


Los robots cuadrúpedos deben mantener estables las conexiones de alimentación y datos mientras caminan, giran, trepan y reciben impactos. Sus cables externos se mueven con la plataforma y también pueden estar expuestos a la lluvia, el polvo, tirones accidentales y mantenimiento repetido.
Al mismo tiempo, un robot puede necesitar conectar cámaras, unidades LiDAR, receptores GNSS, módulos de comunicación y cargas útiles específicas para la misión. Por lo tanto, sus interfaces externas deben ofrecer algo más que continuidad eléctrica. Deben garantizar la sujeción mecánica, la protección ambiental, la integridad de la señal, la prevención de errores y un servicio práctico en campo.
La documentación técnica pública de Rainbow Robotics proporciona una referencia útil del mundo real. Su manual de mantenimiento establece que laLa interfaz RBQ10 utiliza un conector impermeable de la serie F de MOCO.Este artículo separa ese hecho de aplicación confirmado de la información general de la interfaz y las capacidades de la plataforma de conectores utilizadas en el análisis de ingeniería.
1. Un uso documentado de la serie MOCO F
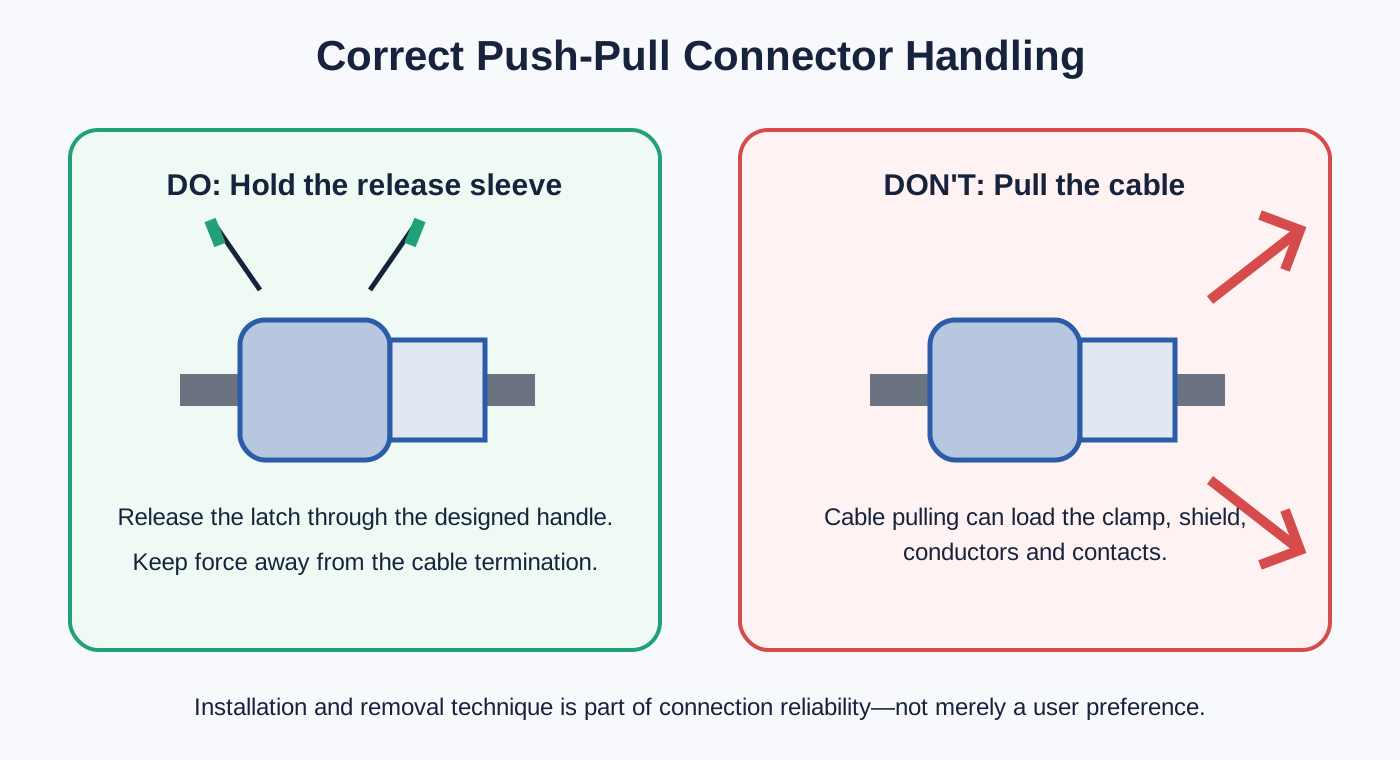
Rainbow RoboticsConexión/desconexión del conectorLa página indica que el conector de interfaz RBQ10 utiliza un conector impermeable de la serie F de MOCO. En la misma página se explica que, una vez conectado, el conector no se libera por vibración ni al tirar del cable. Para desconectarlo de forma segura, el operador debe sujetar la manija del conector en lugar de aplicar fuerza al cable fuera de esa área.
El manual también indica al usuario que alinee las marcas rojas, presione la manija del conector hasta que se complete el acoplamiento y luego verifique la conexión.
Estas instrucciones revelan dos requisitos fundamentales para la interfaz de un robot móvil:
- La conexión acoplada debe permanecer mecánicamente estable durante el movimiento del robot y las perturbaciones del cable.
- La fuerza de mantenimiento debe aplicarse a través del mecanismo de liberación diseñado, no a través de la terminación del cable.
La página web no muestra la fecha de publicación. Su pie de página actual indica © 2026 Rainbow Robotics, por lo que se describe con mayor precisión como contenido actualizado del manual en línea, en lugar de un anuncio con fecha.
2. Por qué importa la técnica de extracción
En un conector autoblocante de tipo push-pull, el enchufe forma un bloqueo mecánico tras un acoplamiento correcto. Una carga axial normal sobre el cable no debe interpretarse como una orden de liberación. Para extraerlo, accione la manija o el manguito de liberación correspondiente para desbloquear el mecanismo.
Esto separa las condiciones de funcionamiento de las acciones de mantenimiento:
- Durante el funcionamiento, las vibraciones y el movimiento del cable no deberían liberar el conector de forma involuntaria.
- Durante el servicio, el operario puede desbloquear deliberadamente el conector sin necesidad de girarlo varias veces.
- Cuando se tira accidentalmente de un cable, la terminación no está diseñada para funcionar como mecanismo de liberación.
Al tirar directamente del cable, la fuerza puede transmitirse a la abrazadera trasera, la cubierta, la terminación del blindaje, la soldadura o el engaste, el conductor y el aislante interno. El daño puede no manifestarse inmediatamente como un circuito abierto. En su lugar, puede producir una mayor resistencia de contacto, comunicación intermitente, un blindaje deficiente o una reducción del sellado.
Por ello, incluir instrucciones de manejo en un manual de mantenimiento no es una preferencia menor del usuario, sino que forma parte de la estrategia de confiabilidad de toda la interfaz.
3. ¿Por qué las interfaces de robots cuadrúpedos son exigentes?
cargas mecánicas dinámicas
Un cuadrúpedo acelera, se detiene, gira, levanta y apoya las patas repetidamente. La interfaz debe tolerar cargas variables mientras el cable está sujeto, de manera que su peso y movimiento no actúen continuamente sobre la terminación.
Cambios frecuentes de módulos
Las cargas útiles y los sensores pueden instalarse o reemplazarse según la misión. La interfaz debe permitir un mantenimiento rápido sin sacrificar el bloqueo seguro ni la verificación de la conexión.
Agua y contaminación
Los entornos exteriores e industriales pueden exponer las interfaces a la humedad, el polvo y la suciedad. El sellado depende del par acoplado, el diámetro del cable, los componentes posteriores, el montaje en panel y las tapas protectoras, no solo del nombre del conector.
Funciones eléctricas mixtas
La alimentación por batería, la alimentación auxiliar, CAN y Ethernet tienen diferentes requisitos de corriente, conexión a tierra, blindaje e integridad de la señal, incluso cuando utilizan carcasas circulares similares.
4. Lo que muestra la arquitectura de la interfaz pública RBQ
Rainbow RoboticsInformación del puerto externoLa página documenta dos diseños de panel. Una distinción visible es la denominación de los dos puertos USB-C: la versión 1 utilizaVISIONyMOTION, mientras que la versión 2 utilizaU-PCyR-PC.
Ambas versiones incluyen alimentación eléctrica, funciones combinadas de alimentación y comunicación, conectividad para parada de emergencia y acceso directo al ordenador. Las especificaciones documentadas relevantes para este análisis se resumen a continuación.
| Interfaz | Función documentada públicamente | Enfoque en ingeniería |
|---|---|---|
| POWER | VCC y GND; alimentación de la batería de 42,0–58,4 V; máximo 5 A. | Capacidad de corriente, resistencia de contacto, aumento de temperatura, caída de tensión, polaridad y política de conexión en caliente. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High y CAN Low; alimentación de la batería de 42,0–58,4 V; máximo 10 A; CAN conectado al ordenador del robot. | Retorno de potencia, integridad del par CAN, aislamiento, blindaje, conexión a tierra y ruido de conmutación. |
| LAN de 12 V, versión 1 | 12 V, máximo 2 A, más dos pares Ethernet; Fast Ethernet a 100 Mbps. | Mapeo de dos pares, preservación de la torsión, continuidad del blindaje y acoplamiento de potencia a señal. |
| 12V/LAN, versión 2 | Interfaz de 12 contactos con cuatro pares Gigabit Ethernet, GND, +12 V y dos posiciones de reserva; alimentación de la cámara de 2 a 3 A. | Geometría de cuatro pares, impedancia, diafonía, asimetría de pares, calidad de terminación y pruebas de canal. |
5. ALIMENTACIÓN: un puerto de dos contactos no es un problema de diseño sencillo.
La interfaz pública POWER contiene VCC y GND y admite una alimentación de batería de 42,0–58,4 V con una corriente máxima declarada de 5 A. Aunque el número de pines es bajo, las cuestiones de diseño son importantes.
Un ingeniero debe verificar:
- Voltaje de funcionamiento y voltaje máximo;
- corriente continua y transitoria;
- resistencia de contacto y aumento de temperatura admisible;
- Sección transversal del conductor y caída de tensión del cable;
- reducción de potencia por temperatura y condiciones de la carcasa;
- Requisitos de fuga, distancia de seguridad y aislamiento;
- si la interfaz puede estar acoplada o desacoplada mientras está energizada;
- Protección y codificación de polaridad;
- Alivio de tensión trasero y soporte para cables.
La capacidad de contacto medida en condiciones de laboratorio no se mantiene automáticamente válida en un entorno con altas temperaturas o cuando varios contactos conducen corriente simultáneamente. Dicha capacidad debe interpretarse teniendo en cuenta el inserto, el cable y el entorno operativo específicos.
Si una carga externa presenta una corriente de irrupción elevada, no se debe esperar que el conector actúe como un interruptor de potencia sin control. La secuencia de encendido del sistema y el procedimiento de mantenimiento deben definirse en consecuencia.
6. PWR-CAN: combinación de datos de potencia y control.
La interfaz PWR-CAN documentada combina la alimentación de la batería con los canales CAN High y CAN Low. Esta configuración puede reducir la cantidad de aberturas en el panel y cables necesarios para un módulo externo, pero no se trata simplemente de un cableado de cuatro hilos.
Conservar el par diferencial CAN
Los cables CAN High y CAN Low deben permanecer trenzados en la mayor parte del canal. Un destrenzado excesivo cerca del conector puede aumentar la susceptibilidad al modo común y generar una discontinuidad de impedancia. Una red CAN de alta velocidad típica utiliza un cable con una impedancia característica de aproximadamente 120 ohmios y terminación en ambos extremos del bus.
El conector no es en sí mismo el terminador del bus, pero la asignación de contactos, la separación de pares y la terminación posterior afectan al canal.
Controlar la ruta de retorno de energía
Un circuito de alimentación de 10 A puede generar caídas de tensión y ruido de conmutación en la ruta de retorno. Si la referencia de comunicación y el retorno de alimentación se gestionan sin una estrategia de conexión a tierra definida, el ruido de la alimentación puede afectar al transceptor.
Por lo tanto, la revisión del diseño debe abordar lo siguiente:
- si el transceptor CAN está aislado;
- si la tierra de señal y la tierra de alimentación son comunes;
- donde termina el blindaje del cable;
- si los dispositivos conectados pueden desarrollar una diferencia de potencial de tierra;
- cómo se controlan los transitorios de conmutación de potencia;
- cómo están dispuestos los contactos de alimentación y de señal dentro del inserto.
7. 100 Mbps y Gigabit Ethernet requieren un enfoque diferente.
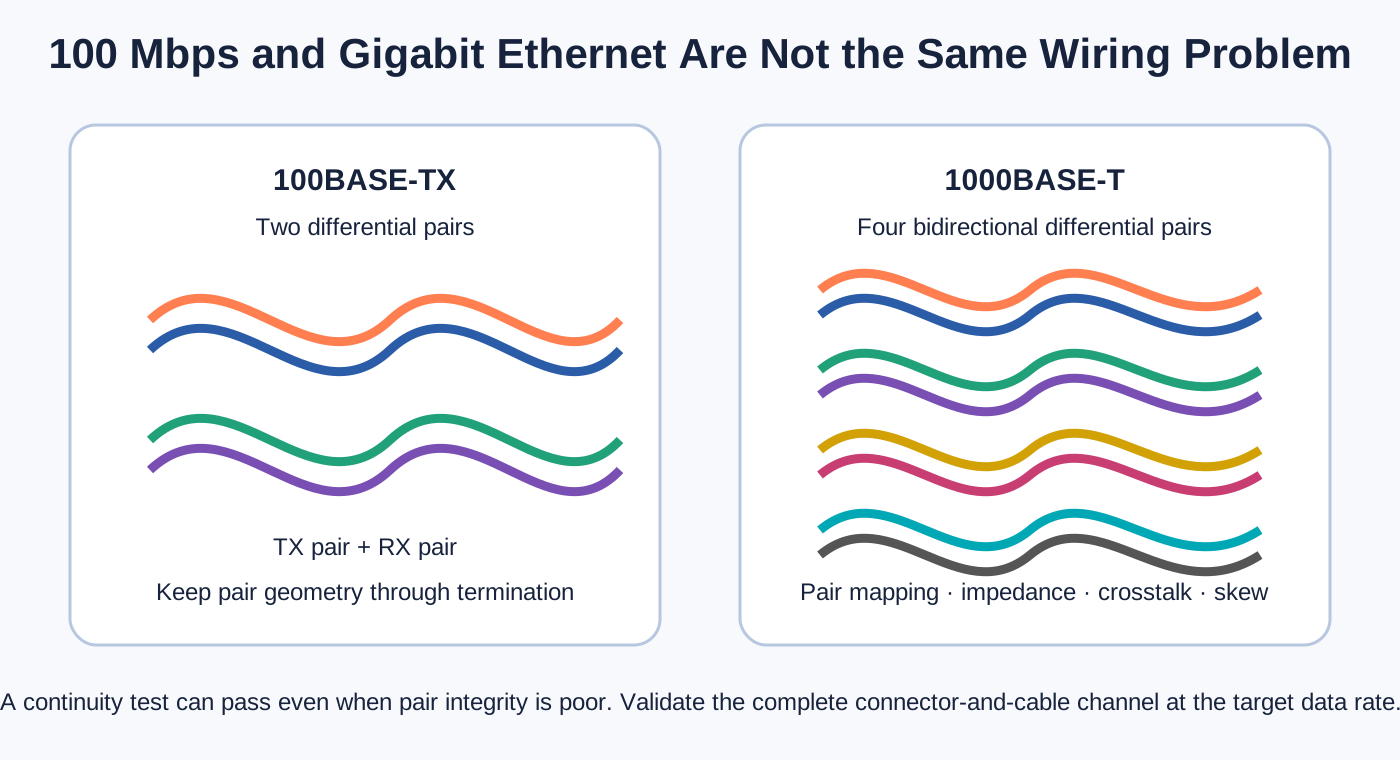
La primera versión del panel público utiliza una interfaz LAN de 12 V con dos pares Ethernet y Fast Ethernet de 100 Mbps. La segunda utiliza una interfaz LAN de 12 V con 12 contactos y cuatro pares Gigabit Ethernet.
Esto es más que un simple cambio en el número de pines.
100BASE-TX
El protocolo 100BASE-TX suele utilizar dos pares diferenciales: uno de transmisión y otro de recepción. La combinación de estos pares con alimentación de 12 V permite crear una interfaz compacta de un solo cable para un periférico. Sin embargo, el conjunto de cables requiere una asignación de pares controlada, un desenrollado limitado en el conector, una separación adecuada de los conductores de alimentación y un apantallamiento continuo donde sea necesario.
1000BASE-T
El protocolo 1000BASE-T suele utilizar los cuatro pares diferenciales para la transmisión bidireccional. Además de requerir más contactos, otorga mayor importancia a la geometría de los pares, la impedancia, la diafonía entre extremos, el retardo entre pares y la consistencia de la terminación.
Un cable puede superar una simple prueba de continuidad y aun así no proporcionar un enlace Gigabit estable. Un mapeo de pares incorrecto, un destrenzado excesivo, una terminación de blindaje deficiente o una deformación mecánica pueden provocar una disminución de la velocidad de enlace, pérdida de paquetes o un funcionamiento intermitente.
Por lo tanto, en el caso de un ensamblaje Gigabit, la validación puede incluir análisis de canal, comprobaciones de negociación de enlace, pruebas de tráfico o pruebas de errores de bits, dependiendo del riesgo del proyecto.
8. Por qué la serie F de MOCO se ajusta a esta clase de problema.
público de MOCOpágina de descarga del catálogoLa serie F se describe como una plataforma de conectores de media carcasa para exteriores con llave, con 2 a 27 contactos, opciones IP68 y posicionamiento resistente a vibraciones. La información del producto de la serie F de MOCO también describe el enclavamiento automático push-pull, configuraciones multipolares y apantallamiento de 360 grados.
Cierre automático de empuje y tracción
Un pestillo de empuje y tracción proporciona un acoplamiento seguro a la vez que permite una liberación deliberada mediante la manija del conector. Es ideal para módulos externos que requieren instalación o reemplazo periódicos.
Sin embargo, los términos «empuje-tracción» o «resistente a vibraciones» no deben considerarse un sustituto de los requisitos cuantificados del proyecto. Si una aplicación requiere un espectro de vibración, una aceleración, una duración o un límite de interrupción específicos, el conector y el conjunto de cables deben verificarse conforme a dichas condiciones.
Llave de media concha
El sistema de codificación por media carcasa facilita la orientación del enchufe y el receptáculo. En un panel con varias interfaces similares, reduce el riesgo de conexiones incorrectas. Para evitar errores por completo, también puede ser necesario utilizar diferentes patrones de inserción, tamaños de carcasa, codificación mecánica, colores y etiquetas de panel duraderas.
Configuraciones impermeables
La plataforma de la serie F puede proporcionar configuraciones IP68, pero la afirmación técnicamente precisa es:
Sería incorrecto suponer que todas las variantes de la Serie F, todos los estados sin conexión o todos los diámetros de cable proporcionan la misma protección.
Diámetro del cable y sellado trasero
El material de capacitación interno de MOCO distingue entre las estructuras traseras impermeables y no impermeables de la Serie F, e indica los componentes adicionales relacionados con la compresión y el sellado del escudo. También enumera los rangos de diámetro de cable para diferentes tamaños de carcasa.
Esto refuerza una regla fundamental de ingeniería: el conector y el cable deben seleccionarse conjuntamente. Un cable demasiado pequeño podría no comprimirse lo suficiente para garantizar la sujeción y el sellado; un cable demasiado grande podría impedir el correcto montaje trasero o dañar el sistema de sellado.
Protección de 360 grados
Un conector metálico puede proporcionar una ruta de terminación de blindaje circunferencial, pero el conector es solo un elemento en la cadena de compatibilidad electromagnética (CEM). El blindaje efectivo también depende de la malla o lámina del cable, la terminación posterior, el contacto entre la carcasa del conector macho y el receptáculo, la conexión del receptáculo al chasis y la estrategia de puesta a tierra del sistema.
Si el blindaje completo del cable se reduce a una conexión de hilo de drenaje larga y delgada, el rendimiento del blindaje de alta frecuencia puede verse afectado. Para CAN y, especialmente, para Gigabit Ethernet, el conector, el cable y la terminación deben evaluarse como un solo canal.
9. IP68: preguntas que deben ser respondidas
La clasificación IP68 se suele abreviar como "totalmente impermeable", pero esta formulación no es lo suficientemente precisa para fines de adquisición o ingeniería. Antes de aceptar una declaración de IP, confirme lo siguiente:
- ¿La clasificación se aplica cuando el enchufe y el receptáculo están acoplados?
- ¿Qué profundidad de agua y duración de la exposición se utilizaron?
- ¿Se requería un diámetro de cable específico?
- ¿La terminación trasera requiere una junta, un sistema de compresión de blindaje o un encapsulado?
- ¿El receptáculo del panel requiere un sello de instalación?
- ¿Un recipiente sin usar requiere una tapa protectora?
- ¿Los distintos tipos de enchufes tienen clasificaciones diferentes?
- ¿Es necesario inspeccionar las juntas después de repetidos ciclos de acoplamiento?
- ¿El proyecto también requiere validación mediante pruebas de niebla salina, ciclos térmicos o cambios de presión?
El resultado ambiental final pertenece a la interfaz instalada en su totalidad, no a un nombre de serie aislado.
10. Una lista de verificación práctica para la selección de conectores.
11. Lo que enseña esta aplicación documentada
La documentación de mantenimiento de Rainbow Robotics confirma el uso real de la serie MOCO F en la interfaz RBQ10. Más importante aún, la documentación pública de la interfaz muestra por qué un conector de robot debe considerarse parte de un sistema completo.
La fiabilidad de la conexión a largo plazo depende de todos los siguientes factores:
- Selección correcta de voltaje y corriente;
- Estructuras de contacto y cableado adecuadas para CAN y Ethernet;
- retención mecánica positiva;
- sellado ambiental completo;
- blindaje continuo y conexión a tierra intencional;
- Soporte y alivio de tensión para cables;
- medidas de prevención de errores;
- Colocación y extracción correctas;
- Ensamblaje e inspección repetibles.
La serie MOCO F proporciona una plataforma técnica compatible con sistemas de bloqueo por empuje y tracción, configuraciones impermeables, codificación de media carcasa y blindaje. La configuración final debe seleccionarse en función de la función real del puerto, el número de pieza exacto, el cable, el entorno y el plan de verificación.
Preguntas frecuentes
¿El RBQ10 utiliza un conector MOCO?
Sí. El manual de mantenimiento en línea de Rainbow Robotics indica explícitamente que el conector de interfaz RBQ10 utiliza un conector impermeable de la serie F de MOCO.
¿Todos los puertos externos RBQ son conectores MOCO?
Las fuentes públicas no lo confirman. La página de puertos externos documenta las funciones y la asignación de pines, pero no identifica al fabricante de cada conector.
¿Qué número de pieza de la serie F se utiliza?
Las páginas públicas de Rainbow Robotics no revelan el número de pieza exacto, el tamaño de la carcasa ni la configuración del inserto. No se debe inferir esta información por su apariencia ni por el número de pines.
¿Está confirmado que el conector RBQ10 específico tiene clasificación IP68?
La página web de Rainbow Robotics identifica un conector impermeable de la serie F, pero no especifica el número de pieza ni la clasificación IP68. MOCO ofrece configuraciones de la serie F con clasificación IP68; la clasificación de un conjunto específico debe confirmarse a partir de la documentación del número de pieza y las condiciones de acoplamiento.
¿Por qué no se debe tirar del cable durante la extracción?
Al tirar del cable, se puede sobrecargar la abrazadera trasera, la terminación del blindaje, los conductores y los contactos. El manual de Rainbow Robotics indica al usuario que sujete el asa del conector para una extracción segura.
¿Pueden la alimentación y el CAN compartir un mismo conector circular?
Sí, siempre que el diseño aborde la corriente, el aumento de temperatura, la ruta de retorno, la integridad del par CAN, el blindaje, la conexión a tierra y el ruido de conmutación de potencia.
¿Es posible actualizar directamente un conjunto de cables de 100 Mbps a Gigabit Ethernet?
No necesariamente. Gigabit Ethernet suele requerir cuatro pares diferenciales controlados y un control más estricto del mapeo de pares, la impedancia, la diafonía, la asimetría y la terminación.
¿Un conector metálico garantiza un buen rendimiento en compatibilidad electromagnética (CEM)?
No. El blindaje del cable, la terminación trasera, el contacto de la carcasa, la conexión al chasis y la estrategia de puesta a tierra deben formar una trayectoria continua de baja impedancia.
Fuentes y atribución
- Rainbow Robotics — Conexión/desconexión de conectoresConfirma el uso del conector impermeable MOCO Serie F y proporciona instrucciones de manejo. No se muestra la fecha de publicación en la página.
- Rainbow Robotics — Información sobre puertos externosDocumenta la disposición de los dos paneles, las funciones de los puertos, la asignación de pines y la información eléctrica. No atribuye cada puerto a MOCO.
- Conectores MOCO — Descarga del catálogoProporciona la entrada actual del catálogo de la Serie F y la descripción de la plataforma del producto.
Los valores técnicos de este artículo se atribuyen a las fuentes públicas citadas. Las capacidades de la plataforma del producto deben verificarse con respecto a la especificación vigente para el número de pieza exacto seleccionado.
Diseñar la interfaz como un sistema completo.
Para la alimentación del robot, la interfaz CAN, Ethernet o de señal mixta, defina la carga eléctrica, la velocidad de la señal, el cable, el entorno, las condiciones de acoplamiento y el plan de pruebas antes de seleccionar la configuración del conector.
