


Czworonożne roboty muszą utrzymywać stabilne połączenia zasilania i danych, gdy maszyna chodzi, skręca, wspina się i napotyka na uderzenia. Ich zewnętrzne kable poruszają się wraz z platformą i mogą być również narażone na deszcz, kurz, przypadkowe pociągnięcie i powtarzające się prace konserwacyjne.
Jednocześnie robot może potrzebować połączenia z kamerami, jednostkami LiDAR, odbiornikami GNSS, modułami komunikacyjnymi i ładunkami specyficznymi dla danej misji. Jego zewnętrzne interfejsy muszą zatem oferować więcej niż tylko ciągłość elektryczną. Muszą one obsługiwać retencję mechaniczną, ochronę przed czynnikami środowiskowymi, integralność sygnału, zapobieganie błędom i praktyczną obsługę w terenie.
Publiczna dokumentacja techniczna Rainbow Robotics stanowi użyteczne odniesienie do rzeczywistych warunków. W instrukcji konserwacji stwierdza się, żeInterfejs RBQ10 wykorzystuje wodoodporne złącze MOCO serii FW niniejszym artykule potwierdzony fakt dotyczący zastosowania oddzielono od ogólnych informacji o interfejsie i możliwościach platformy łącznikowej wykorzystywanych w analizie inżynierskiej.
1. Udokumentowane użycie serii MOCO F
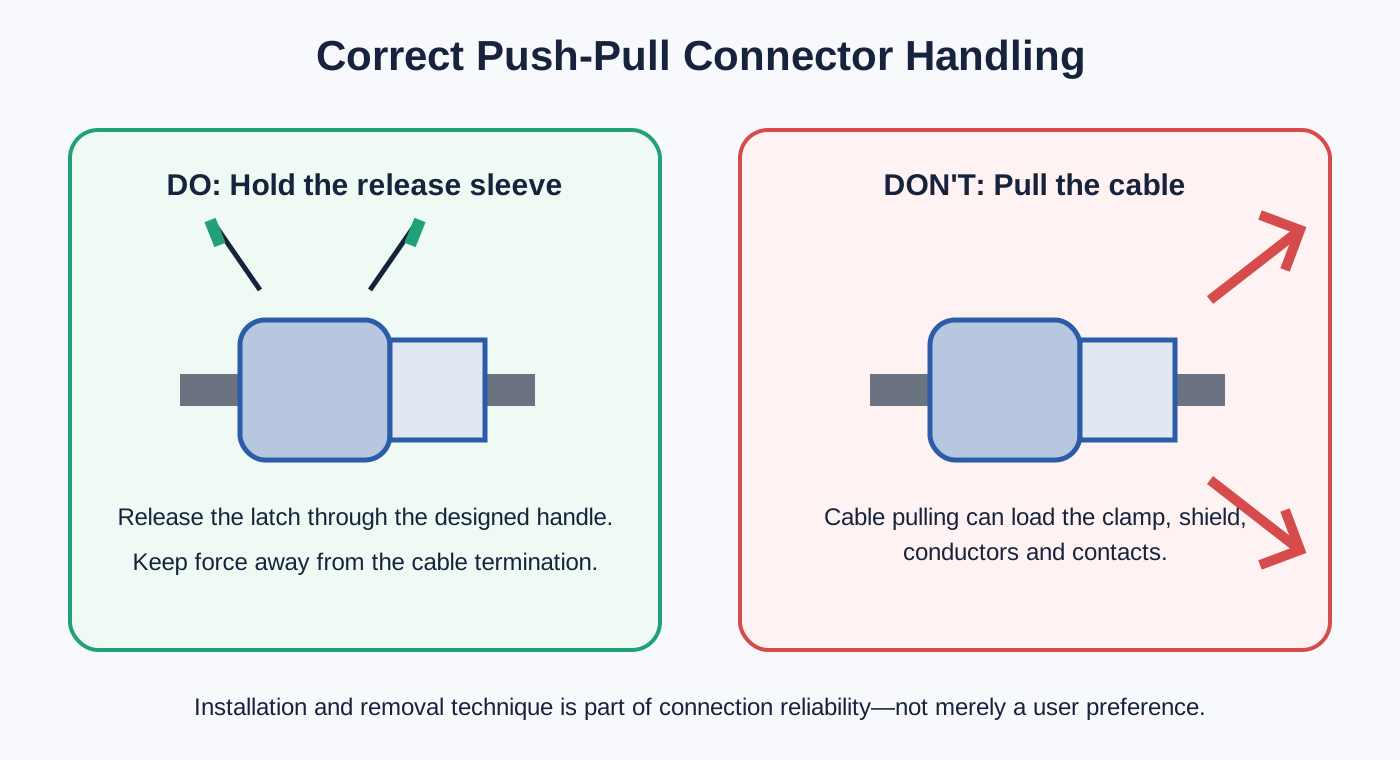
Rainbow Robotics'Podłączanie/odłączanie złączaNa stronie podano, że złącze interfejsu RBQ10 wykorzystuje wodoodporne złącze MOCO serii F. Na tej samej stronie wyjaśniono, że po zatrzaśnięciu złącze nie zwalnia się pod wpływem wibracji ani pociągnięcia za przewód. Aby bezpiecznie je wyjąć, operator musi trzymać uchwyt złącza, a nie przykładać siły do kabla poza tym obszarem.
W instrukcji znajduje się także instrukcja, zgodnie z którą użytkownik musi wyrównać czerwone oznaczenia, nacisnąć uchwyt złącza, aż do całkowitego zatrzaśnięcia, a następnie sprawdzić połączenie.
Instrukcje te ujawniają dwa podstawowe wymagania dotyczące interfejsu robota mobilnego:
- Połączenie scalone musi zachować stabilność mechaniczną podczas ruchu robota i zakłóceń w kablu.
- Siłę konserwacyjną należy przykładać za pomocą zaprojektowanego mechanizmu zwalniającego, a nie poprzez zakończenie kabla.
Strona internetowa nie zawiera daty publikacji. W stopce znajduje się napis © 2026 Rainbow Robotics, dlatego najtrafniej można ją opisać jako aktualną treść podręcznika online, a nie datowane ogłoszenie.
2. Dlaczego technika usuwania ma znaczenie
W złączu samozatrzaskowym typu push-pull wtyczka tworzy blokadę mechaniczną po prawidłowym połączeniu. Normalne obciążenie osiowe kabla nie powinno być traktowane jako sygnał zwolnienia. Wyjęcie odbywa się poprzez użycie przeznaczonego do tego uchwytu lub tulei zwalniającej, tak aby mechanizm blokujący został zwolniony.
Oddziela to warunki eksploatacji od działań konserwacyjnych:
- Podczas pracy wibracje i ruchy kabla nie powinny powodować przypadkowego odłączenia złącza.
- Podczas serwisowania operator może celowo odblokować złącze, nie wykonując przy tym wielu obrotów.
- W przypadku przypadkowego pociągnięcia za kabel, końcówka nie pełni funkcji mechanizmu zwalniającego.
Ciągnięcie bezpośrednio za kabel może przenieść siłę na tylną tuleję zaciskową, osłonę, zakończenie ekranu, lut lub zacisk, przewód i izolator wewnętrzny. Uszkodzenie może nie być widoczne od razu jako przerwa w obwodzie. Zamiast tego może powodować podwyższoną rezystancję styku, przerwy w komunikacji, degradację ekranowania lub zmniejszoną skuteczność uszczelnienia.
Z tego powodu instrukcja obsługi w instrukcji konserwacji nie jest jedynie kwestią preferencji użytkownika. Stanowi ona element strategii niezawodności całego interfejsu.
3. Dlaczego interfejsy robotów czworonożnych są wymagające
Dynamiczne obciążenia mechaniczne
Czworonożny zwierzę wielokrotnie przyspiesza, zatrzymuje się, skręca, podnosi i ląduje nogami. Interfejs musi tolerować zmienne obciążenia, gdy kabel jest zabezpieczony, aby jego ciężar i ruch nie oddziaływały w sposób ciągły na zakończenie.
Częste zmiany modułów
Ładunki i czujniki mogą być instalowane lub wymieniane w zależności od misji. Interfejs musi umożliwiać szybką konserwację bez utraty możliwości blokowania i weryfikacji połączenia.
Woda i zanieczyszczenia
Środowiska zewnętrzne i przemysłowe mogą narażać interfejsy na działanie wilgoci, kurzu i brudu. Uszczelnienie zależy od sparowanej pary, średnicy kabla, tylnego osprzętu, montażu na panelu i zaślepek ochronnych – a nie tylko od nazwy złącza.
Mieszane funkcje elektryczne
Zasilanie bateryjne, zasilanie pomocnicze, CAN i Ethernet mają różne wymagania dotyczące natężenia prądu, uziemienia, ekranowania i integralności sygnału, nawet jeśli używają podobnych okrągłych obudów.
4. Co pokazuje publiczna architektura interfejsu RBQ
Rainbow Robotics'Informacje o porcie zewnętrznymStrona dokumentuje dwa układy paneli. Jedną widoczną różnicą jest nazewnictwo dwóch portów USB-C: wersja 1 używaVISIONIMOTION, podczas gdy wersja 2 wykorzystujeU-PCIR-PC.
Obie wersje obejmują zasilanie, połączone funkcje zasilania i komunikacji, łączność w celu awaryjnego zatrzymania oraz bezpośredni dostęp do komputera. Poniżej podsumowano udokumentowane specyfikacje istotne dla tej analizy.
| Interfejs | Funkcja udokumentowana publicznie | Skupienie na inżynierii |
|---|---|---|
| POWER | VCC i GND; zasilanie bateryjne 42,0–58,4 V; maksymalnie 5 A. | Wydajność prądowa, rezystancja styku, wzrost temperatury, spadek napięcia, polaryzacja i polityka łączenia pod napięciem. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High i CAN Low; zasilanie akumulatorowe 42,0–58,4 V; maksymalnie 10 A; CAN podłączony do komputera robota. | Powrót zasilania, integralność pary CAN, izolacja, ekranowanie, uziemienie i szum przełączania. |
| 12V-LAN, wersja 1 | 12 V, maks. 2 A, plus dwie pary Ethernet; Szybki Ethernet o przepustowości 100 Mb/s. | Mapowanie dwuparowe, zachowanie skrętu, ciągłość ekranowania i sprzężenie mocy z sygnałem. |
| 12V/LAN, wersja 2 | Interfejs 12-stykowy z czterema parami Gigabit Ethernet, GND, +12 V i dwoma pozycjami rezerwowymi; natężenie prądu kamery wynosi 2–3 A. | Geometria czteroparowa, impedancja, przesłuchy, przesunięcie par, jakość zakończenia i testowanie kanału. |
5. ZASILANIE: port dwustykowy nie jest prostym problemem projektowym
Publiczny interfejs POWER zawiera VCC i GND i obsługuje zasilanie bateryjne 42,0–58,4 V o maksymalnym prądzie 5 A. Mimo że liczba pinów jest niewielka, kwestie projektowe są znaczące.
Inżynier powinien sprawdzić:
- napięcie robocze i maksymalne;
- prąd ciągły i przejściowy;
- rezystancja styku i dopuszczalny wzrost temperatury;
- przekrój przewodu i spadek napięcia w kablu;
- obniżenie temperatury i warunki obudowy;
- wymagania dotyczące prześwitu, odstępu izolacyjnego i izolacji;
- czy interfejs może być połączony lub niepołączony podczas działania zasilania;
- ochrona przed odwrotną polaryzacją i kodowanie;
- tylne odciążenie i podparcie kabla.
Parametry znamionowe styków zmierzone w jednych warunkach laboratoryjnych nie są automatycznie aktualne w gorącej obudowie ani gdy kilka styków jednocześnie przewodzi prąd. Parametry znamionowe należy interpretować dla konkretnego wkładki, kabla i środowiska pracy.
Jeśli obciążenie zewnętrzne charakteryzuje się wysokim prądem rozruchowym, złącze nie powinno działać jak niekontrolowany wyłącznik zasilania. Należy odpowiednio zdefiniować sekwencję zasilania i procedurę konserwacji systemu.
6. PWR-CAN: łączenie danych zasilania i sterowania
Udokumentowany interfejs PWR-CAN łączy zasilanie bateryjne z magistralami CAN High i CAN Low. Takie rozwiązanie pozwala zmniejszyć liczbę otworów w panelu i kabli potrzebnych do podłączenia modułu zewnętrznego, ale nie jest to jedynie okablowanie czterożyłowe.
Zachowaj parę różnicową CAN
Kable CAN High i CAN Low powinny pozostać skrętką na jak największej długości kanału. Nadmierne rozkręcanie w pobliżu złącza może zwiększyć podatność na zakłócenia wspólne i spowodować nieciągłość impedancji. Typowa szybka sieć CAN wykorzystuje kabel o impedancji charakterystycznej około 120 omów i terminatory na obu końcach magistrali.
Złącze samo w sobie nie jest terminatorem magistrali, ale przypisanie styków, rozdzielenie par i terminacja tylna mają wpływ na kanał.
Kontroluj ścieżkę powrotu mocy
Obwód zasilania 10 A może powodować spadki napięcia i szumy przełączania w torze powrotnym. Jeśli odniesienie komunikacyjne i powrót zasilania są obsługiwane bez zdefiniowanej strategii uziemienia, szumy zasilania mogą wpływać na transceiver.
Przegląd projektu powinien zatem obejmować:
- czy transceiver CAN jest izolowany;
- czy masa sygnałowa i masa zasilania są wspólne;
- gdzie zakończony jest ekran kabla;
- czy podłączone urządzenia mogą wytworzyć różnicę potencjałów uziemienia;
- w jaki sposób kontrolowane są przejściowe stany przełączania zasilania;
- w jaki sposób rozmieszczone są styki zasilania i sygnału wewnątrz wkładki.
7. 100 Mb/s i Gigabit Ethernet wymagają innego myślenia
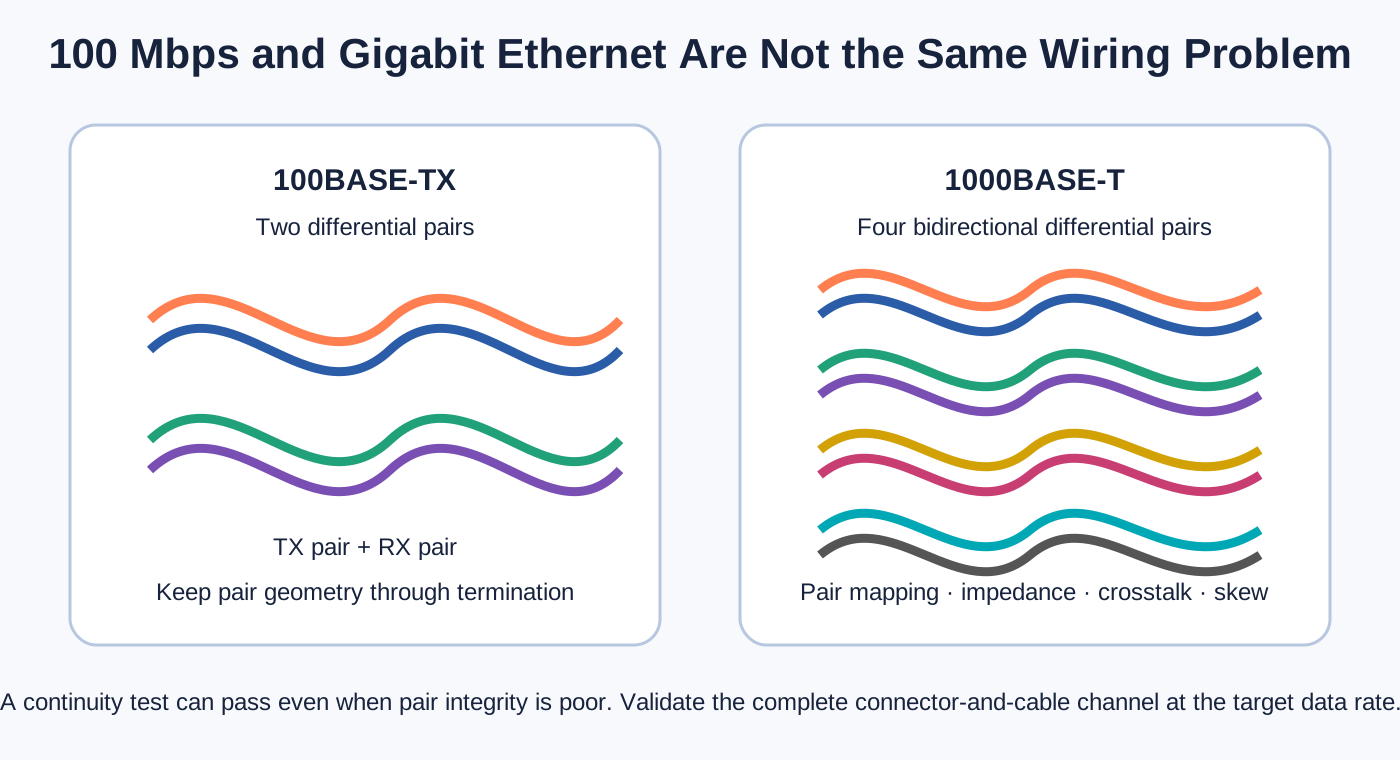
Pierwsza wersja panelu publicznego wykorzystuje interfejs LAN 12 V z dwiema parami Ethernet i Fast Ethernet 100 Mb/s. Druga wykorzystuje 12-stykowy interfejs LAN 12 V z czterema parami Gigabit Ethernet.
To coś więcej niż tylko zmiana liczby pinów.
100BASE-TX
Standard 100BASE-TX zazwyczaj wykorzystuje dwie pary różnicowe: jedną parę nadawczą i jedną parę odbiorczą. Połączenie tych par z zasilaniem 12 V pozwala na stworzenie kompaktowego, jednokablowego interfejsu dla urządzenia peryferyjnego. Zespół kablowy nadal wymaga kontrolowanego mapowania par, ograniczonego rozkręcania w złączu, odpowiedniego oddzielenia od przewodów zasilających oraz ciągłego ekranowania tam, gdzie jest to wymagane.
1000BASE-T
Standard 1000BASE-T powszechnie wykorzystuje wszystkie cztery pary różnicowe do transmisji dwukierunkowej. Oprócz konieczności stosowania większej liczby kontaktów, kładzie on większy nacisk na geometrię par, impedancję, przesłuchy bliskie i dalekie, opóźnienie między parami oraz spójność terminacji.
Kabel może przejść prosty test ciągłości, a mimo to nie zapewnić stabilnego łącza gigabitowego. Nieprawidłowe mapowanie par, nadmierne rozplatanie, słabe zakończenie ekranu lub odkształcenie mechaniczne mogą prowadzić do spadku przepustowości łącza, utraty pakietów lub przerywanego działania.
W przypadku zestawu gigabitowego walidacja może zatem obejmować analizę kanału, kontrolę negocjacji łącza, testowanie ruchu lub testowanie błędów bitowych, w zależności od ryzyka projektu.
8. Dlaczego seria MOCO F sprawdza się w tego typu problemach
Publiczne MOCOstrona pobierania kataloguOpisuje serię F jako zewnętrzną platformę złączy półskorupowych z kluczem, z 2–27 stykami, opcjami IP68 i pozycjonowaniem odpornym na wibracje. Informacje o produkcie serii F firmy MOCO opisują również konfiguracje wielobiegunowe z samozatrzaskiem push-pull i ekranowaniem 360 stopni.
Samozatrzaskowe z mechanizmem push-pull
Zatrzask typu push-pull zapewnia pewne połączenie, umożliwiając jednocześnie celowe zwolnienie za pomocą uchwytu złącza. Doskonale nadaje się do modułów zewnętrznych, które wymagają regularnej instalacji lub wymiany.
Jednakże określenia „odporność na przeciwsobne działanie” lub „odporność na drgania” nie powinny być traktowane jako substytut ilościowego wymogu projektowego. Jeśli zastosowanie wymaga określonego spektrum drgań, przyspieszenia, czasu trwania lub limitu przerwania, należy zweryfikować dokładne złącze i zespół kablowy pod kątem tych warunków.
Kluczowanie półmuszlowe
System półokrągłego mocowania ułatwia orientację wtyczki i gniazda. W przypadku panelu z kilkoma podobnymi interfejsami zmniejsza to ryzyko nieprawidłowego dopasowania. Pełne zapobieganie błędom może również wymagać stosowania różnych wzorów wkładek, rozmiarów obudowy, kodowania mechanicznego, kolorów i trwałych etykiet na panelach.
Konfiguracje wodoodporne
Platforma serii F może zapewnić konfiguracje IP68, ale technicznie dokładne stwierdzenie brzmi:
Byłoby błędem zakładać, że każda wersja serii F, każdy stan bez połączenia lub każda średnica kabla zapewnia taką samą ochronę.
Średnica kabla i uszczelnienie tylne
Wewnętrzne materiały szkoleniowe MOCO rozróżniają wodoodporne i niewodoodporne tylne konstrukcje serii F oraz wskazują dodatkowe elementy związane z kompresją i uszczelnieniem osłony. Zawierają również listę zakresów średnic kabli dla różnych rozmiarów skorup.
Wzmacnia to kluczową zasadę inżynierską: złącze i kabel muszą być dobrane razem. Zbyt mały kabel może nie zostać wystarczająco ściśnięty, aby zapewnić odpowiednie mocowanie i uszczelnienie; zbyt duży kabel może uniemożliwić prawidłowy montaż tylnej części lub uszkodzić system uszczelniający.
Osłona 360 stopni
Złącze metalowe może zapewnić obwodową ścieżkę zakończenia ekranu, ale samo złącze jest tylko jednym z elementów łańcucha EMC. Skuteczne ekranowanie zależy również od oplotu lub folii kablowej, tylnego zakończenia, styku wtyczki z obudową gniazda, połączenia gniazda z obudową oraz strategii uziemienia systemu.
Jeśli pełny ekran kabla zostanie zredukowany do długiego, cienkiego połączenia żyły uziemiającej, wydajność ekranowania wysokoczęstotliwościowego może ulec pogorszeniu. W przypadku sieci CAN, a zwłaszcza Gigabit Ethernet, złącze, kabel i zakończenie powinny być traktowane jako jeden kanał.
9. IP68: pytania, na które trzeba odpowiedzieć
IP68 jest często skracane do „całkowicie wodoszczelne”, ale to sformułowanie nie jest wystarczająco precyzyjne w kontekście zamówień publicznych ani prac inżynieryjnych. Przed zaakceptowaniem zgłoszenia IP należy potwierdzić:
- Czy wartość znamionowa obowiązuje, gdy wtyczka i gniazdo są połączone?
- Jaka była głębokość wody i czas ekspozycji?
- Czy wymagana była określona średnica kabla?
- Czy tylne zakończenie wymaga uszczelki, elementów dociskowych ekranu lub zalewania?
- Czy gniazdo panelowe wymaga uszczelnienia instalacyjnego?
- Czy nieużywane gniazdko wymaga założenia nasadki ochronnej?
- Czy różne typy gniazdek są oceniane inaczej?
- Czy uszczelki należy sprawdzać po wielokrotnych cyklach łączenia?
- Czy projekt wymaga również walidacji w warunkach mgły solnej, cykli termicznych lub zmian ciśnienia?
Końcowy wynik środowiskowy odnosi się do całego zainstalowanego interfejsu, a nie do nazwy serii w izolacji.
10. Praktyczna lista kontrolna wyboru złączy
11. Czego uczy ta udokumentowana aplikacja
Dokumentacja konserwacyjna Rainbow Robotics potwierdza faktyczne wykorzystanie MOCO serii F w interfejsie RBQ10. Co ważniejsze, szersza dokumentacja interfejsu publicznego pokazuje, dlaczego złącze robota należy traktować jako część kompletnego systemu.
Niezawodność połączenia w dłuższej perspektywie zależy od następujących czynników:
- prawidłowy dobór napięcia i prądu;
- odpowiednie struktury styków i kabli dla CAN i Ethernet;
- pozytywna retencja mechaniczna;
- całkowite uszczelnienie środowiskowe;
- ciągłe ekranowanie i celowe uziemienie;
- podparcie kabla i odciążenie;
- środki zapobiegające błędom;
- prawidłowe mocowanie i zdejmowanie;
- powtarzalny montaż i kontrola.
Seria MOCO F to platforma techniczna obsługująca zatrzaski push-pull, konfiguracje wodoodporne, kodowanie półobudowy i ekranowanie. Ostateczną konfigurację należy jednak dobrać na podstawie rzeczywistej funkcji portu, dokładnego numeru katalogowego, kabla, środowiska i planu weryfikacji.
Często zadawane pytania
Czy RBQ10 wykorzystuje złącze MOCO?
Tak. Internetowa instrukcja konserwacji Rainbow Robotics wyraźnie stwierdza, że złącze interfejsu RBQ10 wykorzystuje wodoodporne złącze MOCO serii F.
Czy wszystkie zewnętrzne porty RBQ są złączami MOCO?
Publiczne źródła tego nie potwierdzają. Strona external-port dokumentuje funkcje i przypisanie pinów, ale nie identyfikuje producenta każdego złącza.
Który numer części serii F jest używany?
Publiczne strony Rainbow Robotics nie ujawniają dokładnego numeru części, rozmiaru obudowy ani konfiguracji wkładki. Nie należy tego wnioskować na podstawie wyglądu ani liczby pinów.
Czy konkretny konektor RBQ10 ma potwierdzoną klasę ochrony IP68?
Dostępna strona Rainbow Robotics identyfikuje wodoodporne złącze serii F, ale nie podaje dokładnego numeru katalogowego ani parametrów znamionowych. MOCO oferuje konfiguracje serii F o stopniu ochrony IP68; parametry znamionowe konkretnego zespołu muszą zostać potwierdzone w dokumentacji numeru katalogowego i warunkach połączenia.
Dlaczego nie należy ciągnąć za kabel podczas demontażu?
Pociągnięcie kabla może spowodować obciążenie tylnego zacisku, zacisku ekranu, przewodów i styków. Instrukcja Rainbow Robotics zaleca użytkownikowi trzymanie uchwytu złącza w celu bezpiecznego usunięcia.
Czy zasilanie i CAN mogą współdzielić jedno okrągłe złącze?
Tak, pod warunkiem, że projekt uwzględnia kwestie prądu, wzrostu temperatury, ścieżki powrotnej, integralności pary CAN, ekranowania, uziemienia i szumu przełączania zasilania.
Czy zespół kabli 100 Mb/s można bezpośrednio zmodernizować do standardu Gigabit Ethernet?
Niekoniecznie. Gigabit Ethernet zazwyczaj wymaga czterech kontrolowanych par różnicowych i ściślejszej kontroli mapowania par, impedancji, przesłuchów, przesunięcia i terminacji.
Czy złącze metalowe gwarantuje dobrą wydajność EMC?
Nie. Ekran kabla, zakończenie tylne, styk obudowy, połączenie z obudową i strategia uziemienia muszą tworzyć ciągłą ścieżkę o niskiej impedancji.
Źródła i atrybucja
- Rainbow Robotics — łącznik do mocowania/odłączaniaPotwierdza użycie wodoodpornego złącza MOCO serii F i zawiera instrukcje dotyczące użytkowania. Na stronie nie ma daty publikacji.
- Rainbow Robotics — Informacje o porcie zewnętrznymDokumentuje układy dwóch paneli, funkcje portów, przypisanie pinów i informacje elektryczne. Nie przypisuje każdego portu do MOCO.
- Złącza MOCO — Pobierz katalogZawiera aktualny wpis katalogowy serii F i opis platformy produktowej.
Wartości techniczne w tym artykule pochodzą z linkowanych źródeł publicznych. Możliwości platformy produktu muszą zostać zweryfikowane pod kątem aktualnej specyfikacji dla konkretnego numeru części.
Zaprojektuj interfejs jako kompletny system
W przypadku zasilania robota, CAN, Ethernetu lub interfejsu o mieszanym sygnale, przed wybraniem konfiguracji złącza należy określić obciążenie elektryczne, szybkość transmisji sygnału, kabel, środowisko, warunki połączenia i plan testów.
