


Vierbeinige Roboter müssen ihre Strom- und Datenverbindungen stabil halten, während sie gehen, sich drehen, klettern und Stößen ausgesetzt sind. Ihre externen Kabel bewegen sich mit der Plattform und können zudem Regen, Staub, versehentlichem Ziehen und wiederholter Wartung ausgesetzt sein.
Gleichzeitig muss ein Roboter möglicherweise Kameras, LiDAR-Einheiten, GNSS-Empfänger, Kommunikationsmodule und missionsspezifische Nutzlasten anschließen. Seine externen Schnittstellen müssen daher mehr leisten als nur die elektrische Verbindung sicherzustellen. Sie müssen auch die mechanische Befestigung, den Umweltschutz, die Signalintegrität, die Fehlervermeidung und die praktische Wartung im Feld gewährleisten.
Die öffentlich zugängliche technische Dokumentation von Rainbow Robotics bietet eine nützliche Referenz für die Praxis. Im Wartungshandbuch heißt es, dass…Die RBQ10-Schnittstelle verwendet einen wasserdichten MOCO-Steckverbinder der F-Serie.Dieser Artikel trennt die bestätigten Anwendungsfakten von den allgemeinen Schnittstelleninformationen und den Konnektor-Plattform-Funktionen, die in der technischen Analyse verwendet werden.
1. Eine dokumentierte Verwendung der MOCO F-Serie
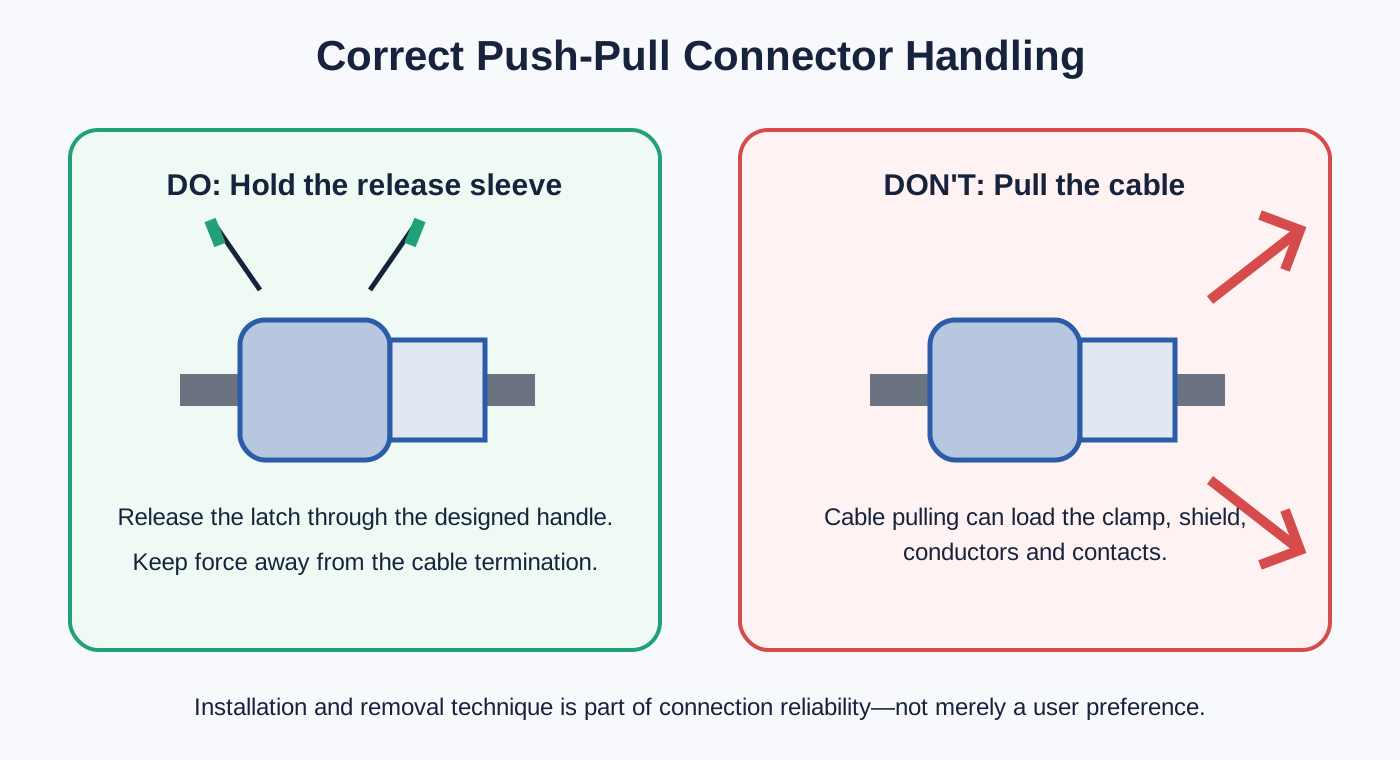
Rainbow RoboticsAnschluss/TrennungAuf der Seite wird angegeben, dass der RBQ10-Schnittstellenstecker einen wasserdichten Stecker der MOCO-F-Serie verwendet. Weiterhin wird erklärt, dass sich der Stecker nach dem Einrasten weder durch Vibration noch durch Ziehen am Kabel lösen lässt. Zum sicheren Entfernen muss der Bediener den Steckergriff festhalten und darf keine Kraft auf das Kabel außerhalb dieses Bereichs ausüben.
Die Bedienungsanleitung weist den Benutzer außerdem an, die roten Markierungen auszurichten, den Anschlussgriff so lange zu drücken, bis die Verbindung vollständig eingerastet ist, und anschließend die Verbindung zu überprüfen.
Diese Anweisungen verdeutlichen zwei grundlegende Anforderungen an eine mobile Roboterschnittstelle:
- Die Steckverbindung muss während der Roboterbewegung und bei Störungen des Kabels mechanisch stabil bleiben.
- Die Wartungskraft muss über den dafür vorgesehenen Auslösemechanismus und nicht über den Kabelanschluss aufgebracht werden.
Die Webseite weist kein Veröffentlichungsdatum auf. In der Fußzeile erscheint derzeit der Vermerk © 2026 Rainbow Robotics, daher handelt es sich am ehesten um den aktuellen Inhalt eines Online-Handbuchs und nicht um eine datierte Ankündigung.
2. Warum die Entfernungstechnik wichtig ist
Bei einem Push-Pull-Selbstverriegelungsstecker bildet der Stecker nach korrektem Einstecken eine mechanische Verriegelung. Eine normale axiale Belastung des Kabels darf nicht als Auslösebefehl verstanden werden. Zum Entfernen wird der Stecker durch Betätigen des vorgesehenen Griffs oder der Entriegelungshülse gelöst.
Dies trennt die Betriebsbedingungen von den Wartungsmaßnahmen:
- Während des Betriebs dürfen Vibrationen und Kabelbewegungen den Stecker nicht unbeabsichtigt lösen.
- Während der Wartung kann der Bediener den Stecker absichtlich entriegeln, ohne ihn mehrmals um die eigene Achse zu drehen.
- Wenn ein Kabel versehentlich gezogen wird, ist der Kabelanschluss nicht als Auslösemechanismus vorgesehen.
Durch direktes Ziehen am Kabel können Kräfte auf die hintere Klemme, den Kabelmantel, die Schirmungsanschlüsse, die Löt- oder Crimpverbindung, den Leiter und die Innenisolierung übertragen werden. Die Beschädigung äußert sich möglicherweise nicht sofort als Unterbrechung. Stattdessen kann sie zu erhöhtem Kontaktwiderstand, zeitweiligen Kommunikationsausfällen, beeinträchtigter Schirmung oder verminderter Dichtigkeit führen.
Aus diesem Grund ist eine Handhabungsanweisung in einem Wartungshandbuch keine bloße Benutzerpräferenz. Sie ist Teil der Zuverlässigkeitsstrategie für die gesamte Schnittstelle.
3. Warum vierbeinige Roboterschnittstellen anspruchsvoll sind
Dynamische mechanische Belastungen
Ein Vierbeiner beschleunigt, bremst, dreht sich, hebt die Beine und setzt sie wieder auf. Die Schnittstelle muss wechselnden Belastungen standhalten, während das Kabel befestigt ist, sodass dessen Gewicht und Bewegung nicht permanent auf den Anschluss einwirken.
Häufige Moduländerungen
Nutzlasten und Sensoren können je nach Mission installiert oder ausgetauscht werden. Die Schnittstelle muss eine schnelle Wartung ermöglichen, ohne die sichere Verriegelung oder Verbindungsprüfung zu beeinträchtigen.
Wasser und Verschmutzung
Im Außenbereich und in industriellen Umgebungen können Schnittstellen Feuchtigkeit, Staub und Schmutz ausgesetzt sein. Die Abdichtung hängt von den gesteckten Adernpaaren, dem Kabeldurchmesser, den rückseitigen Befestigungselementen, der Panelmontage und den Schutzkappen ab – nicht allein von der Steckerbezeichnung.
Gemischte elektrische Funktionen
Batteriebetrieb, Hilfsstromversorgung, CAN und Ethernet haben unterschiedliche Anforderungen an Stromstärke, Erdung, Abschirmung und Signalintegrität, selbst wenn sie ähnliche runde Gehäuse verwenden.
4. Was die Architektur der öffentlichen RBQ-Schnittstelle zeigt
Rainbow RoboticsInformationen zu externen AnschlüssenDie Seite dokumentiert zwei Panel-Layouts. Ein sichtbarer Unterschied ist die Benennung der beiden USB-C-Anschlüsse: Version 1 verwendetVISIONUndMOTIONwährend Version 2 verwendetU-PCUndR-PCDie
Beide Versionen umfassen Stromversorgung, kombinierte Strom- und Kommunikationsfunktionen, Not-Aus-Anschluss und direkten Computerzugriff. Die für diese Analyse relevanten Spezifikationen sind nachfolgend zusammengefasst.
| Schnittstelle | öffentlich dokumentierte Funktion | Schwerpunkt Ingenieurwesen |
|---|---|---|
| POWER | VCC und GND; 42,0–58,4 V Batteriespannung; maximal 5 A. | Strombelastbarkeit, Kontaktwiderstand, Temperaturanstieg, Spannungsabfall, Polarität und Steckverbindungsrichtlinie. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High und CAN Low; 42,0–58,4 V Batteriespannung; maximal 10 A; CAN-Anschluss an den Robotercomputer. | Stromrückführung, CAN-Paarintegrität, Isolation, Schirmung, Erdung und Schaltgeräusche. |
| 12V-LAN, Version 1 | 12 V, maximal 2 A, plus zwei Ethernet-Paare; Fast Ethernet mit 100 Mbit/s. | Zweipaar-Mapping, Twist-Erhaltung, Schirmungsdurchführung und Stromversorgung-Signal-Kopplung. |
| 12V/LAN, Version 2 | Eine 12-polige Schnittstelle mit vier Gigabit-Ethernet-Paaren, GND, +12 V und zwei Reservepositionen; Kamerastromversorgung von 2–3 A. | Vierpaargeometrie, Impedanz, Übersprechen, Paarversatz, Abschlussqualität und Kanalprüfung. |
5. STROMVERSORGUNG: Ein Zweikontaktanschluss ist kein einfaches Konstruktionsproblem
Die öffentliche POWER-Schnittstelle enthält VCC und GND und führt eine 42,0–58,4 V Batteriespannung mit einem angegebenen Maximalstrom von 5 A. Obwohl die Anzahl der Pins gering ist, stellen sich erhebliche Designfragen.
Ein Ingenieur sollte Folgendes überprüfen:
- Betriebs- und Maximalspannung;
- kontinuierlicher und transienter Strom;
- Kontaktwiderstand und zulässiger Temperaturanstieg;
- Leiterquerschnitt und Kabelspannungsabfall;
- Temperaturreduzierung und Gehäusebedingungen;
- Anforderungen an Kriechstrecken, Luftwege und Isolierung;
- ob die Schnittstelle im eingeschalteten Zustand verbunden oder getrennt werden kann;
- Verpolungsschutz und Codierung;
- Zugentlastung und Kabelhalterung hinten.
Eine unter Laborbedingungen ermittelte Kontaktbelastbarkeit ist nicht automatisch in einem heißen Gehäuse oder bei gleichzeitiger Stromführung mehrerer Kontakte gültig. Die Belastbarkeit muss für den jeweiligen Einsatz, das Kabel und die Betriebsumgebung neu interpretiert werden.
Bei externen Lasten mit hohem Einschaltstrom darf der Stecker nicht als unkontrollierter Leistungsschalter fungieren. Die System-Einschaltsequenz und das Wartungsverfahren müssen entsprechend festgelegt werden.
6. PWR-CAN: Kombination von Leistungs- und Steuerdaten
Die dokumentierte PWR-CAN-Schnittstelle kombiniert eine Batterieversorgung mit CAN High und CAN Low. Diese Anordnung kann die Anzahl der für ein externes Modul benötigten Öffnungen und Kabel reduzieren, ist aber nicht einfach nur eine Vierdrahtverdrahtung.
Das CAN-Differenzialpaar beibehalten
CAN High und CAN Low sollten über einen möglichst großen Teil des Kanals als verdrilltes Adernpaar geführt werden. Zu starkes Aufdrillen in der Nähe des Steckers kann die Gleichtaktempfindlichkeit erhöhen und eine Impedanzdiskontinuität verursachen. Ein typisches Hochgeschwindigkeits-CAN-Netzwerk verwendet Kabel mit einer charakteristischen Impedanz von ca. 120 Ohm und einen Abschlusswiderstand an beiden Busenden.
Der Stecker selbst ist nicht der Busabschluss, aber die Kontaktbelegung, die Paartrennung und der rückseitige Abschluss beeinflussen den Kanal.
Den Stromrücklaufpfad steuern
Ein 10-A-Stromkreis kann Spannungsabfälle und Schaltgeräusche im Rückleitungspfad verursachen. Werden die Kommunikationsreferenz und die Stromrückleitung ohne definierte Erdungsstrategie realisiert, können die Stromgeräusche den Transceiver beeinträchtigen.
Die Designprüfung sollte daher Folgendes berücksichtigen:
- ob der CAN-Transceiver isoliert ist;
- ob Signalmasse und Stromversorgungsmasse gemeinsam sind;
- wo die Kabelschirmung endet;
- ob angeschlossene Geräte eine Erdpotentialdifferenz entwickeln können;
- wie Schaltvorgänge gesteuert werden;
- wie die Strom- und Signalkontakte im Einsatz angeordnet sind.
7. 100 Mbit/s und Gigabit-Ethernet erfordern ein anderes Denken
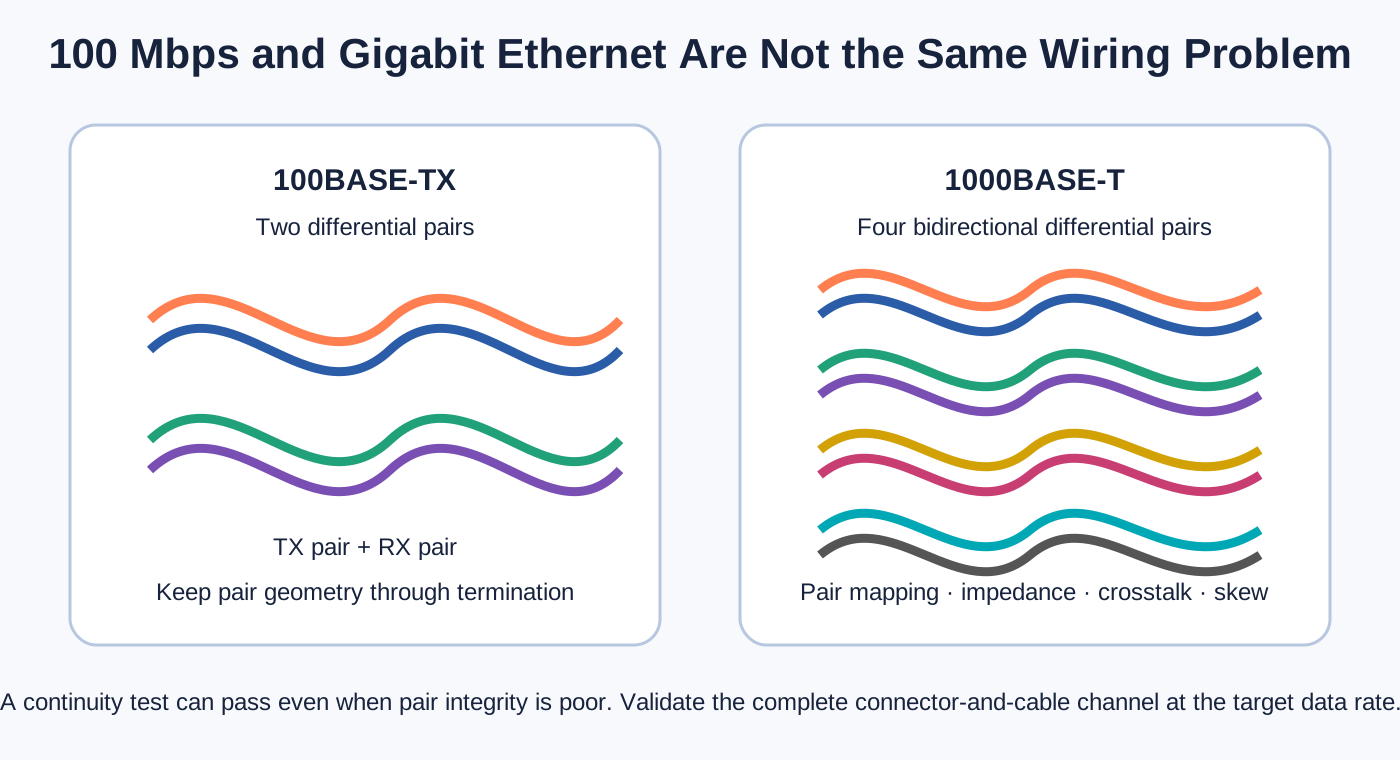
Die erste Version des öffentlichen Bedienfelds verwendet eine 12-V-LAN-Schnittstelle mit zwei Ethernet-Paaren und 100-Mbit/s-Fast-Ethernet. Die zweite Version verwendet eine 12-polige 12-V/LAN-Schnittstelle mit vier Gigabit-Ethernet-Paaren.
Dies ist mehr als nur eine Änderung der Pin-Anzahl.
100BASE-TX
100BASE-TX verwendet üblicherweise zwei differentielle Adernpaare: ein Sende- und ein Empfangspaar. Durch die Kombination dieser Paare mit einer 12-V-Stromversorgung lässt sich eine kompakte Einkabelschnittstelle für ein Peripheriegerät realisieren. Die Kabelkonfektion erfordert jedoch weiterhin eine kontrollierte Adernpaarzuordnung, ein begrenztes Aufdrehen am Stecker, einen ausreichenden Abstand zu den Stromleitern und gegebenenfalls eine durchgehende Schirmung.
1000BASE-T
1000BASE-T nutzt üblicherweise alle vier differentiellen Adernpaare für die bidirektionale Übertragung. Neben dem Bedarf an mehr Kontakten legt es größeren Wert auf die Geometrie der Adernpaare, die Impedanz, das Übersprechen im Nah- und Fernfeld, die Laufzeit zwischen den Adernpaaren und die Konsistenz der Terminierung.
Ein Kabel kann einen einfachen Durchgangstest bestehen und dennoch keine stabile Gigabit-Verbindung bereitstellen. Falsche Adernbelegung, übermäßiges Aufdrehen, mangelhafte Schirmung oder mechanische Verformung können zu einem Rückgang der Verbindungsgeschwindigkeit, Paketverlusten oder zeitweiligem Betrieb führen.
Bei einer Gigabit-Architektur kann die Validierung daher je nach Projektrisiko Kanalanalysen, Link-Negotiationsprüfungen, Verkehrstests oder Bitfehlertests umfassen.
8. Warum die MOCO F-Serie zu dieser Problemklasse passt
MOCOs ÖffentlichkeitKatalog-DownloadseiteDie F-Serie von MOCO ist eine Plattform für halbverriegelte Steckverbinder für den Außenbereich mit 2 bis 27 Kontakten, Schutzart IP68 und vibrationsfester Positionierung. Die Produktinformationen der F-Serie von MOCO beschreiben außerdem selbstverriegelnde Push-Pull-Mechanismen, mehrpolige Ausführungen und eine 360°-Abschirmung.
Selbstverriegelung durch Drücken und Ziehen
Ein Druck-Zug-Verschluss sorgt für sicheres Einrasten und ermöglicht gleichzeitig das gezielte Lösen über den Anschlussgriff. Er eignet sich ideal für externe Module, die regelmäßig installiert oder ausgetauscht werden müssen.
Die Begriffe „zugfest“ oder „vibrationsbeständig“ ersetzen jedoch keine quantifizierten Projektanforderungen. Erfordert eine Anwendung ein bestimmtes Vibrationsspektrum, eine bestimmte Beschleunigung, Dauer oder Unterbrechungsgrenze, müssen Stecker und Kabelbaugruppe hinsichtlich dieser Bedingungen geprüft werden.
Halbschalen-Schlüsselung
Die Halbschalenverriegelung erleichtert das Ausrichten von Stecker und Buchse. Auf einer Schalttafel mit mehreren ähnlichen Schnittstellen verringert sie das Risiko von Fehlsteckungen. Um Fehler vollständig zu vermeiden, können zudem unterschiedliche Steckmuster, Gehäusegrößen, mechanische Codierungen, Farben und langlebige Beschriftungen an der Schalttafel erforderlich sein.
Wasserdichte Konfigurationen
Die F-Serie-Plattform kann IP68-Konfigurationen bereitstellen, die technisch korrekte Aussage lautet jedoch:
Es wäre falsch anzunehmen, dass jede Variante der F-Serie, jeder unverbundene Zustand oder jeder Kabeldurchmesser den gleichen Schutz bietet.
Kabeldurchmesser und hintere Abdichtung
Interne MOCO-Schulungsunterlagen unterscheiden zwischen wasserdichten und nicht wasserdichten Rückwandkonstruktionen der F-Serie und weisen auf zusätzliche Komponenten im Zusammenhang mit der Komprimierung und Abdichtung der Abschirmung hin. Außerdem werden die Kabeldurchmesserbereiche für verschiedene Gehäusegrößen aufgeführt.
Dies unterstreicht eine wichtige Konstruktionsregel: Stecker und Kabel müssen gemeinsam ausgewählt werden. Ein zu kleines Kabel lässt sich möglicherweise nicht ausreichend komprimieren, um Halt und Abdichtung zu gewährleisten; ein zu großes Kabel kann die korrekte Montage der Rückseite verhindern oder das Dichtungssystem beschädigen.
360-Grad-Abschirmung
Ein Metallstecker kann einen umlaufenden Schirmungsanschlusspfad bereitstellen, ist aber nur ein Element in der EMV-Kette. Eine effektive Schirmung hängt außerdem von der Kabelummantelung (Geflecht oder Folie), dem rückseitigen Anschluss, dem Kontakt zwischen Stecker und Buchse, der Verbindung zwischen Buchse und Gehäuse sowie der Systemerdung ab.
Wird die vollständige Kabelschirmung auf eine lange, dünne Ableitungsdrahtverbindung reduziert, kann die Hochfrequenz-Schirmleistung beeinträchtigt werden. Bei CAN und insbesondere Gigabit-Ethernet sollten Stecker, Kabel und Anschlüsse als ein Kanal betrachtet werden.
9. IP68: Fragen, die beantwortet werden müssen
IP68 wird oft zu „vollständig wasserdicht“ abgekürzt, diese Formulierung ist jedoch für Beschaffung oder Konstruktion nicht präzise genug. Bevor Sie eine Schutzartangabe akzeptieren, prüfen Sie Folgendes:
- Gilt die Nennleistung auch, wenn Stecker und Steckdose verbunden sind?
- Welche Wassertiefe und Expositionsdauer wurden verwendet?
- War ein bestimmter Kabeldurchmesser erforderlich?
- Benötigt der rückseitige Anschluss eine Dichtung, eine Schirmungs-Kompressionsvorrichtung oder eine Vergussmasse?
- Benötigt die Anschlussdose eine Installationsdichtung?
- Benötigt ein unbenutzter Behälter eine Schutzkappe?
- Werden unterschiedliche Behältertypen unterschiedlich bewertet?
- Müssen die Dichtungen nach wiederholten Paarungszyklen überprüft werden?
- Ist für das Projekt auch eine Validierung mittels Salzsprühnebeltest, Temperaturwechseltest oder Druckwechseltest erforderlich?
Das endgültige Umweltergebnis bezieht sich auf die gesamte installierte Schnittstelle und nicht auf eine einzelne Serienbezeichnung.
10. Eine praktische Checkliste zur Auswahl von Steckverbindern
11. Was diese dokumentierte Anwendung lehrt
Die Wartungsdokumentation von Rainbow Robotics bestätigt den tatsächlichen Einsatz der MOCO F-Serie an der RBQ10-Schnittstelle. Noch wichtiger ist jedoch, dass die umfassendere öffentliche Schnittstellendokumentation verdeutlicht, warum ein Roboteranschluss als Teil eines Gesamtsystems betrachtet werden muss.
Die langfristige Zuverlässigkeit der Verbindung hängt von folgenden Faktoren ab:
- richtige Spannungs- und Stromwahl;
- geeignete Kontakt- und Kabelstrukturen für CAN und Ethernet;
- positive mechanische Retention;
- vollständige Umweltabdichtung;
- kontinuierliche Abschirmung und gezielte Erdung;
- Kabelhalterung und Zugentlastung;
- Fehlervermeidungsmaßnahmen;
- korrekte Befestigung und Demontage;
- Wiederholbare Montage und Prüfung.
Die MOCO F-Serie bietet eine technische Plattform, die Push-Pull-Verriegelungen, wasserdichte Ausführungen, Halbschalenverriegelung und Abschirmung unterstützt. Die endgültige Konfiguration muss jedoch weiterhin anhand der tatsächlichen Portfunktion, der genauen Teilenummer, des Kabels, der Umgebungsbedingungen und des Prüfplans ausgewählt werden.
Häufig gestellte Fragen
Verwendet der RBQ10 einen MOCO-Anschluss?
Ja. Im Online-Wartungshandbuch von Rainbow Robotics wird ausdrücklich darauf hingewiesen, dass der RBQ10-Schnittstellenstecker einen wasserdichten Stecker der MOCO F-Serie verwendet.
Sind alle externen Anschlüsse des RBQ MOCO-Steckverbinder?
Die öffentlichen Quellen belegen dies nicht. Die Seite zu den externen Anschlüssen dokumentiert zwar Funktionen und Pinbelegungen, nennt aber nicht den Hersteller jedes einzelnen Steckers.
Welche Teilenummer der F-Serie wird verwendet?
Die öffentlichen Seiten von Rainbow Robotics geben weder die genaue Teilenummer noch die Gehäusegröße oder die Konfiguration des Einsatzes an. Diese Informationen sollten nicht aus dem Aussehen oder der Anzahl der Pins abgeleitet werden.
Ist der spezifische RBQ10-Anschluss als IP68-konform bestätigt?
Auf der Webseite von Rainbow Robotics wird ein wasserdichter Steckverbinder der F-Serie aufgeführt, jedoch ohne Angabe der genauen Teilenummer und Schutzart. MOCO bietet Konfigurationen der F-Serie mit Schutzart IP68 an; die Schutzart einer bestimmten Baugruppe muss anhand der zugehörigen Dokumentation und der Steckbedingungen ermittelt werden.
Warum sollte das Kabel beim Ausbau nicht gezogen werden?
Durch Ziehen am Kabel können die hintere Klemme, der Schirmanschluss, die Leiter und die Kontakte belastet werden. Die Bedienungsanleitung von Rainbow Robotics weist den Benutzer an, den Steckergriff zum sicheren Entfernen festzuhalten.
Können Stromversorgung und CAN-Anschluss einen gemeinsamen Rundstecker verwenden?
Ja, vorausgesetzt, die Konstruktion berücksichtigt Stromstärke, Temperaturanstieg, Rückleitungspfad, CAN-Paar-Integrität, Abschirmung, Erdung und Schaltgeräusche.
Kann eine 100-Mbit/s-Kabelbaugruppe direkt auf Gigabit-Ethernet aufgerüstet werden?
Nicht unbedingt. Gigabit-Ethernet erfordert üblicherweise vier kontrollierte Differenzialpaare und eine präzisere Steuerung der Paarzuordnung, Impedanz, des Übersprechens, der Phasenverschiebung und der Terminierung.
Garantiert ein Metallstecker eine gute EMV-Leistung?
Nein. Die Kabelschirmung, der rückseitige Anschluss, der Gehäusekontakt, die Chassisverbindung und die Erdungsstrategie müssen einen durchgehenden niederohmigen Pfad bilden.
Quellen und Urheberangaben
- Rainbow Robotics – Verbindungsstück zum Anbringen/TrennenBestätigt die Verwendung des wasserdichten MOCO-Steckverbinders der F-Serie und gibt Hinweise zur Handhabung. Ein Veröffentlichungsdatum ist nicht angegeben.
- Rainbow Robotics – Informationen zum externen AnschlussDie Dokumentation beschreibt die beiden Panel-Layouts, Portfunktionen, Pinbelegungen und elektrischen Informationen. Nicht jeder Port wird MOCO zugeordnet.
- MOCO Connectors – Katalog herunterladenBietet den aktuellen Katalogeintrag der F-Serie und die Produktplattformbeschreibung.
Die technischen Werte in diesem Artikel stammen aus den verlinkten öffentlichen Quellen. Die Produktplattform-Fähigkeiten müssen anhand der aktuellen Spezifikation für die jeweilige Teilenummer überprüft werden.
Entwerfen Sie die Benutzeroberfläche als komplettes System
Bei einer Roboterstromversorgung, CAN-, Ethernet- oder Mixed-Signal-Schnittstelle müssen vor der Auswahl der Steckerkonfiguration die elektrische Last, die Signalrate, das Kabel, die Umgebung, die Steckbedingungen und der Testplan definiert werden.
