


Dört ayaklı robotlar, makine yürürken, dönerken, tırmanırken ve darbelere maruz kalırken güç ve veri bağlantılarını istikrarlı tutmalıdır. Dış kabloları platformla birlikte hareket eder ve ayrıca yağmura, toza, kazara çekilmeye ve tekrarlanan bakıma maruz kalabilir.
Aynı zamanda, bir robotun kameraları, LiDAR ünitelerini, GNSS alıcılarını, iletişim modüllerini ve göreve özgü yükleri bağlaması gerekebilir. Bu nedenle, dış arayüzleri yalnızca elektriksel süreklilik sağlamaktan daha fazlasını yapmalıdır. Mekanik tutunmayı, çevresel korumayı, sinyal bütünlüğünü, hata önlemeyi ve pratik saha servisini desteklemelidir.
Rainbow Robotics'in yayınladığı teknik dokümanlar, gerçek dünya uygulamaları için faydalı bir referans kaynağı sağlıyor. Bakım kılavuzunda şu ifadeler yer alıyor:RBQ10 arayüzü, MOCO F Serisi su geçirmez konektör kullanır.Bu makale, onaylanmış uygulama gerçeğini, mühendislik analizinde kullanılan genel arayüz bilgileri ve bağlantı platformu yeteneklerinden ayırmaktadır.
1. MOCO F Serisinin belgelenmiş bir kullanımı
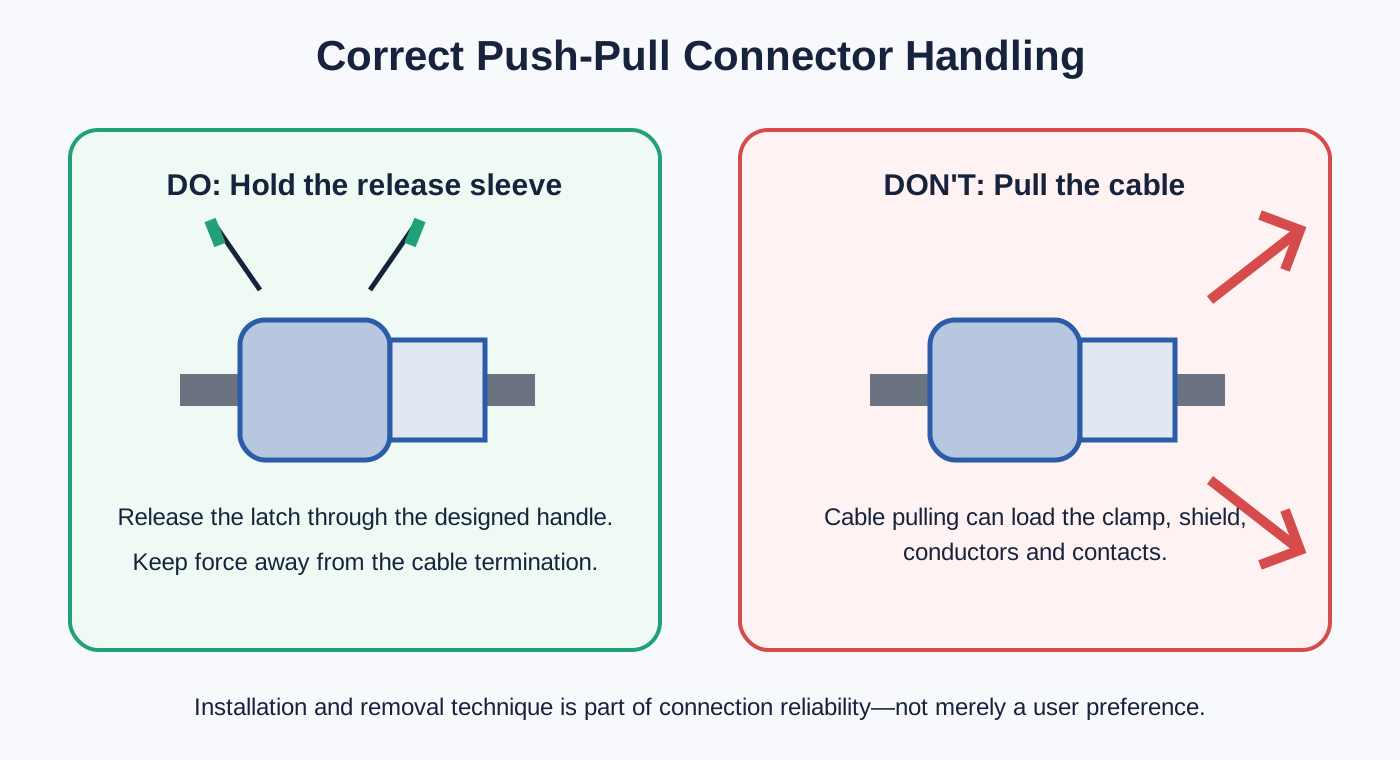
Gökkuşağı Robotik'iKonektör Takma/ÇıkarmaSayfada, RBQ10 arayüz konektörünün MOCO F Serisi su geçirmez bir konektör kullandığı belirtiliyor. Aynı sayfada, konektör takıldıktan sonra titreşim veya kablo çekme ile çıkarılamayacağı açıklanıyor. Güvenli bir şekilde çıkarmak için, operatörün kabloya dışarıdan kuvvet uygulamak yerine konektör kolunu tutması gerekiyor.
Kullanım kılavuzunda ayrıca kullanıcının kırmızı işaretleri hizalaması, bağlantı koluna tam oturana kadar bastırması ve ardından bağlantıyı doğrulaması gerektiği belirtiliyor.
Bu talimatlar, mobil robot arayüzü için iki temel gereksinimi ortaya koymaktadır:
- Robot hareketleri ve kablo deformasyonu sırasında birleştirilmiş bağlantının mekanik olarak stabil kalması gerekir.
- Bakım kuvveti, kablo bağlantısı üzerinden değil, tasarlanmış serbest bırakma mekanizması üzerinden uygulanmalıdır.
Çevrimiçi sayfada yayın tarihi belirtilmemiştir. Mevcut altbilgisinde © 2026 Rainbow Robotics ibaresi yer almaktadır; bu nedenle, tarihli bir duyuru yerine, güncel çevrimiçi kılavuz içeriği olarak tanımlanması daha doğru olur.
2. Çıkarma tekniğinin önemi
İtme-çekme tipi kendiliğinden kilitlenen bir konnektörde, fiş doğru şekilde takıldıktan sonra mekanik bir kilit oluşturur. Kablo üzerindeki normal eksenel yük, bir serbest bırakma komutu olarak değerlendirilmemelidir. Sökme işlemi, kilitleme mekanizmasının devre dışı kalması için belirlenmiş kolun veya serbest bırakma manşonunun çalıştırılmasıyla gerçekleştirilir.
Bu, işletme koşullarını bakım işlemlerinden ayırır:
- Çalışma sırasında titreşim ve kablo hareketi, konektörün istem dışı olarak ayrılmasına neden olmamalıdır.
- Servis sırasında operatör, konektörü birden fazla tur döndürmeden, bilerek kilidini açabilir.
- Kablo yanlışlıkla çekildiğinde, bağlantı noktası serbest bırakma mekanizması olarak tasarlanmamıştır.
Kabloya doğrudan çekme kuvveti uygulamak, arka kıskaç, dış kılıf, koruyucu uç, lehim bağlantısı veya sıkıştırma noktası, iletken ve iç yalıtkan üzerinde etki yaratabilir. Hasar hemen açık devre olarak görünmeyebilir. Bunun yerine, yüksek temas direnci, kesintili iletişim, bozulmuş koruma veya düşük sızdırmazlık performansı gibi sorunlara yol açabilir.
Bu nedenle, bakım kılavuzundaki bir kullanım talimatı, önemsiz bir kullanıcı tercihi değildir. Bu, tüm arayüz için güvenilirlik stratejisinin bir parçasıdır.
3. Dört ayaklı robot arayüzlerinin neden zorlu olduğu
Dinamik mekanik yükler
Dört ayaklı bir hayvan tekrar tekrar hızlanır, durur, döner, bacaklarını kaldırır ve yere indirir. Arayüz, kablo sabitlenmiş haldeyken değişen yüklere dayanabilmeli, böylece ağırlığı ve hareketi sürekli olarak bağlantı noktasına etki etmemelidir.
Sık modül değişiklikleri
Göreve bağlı olarak yükler ve sensörler takılabilir veya değiştirilebilir. Arayüz, pozitif kilitleme veya bağlantı doğrulamasından ödün vermeden hızlı bakıma olanak sağlamalıdır.
Su ve kirlilik
Dış mekan ve endüstriyel ortamlar, bağlantı noktalarını neme, toza ve kire maruz bırakabilir. Sızdırmazlık, yalnızca konektörün adına değil, eşleştirilen çifte, kablo çapına, arka donanıma, panel montajına ve koruyucu kapaklara da bağlıdır.
Karma elektrik fonksiyonları
Pil gücü, yardımcı güç, CAN ve Ethernet, benzer dairesel gövdeler kullansalar bile farklı akım, topraklama, koruma ve sinyal bütünlüğü gereksinimlerine sahiptir.
4. Genel RBQ arayüz mimarisinin gösterdiği şey
Gökkuşağı Robotik'iHarici Liman BilgileriSayfa, iki panel düzenini belgeliyor. Gözle görülür bir fark, iki USB-C portunun adlandırılmasındadır: sürüm 1 şunu kullanır:VISIONVeMOTION, sürüm 2 ise şunu kullanır:U-PCVeR-PC.
Her iki versiyon da güç kaynağı, birleşik güç ve iletişim fonksiyonları, acil durdurma bağlantısı ve doğrudan bilgisayar erişimi içerir. Bu analizle ilgili belgelenmiş özellikler aşağıda özetlenmiştir.
| Arayüz | Kamuoyuna açık olarak belgelenmiş işlev | Mühendislik odaklı |
|---|---|---|
| POWER | VCC ve GND; 42,0–58,4 V pil gücü; maksimum 5 A. | Akım kapasitesi, temas direnci, sıcaklık artışı, voltaj düşüşü, polarite ve canlı bağlantı politikası. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High ve CAN Low; 42,0–58,4 V pil gücü; maksimum 10 A; CAN, robot bilgisayarına bağlıdır. | Güç geri dönüşü, CAN çifti bütünlüğü, izolasyon, koruma, topraklama ve anahtarlama gürültüsü. |
| 12V-LAN, sürüm 1 | 12 V, maksimum 2 A, artı iki Ethernet çifti; 100 Mbps hızında Hızlı Ethernet. | İki çiftli eşleme, bükülme koruması, kalkan sürekliliği ve güç-sinyal bağlantısı. |
| 12V/LAN, sürüm 2 | Dört Gigabit Ethernet çifti, GND, +12 V ve iki yedek pozisyona sahip 12 kontaklı arayüz; 2–3 A kamera güç kaynağı notu. | Dört çiftli geometri, empedans, çapraz etkileşim, çift kayması, sonlandırma kalitesi ve kanal testi. |
5. GÜÇ: İki kontaklı bir port basit bir tasarım problemi değildir.
Genel kullanıma açık POWER arayüzü VCC ve GND pinlerini içerir ve belirtilen maksimum 5 A akım ile 42,0–58,4 V pil beslemesi sağlar. Pin sayısı düşük olsa da, tasarım soruları oldukça önemlidir.
Bir mühendis şunları doğrulamalıdır:
- çalışma ve maksimum voltaj;
- sürekli ve geçici akım;
- temas direnci ve izin verilen sıcaklık artışı;
- İletken kesit alanı ve kablo gerilim düşümü;
- Sıcaklık düşüşü ve muhafaza koşulları;
- Sürünme mesafesi, açıklık ve yalıtım gereksinimleri;
- Arayüzün enerjili haldeyken eşleşip eşleşmemesinin mümkün olup olmadığı;
- kutup koruması ve anahtarlama;
- Arka gerilim azaltıcı ve kablo desteği.
Bir laboratuvar koşulunda ölçülen kontak değeri, sıcak bir muhafazada veya birden fazla kontak aynı anda akım taşıdığında otomatik olarak geçerliliğini korumaz. Değer, kullanılan kontak, kablo ve çalışma ortamına göre yorumlanmalıdır.
Harici bir yük yüksek ani akım üretiyorsa, konektörün kontrolsüz bir güç anahtarı gibi davranması beklenmemelidir. Sistem güç sıralaması ve bakım prosedürü buna göre tanımlanmalıdır.
6. PWR-CAN: Güç ve kontrol verilerinin birleştirilmesi
Belgelenmiş PWR-CAN arayüzü, pil beslemesini CAN High ve CAN Low ile birleştirir. Bu düzenleme, harici bir modül için gereken panel açıklıklarının ve kabloların sayısını azaltabilir, ancak bu sadece dört telli bir kablolama işlemi değildir.
CAN diferansiyel çiftini koruyun.
CAN High ve CAN Low, kanalın mümkün olduğunca büyük bir bölümünde bükümlü çift kablo olarak kalmalıdır. Konektör yakınında aşırı bükülme olmaması, ortak mod duyarlılığını artırabilir ve empedans süreksizliği yaratabilir. Tipik bir yüksek hızlı CAN ağı, yaklaşık 120 ohm karakteristik empedansa sahip kablo ve veri yolunun her iki ucunda sonlandırma kullanır.
Konektörün kendisi veri yolu sonlandırıcı değildir, ancak kontak ataması, çift ayrımı ve arka sonlandırma kanalı etkiler.
Güç dönüş yolunu kontrol edin.
10 A'lik bir güç devresi, dönüş yolunda voltaj düşüşüne ve anahtarlama gürültüsüne neden olabilir. İletişim referansı ve güç dönüşü tanımlanmış bir topraklama stratejisi olmadan ele alınırsa, güç gürültüsü alıcı-vericiyi etkileyebilir.
Bu nedenle tasarım incelemesi şu konuları ele almalıdır:
- CAN alıcı-vericisinin izole edilip edilmediği;
- Sinyal topraklaması ve güç topraklamasının ortak olup olmadığı;
- Kablo kalkanının sonlandırıldığı yer;
- Bağlı cihazların toprak potansiyel farkı oluşturup oluşturamayacağı;
- Güç anahtarlama geçişlerinin nasıl kontrol edildiği;
- Güç ve sinyal kontaklarının devre kartı içinde nasıl düzenlendiği.
7. 100 Mbps ve Gigabit Ethernet farklı bir düşünme biçimi gerektirir.
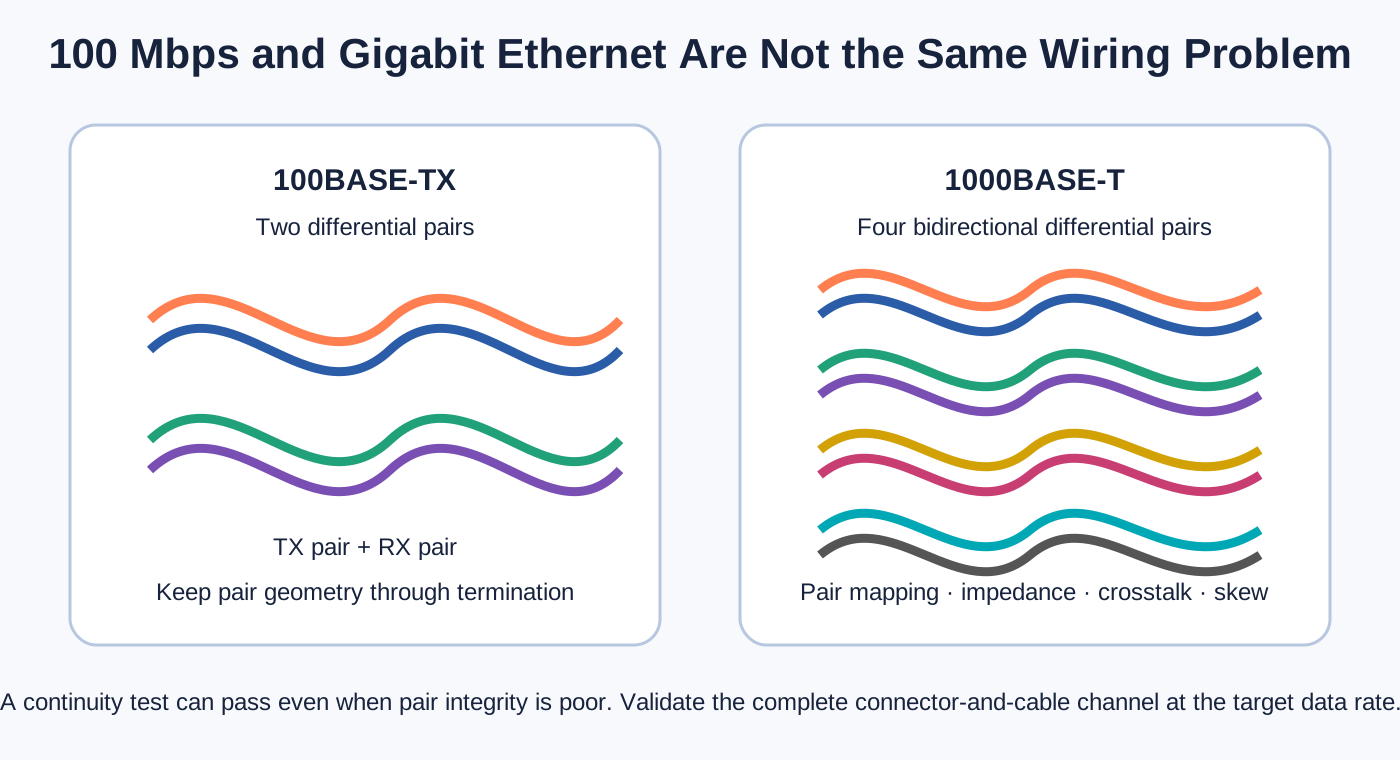
İlk halka açık panel sürümü, iki Ethernet çifti ve 100 Mbps Hızlı Ethernet'e sahip 12V-LAN arayüzü kullanır. İkinci sürüm ise dört Gigabit Ethernet çiftine sahip 12 kontaklı 12V/LAN arayüzü kullanır.
Bu, pin sayısındaki bir değişiklikten daha fazlası.
100BASE-TX
100BASE-TX genellikle iki diferansiyel çift kullanır: bir iletim çifti ve bir alım çifti. Bu çiftleri 12 V güçle birleştirmek, bir çevre birimi için kompakt tek kablolu bir arayüz oluşturabilir. Kablo düzeneğinde yine de kontrollü çift eşleştirmesi, konektörde sınırlı bükülme, güç iletkenlerinden yeterli ayrım ve gerektiğinde sürekli koruma gereklidir.
1000BASE-T
1000BASE-T, çift yönlü iletim için genellikle dört diferansiyel çiftin tamamını kullanır. Daha fazla kontak gerektirmesinin yanı sıra, çift geometrisi, empedans, yakın uç ve uzak uç karışması, çiftler arası gecikme ve sonlandırma tutarlılığına daha fazla önem verir.
Bir kablo basit bir süreklilik testinden geçebilir ancak yine de istikrarlı bir Gigabit bağlantısı sağlayamayabilir. Yanlış çift eşleştirme, aşırı bükülme, zayıf koruyucu sonlandırma veya mekanik deformasyon, bağlantı hızında düşüşe, paket kaybına veya kesintili çalışmaya yol açabilir.
Dolayısıyla, bir Gigabit montajı için doğrulama, proje riskine bağlı olarak kanal analizi, bağlantı müzakere kontrolleri, trafik testi veya bit hata testi içerebilir.
8. MOCO F Serisi neden bu tür sorunlara uygundur?
MOCO'nun kamuoyukatalog indirme sayfasıMOCO'nun F Serisi ürün bilgileri, F Serisini 2-27 kontaklı, IP68 koruma sınıfına sahip ve titreşime dayanıklı konumlandırma özelliğine sahip, dış mekan kullanımına uygun yarım kabuklu anahtarlı bir konnektör platformu olarak tanımlamaktadır. Ayrıca itme-çekme kendiliğinden kilitlenen, çok kutuplu konfigürasyonlar ve 360 derece koruma özelliklerini de belirtmektedir.
İtme-çekme kendiliğinden kilitlenen
İtme-çekme mandalı, bağlantı kolu aracılığıyla kasıtlı olarak serbest bırakmaya olanak tanırken, aynı zamanda güvenli bir şekilde kilitlenmeyi sağlar. Düzenli olarak takılması veya değiştirilmesi gereken harici modüller için oldukça uygundur.
Ancak, "itme-çekme" veya "titreşime dayanıklı" kelimeleri, niceliksel olarak belirlenmiş bir proje gereksiniminin yerine geçmemelidir. Bir uygulama belirli bir titreşim spektrumu, ivme, süre veya kesinti limiti gerektiriyorsa, tam konektör ve kablo düzeneği bu koşullara göre doğrulanmalıdır.
Yarım kabuklu anahtarlama
Yarım gövdeli anahtarlama, fiş ve prizin doğru şekilde yerleştirilmesine yardımcı olur. Birbirine benzer birçok arayüze sahip bir panelde, yanlış hizalanmış bağlantı riskini azaltır. Tam hata önleme, farklı yerleştirme desenleri, gövde boyutları, mekanik kodlama, renkler ve dayanıklı panel etiketleri de gerektirebilir.
Su geçirmez konfigürasyonlar
F Serisi platformu IP68 yapılandırmaları sağlayabilir, ancak teknik olarak doğru ifade şudur:
Her F Serisi varyantının, her eşleşmemiş durumun veya her kablo çapının aynı korumayı sağladığını varsaymak yanlış olur.
Kablo çapı ve arka sızdırmazlık
MOCO'nun dahili eğitim materyallerinde, su geçirmez ve su geçirmez olmayan F Serisi arka yapılar birbirinden ayırt edilmekte ve vizör sıkıştırma ve sızdırmazlığıyla ilgili ek bileşenlere dikkat çekilmektedir. Ayrıca farklı kask boyutları için kablo çapı aralıkları da listelenmiştir.
Bu, önemli bir mühendislik kuralını pekiştiriyor: bağlantı elemanı ve kablo birlikte seçilmelidir. Çok küçük bir kablo, tutma ve sızdırmazlık için yeterince sıkıştırılamayabilir; çok büyük bir kablo ise arka montajın doğru yapılmasını engelleyebilir veya sızdırmazlık sistemine zarar verebilir.
360 derece koruma
Metal bir konektör, çevresel bir koruma sonlandırma yolu sağlayabilir, ancak konektör EMC zincirindeki tek unsur değildir. Etkili koruma ayrıca kablo örgüsüne veya folyosuna, arka sonlandırmaya, fiş-soket gövde temasına, soket-şasi bağlantısına ve sistem topraklama stratejisine de bağlıdır.
Eğer tam bir kablo koruması uzun ve ince bir topraklama teli bağlantısına indirgenirse, yüksek frekans koruma performansı düşebilir. CAN ve özellikle Gigabit Ethernet için, konektör, kablo ve sonlandırma tek bir kanal olarak değerlendirilmelidir.
9. IP68: Cevaplanması gereken sorular
IP68 genellikle "tamamen su geçirmez" olarak kısaltılır, ancak bu ifade tedarik veya mühendislik açısından yeterince kesin değildir. Bir IP iddiasını kabul etmeden önce şunları doğrulayın:
- Fiş ve priz birbirine takıldığında bu değer geçerli midir?
- Hangi su derinliği ve maruz kalma süresi kullanıldı?
- Belirli bir kablo çapı gerekli miydi?
- Arka bağlantı için conta, koruyucu sıkıştırma donanımı veya yalıtım malzemesi gerekiyor mu?
- Panel yuvası için montaj contası gerekiyor mu?
- Kullanılmayan bir çöp kutusunun koruyucu kapağa ihtiyacı var mı?
- Farklı priz tipleri farklı şekilde mi derecelendiriliyor?
- Tekrarlanan çiftleşme döngülerinden sonra contaların kontrol edilmesi zorunlu mu?
- Proje ayrıca tuz püskürtme, termal döngü veya basınç değişimi doğrulaması gerektiriyor mu?
Nihai çevresel sonuç, tek başına bir seri adına değil, kurulu arayüzün tamamına aittir.
10. Pratik bir bağlantı elemanı seçim kontrol listesi
11. Bu belgelenmiş uygulamanın öğrettikleri
Rainbow Robotics bakım dokümantasyonu, MOCO F Serisinin RBQ10 arayüzünde fiilen kullanıldığını doğrulamaktadır. Daha da önemlisi, daha geniş kapsamlı arayüz dokümantasyonu, bir robot konektörünün neden eksiksiz bir sistemin parçası olarak ele alınması gerektiğini göstermektedir.
Uzun vadeli bağlantı güvenilirliği aşağıdakilerin tümüne bağlıdır:
- Doğru voltaj ve akım seçimi;
- CAN ve Ethernet için uygun temas ve kablo yapıları;
- pozitif mekanik tutunma;
- Çevresel tam yalıtım;
- Sürekli koruma ve kasıtlı topraklama;
- Kablo desteği ve gerilim azaltma;
- hata önleme tedbirleri;
- doğru takma ve çıkarma;
- Tekrarlanabilir montaj ve kontrol.
MOCO F Serisi, itme-çekme kilitleme, su geçirmez konfigürasyonlar, yarım kabuklu anahtarlama ve koruma özelliklerini destekleyebilen teknik bir platform sunar. Nihai konfigürasyon, gerçek port fonksiyonuna, tam parça numarasına, kabloya, ortama ve doğrulama planına göre seçilmelidir.
Sıkça Sorulan Sorular
RBQ10, MOCO konektörü kullanıyor mu?
Evet. Rainbow Robotics'in çevrimiçi bakım kılavuzunda, RBQ10 arayüz konektörünün MOCO F Serisi su geçirmez konektör kullandığı açıkça belirtilmiştir.
Tüm RBQ harici portları MOCO konektörü müdür?
Kamu kaynakları bunu doğrulamıyor. Harici bağlantı noktası sayfası işlevleri ve pin atamalarını belgeliyor, ancak her konektörün üreticisini belirtmiyor.
Hangi F Serisi parça numarası kullanılıyor?
Rainbow Robotics'in herkese açık sayfalarında tam parça numarası, gövde boyutu veya uç konfigürasyonu açıklanmamaktadır. Bu bilgiler görünümden veya pin sayısından çıkarılmamalıdır.
RBQ10 konektörünün IP68 sertifikasına sahip olduğu doğrulandı mı?
Rainbow Robotics'in mevcut sayfasında F Serisi su geçirmez bir konektörden bahsediliyor ancak tam parça numarası ve derecelendirmesi yayınlanmıyor. MOCO, IP68 F Serisi konfigürasyonları sunmaktadır; belirli bir tertibatın derecelendirmesi, parça numarası dokümanından ve bağlantı koşullarından doğrulanmalıdır.
Sökme işlemi sırasında kablo neden çekilmemelidir?
Kabloyu çekmek, arka kelepçeye, koruyucu terminale, iletkenlere ve kontaklara yük bindirebilir. Rainbow Robotics kılavuzu, güvenli bir şekilde çıkarılması için kullanıcının konektör kolunu tutmasını önerir.
Güç ve CAN aynı dairesel konektörü paylaşabilir mi?
Evet, tasarımın akım, sıcaklık artışı, dönüş yolu, CAN çifti bütünlüğü, koruma, topraklama ve güç anahtarlama gürültüsünü ele alması koşuluyla.
100 Mbps'lik bir kablo demeti doğrudan Gigabit Ethernet'e yükseltilebilir mi?
Mutlaka öyle değil. Gigabit Ethernet genellikle dört kontrollü diferansiyel çift ve çift eşleme, empedans, çapraz konuşma, sapma ve sonlandırma üzerinde daha sıkı kontrol gerektirir.
Metal bir konektör iyi bir EMC performansı garanti eder mi?
Hayır. Kablo kalkanı, arka sonlandırma, gövde kontağı, şasi bağlantısı ve topraklama stratejisi, sürekli düşük empedanslı bir yol oluşturmalıdır.
Kaynaklar ve atıf
- Rainbow Robotics — Konnektör Takma/ÇıkarmaMOCO F Serisi su geçirmez konektörün kullanımını onaylar ve kullanım talimatlarını sağlar. Sayfada yayın tarihi belirtilmemiştir.
- Rainbow Robotics — Harici Bağlantı Noktası Bilgileriİki panel düzenini, port işlevlerini, pin atamalarını ve elektriksel bilgileri belgelemektedir. Her portu MOCO'ya atfetmemektedir.
- MOCO Konnektörleri — Katalog İndirmeMevcut F Serisi katalog girişini ve ürün platformu açıklamasını sağlar.
Bu makaledeki teknik değerler, bağlantı verilen kamuya açık kaynaklardan alınmıştır. Ürün-platform yetenekleri, seçilen parça numarası için geçerli spesifikasyona göre doğrulanmalıdır.
Arayüzü eksiksiz bir sistem olarak tasarlayın.
Robot güç kaynağı, CAN, Ethernet veya karma sinyal arayüzü için, konektör konfigürasyonunu seçmeden önce elektriksel yükü, sinyal hızını, kabloyu, ortamı, bağlantı koşulunu ve test planını tanımlayın.
