


Четвероногие роботы должны поддерживать стабильное электропитание и передачу данных во время ходьбы, поворотов, подъемов и ударов. Их внешние кабели перемещаются вместе с платформой и могут также подвергаться воздействию дождя, пыли, случайного натяжения и необходимости частого технического обслуживания.
В то же время роботу может потребоваться подключение камер, лидаров, GNSS-приемников, коммуникационных модулей и специализированных полезных нагрузок. Поэтому его внешние интерфейсы должны обеспечивать не только электрическую целостность, но и механическую фиксацию, защиту от воздействия окружающей среды, целостность сигнала, предотвращение ошибок и удобство эксплуатации в полевых условиях.
Открытая техническая документация от Rainbow Robotics представляет собой полезный справочник для практического применения. В руководстве по техническому обслуживанию указано, чтоВ интерфейсе RBQ10 используется водонепроницаемый разъем MOCO серии F.В данной статье подтвержденный факт применения отделяется от общей информации об интерфейсе и возможностях платформы коннектора, используемых в инженерном анализе.
1. Документированное использование серии MOCO F
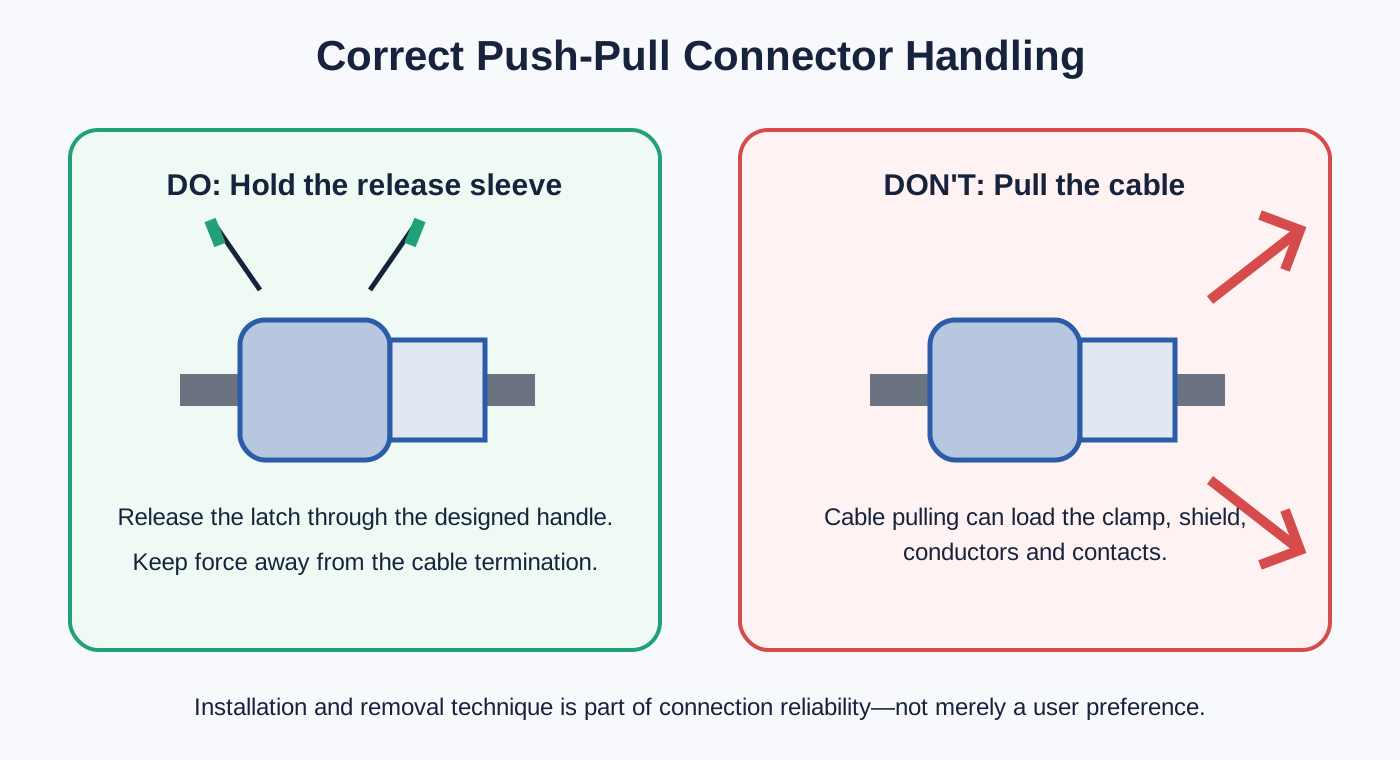
Компания Rainbow RoboticsПрисоединение/отсоединение разъемаНа странице указано, что интерфейсный разъем RBQ10 использует водонепроницаемый разъем серии MOCO F. На той же странице поясняется, что после фиксации разъем не отсоединяется вибрацией или натяжением провода. Для безопасного снятия разъема оператор должен держаться за рукоятку разъема, а не прилагать усилие к кабелю за пределами этой зоны.
В инструкции также указано, что необходимо совместить красные метки, нажать на рукоятку разъема до полного зацепления, а затем проверить соединение.
Эти инструкции раскрывают два основных требования к интерфейсу мобильного робота:
- Соединительное соединение должно оставаться механически стабильным во время движения робота и воздействия на кабель.
- Усилие при проведении технического обслуживания должно прикладываться посредством предусмотренного механизма разблокировки, а не через концевой разъем кабеля.
На онлайн-странице не указана дата публикации. В нижнем колонтитуле отображается © 2026 Rainbow Robotics, поэтому наиболее точным описанием является актуальное содержимое онлайн-руководства, а не объявление с указанием даты.
2. Почему важна техника удаления
В самозащелкивающемся разъеме с механизмом «тяни-толкай» штекер образует механическую блокировку после правильного сопряжения. Нормальная осевая нагрузка на кабель не должна рассматриваться как команда на разблокировку. Извлечение осуществляется путем нажатия на соответствующую рукоятку или разблокировочную втулку, чтобы разъединить блокировочный механизм.
Это позволяет разграничить условия эксплуатации и действия по техническому обслуживанию:
- Во время работы вибрация и движение кабеля не должны непреднамеренно приводить к отсоединению разъема.
- В процессе обслуживания оператор может преднамеренно разблокировать разъем, не поворачивая его на несколько оборотов.
- При случайном выдергивании кабеля концевой зажим не предназначен для использования в качестве механизма разблокировки.
Прямое натяжение кабеля может передавать усилие на задний зажим, оболочку, оконечный контакт экрана, паяное соединение или обжим, проводник и внутренний изолятор. Повреждение может не сразу проявляться как обрыв цепи. Вместо этого оно может привести к повышению контактного сопротивления, прерывистой связи, ухудшению экранирования или снижению герметизирующих свойств.
Поэтому инструкция по эксплуатации в руководстве по техническому обслуживанию — это не второстепенное предпочтение пользователя. Это часть стратегии обеспечения надежности всего интерфейса.
3. Почему интерфейсы для четвероногих роботов требуют определенных навыков?
Динамические механические нагрузки
Четвероногое животное многократно разгоняется, останавливается, поворачивается, поднимает и опускает ноги. Интерфейс должен выдерживать изменяющиеся нагрузки, пока кабель надежно закреплен, чтобы его вес и движение не оказывали постоянного воздействия на концевой элемент.
Частые изменения модулей
Полезная нагрузка и датчики могут устанавливаться или заменяться в зависимости от задачи. Интерфейс должен обеспечивать быстрое техническое обслуживание без ущерба для надежной фиксации или проверки соединения.
Вода и загрязнение
В условиях эксплуатации на открытом воздухе и в промышленных условиях интерфейсы могут подвергаться воздействию влаги, пыли и грязи. Герметичность зависит от типа соединенной пары, диаметра кабеля, крепежных элементов на задней панели, способа монтажа на панель и защитных колпачков, а не только от названия разъема.
Смешанные электрические функции
Питание от батареи, вспомогательное питание, CAN и Ethernet предъявляют разные требования к току, заземлению, экранированию и целостности сигнала, даже при использовании схожих круглых корпусов.
4. Что показывает архитектура общедоступного интерфейса RBQ
Компания Rainbow RoboticsИнформация о внешнем портеНа странице описаны два варианта компоновки панели. Одно из заметных отличий — это названия двух портов USB-C: в версии 1 используетсяVISIONиMOTION, в то время как версия 2 используетU-PCиR-PC.
Обе версии включают в себя электропитание, комбинированные функции электропитания и связи, возможность аварийной остановки и прямой доступ к компьютеру. Ниже приведено краткое описание технических характеристик, имеющих отношение к данному анализу.
| Интерфейс | Общедоступная документированная функция | Инженерная направленность |
|---|---|---|
| POWER | VCC и GND; напряжение батареи 42,0–58,4 В; максимальный ток 5 А. | Текущая емкость, контактное сопротивление, повышение температуры, падение напряжения, полярность и политика подключения под напряжением. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High и CAN Low; питание от батареи 42,0–58,4 В; максимальный ток 10 А; CAN подключен к компьютеру робота. | Возврат питания, целостность пары CAN, изоляция, экранирование, заземление и коммутационные помехи. |
| 12V-LAN, версия 1 | 12 В, максимум 2 А, плюс две пары Ethernet-кабелей; Fast Ethernet со скоростью 100 Мбит/с. | Двухпарное отображение, сохранение скручивания, целостность экрана и связь мощности с сигналом. |
| 12 В/LAN, версия 2 | 12-контактный интерфейс с четырьмя парами Gigabit Ethernet, GND, +12 В и двумя резервными положениями; потребляемый ток камеры 2–3 А. | Геометрия четырех пар, импеданс, перекрестные помехи, перекос пар, качество оконечного устройства и тестирование канала. |
5. ПИТАНИЕ: двухконтактный порт — это непростая задача проектирования.
Общедоступный интерфейс POWER содержит контакты VCC и GND и обеспечивает питание от батареи напряжением 42,0–58,4 В с заявленным максимальным током 5 А. Несмотря на небольшое количество выводов, вопросы проектирования весьма существенны.
Инженер должен проверить:
- рабочее и максимальное напряжение;
- непрерывный и переходный ток;
- контактное сопротивление и допустимое повышение температуры;
- Сечение проводника и падение напряжения в кабеле;
- Снижение номинальной мощности при высоких температурах и условия эксплуатации корпуса;
- Требования к утечке тока, зазорам и изоляции;
- может ли интерфейс быть соединен или разъединен при наличии напряжения;
- Защита от неправильной полярности и ввод данных;
- Задний фиксатор натяжения и поддержка кабеля.
Значения контактных характеристик, измеренные в лабораторных условиях, не сохраняют свою актуальность в нагретом корпусе или при одновременном протекании тока через несколько контактов. Эти значения необходимо интерпретировать с учетом особенностей конкретного разъема, кабеля и условий эксплуатации.
Если внешняя нагрузка имеет высокий пусковой ток, не следует ожидать, что разъем будет действовать как неконтролируемый силовой выключатель. Последовательность включения питания системы и процедура технического обслуживания должны быть определены соответствующим образом.
6. PWR-CAN: объединение данных о питании и управлении.
Описанный интерфейс PWR-CAN объединяет питание от батареи с сигналами CAN High и CAN Low. Такая компоновка позволяет уменьшить количество отверстий в панели и кабелей, необходимых для внешнего модуля, но это не просто схема подключения четырех проводов.
Сохраните дифференциальную пару CAN.
Высоковольтный и низковольтный кабели CAN должны оставаться витой парой на протяжении как можно большей части канала. Чрезмерное расплетение вблизи разъема может увеличить восприимчивость к синфазным помехам и создать разрыв импеданса. В типичной высокоскоростной сети CAN используется кабель с характеристическим импедансом приблизительно 120 Ом и оконечные устройства на обоих концах шины.
Сам по себе разъем не является оконечным устройством шины, но назначение контактов, разделение пар и задняя оконечная нагрузка влияют на канал.
Контролируйте путь возврата питания.
Силовая цепь на 10 А может создавать падение напряжения и коммутационные помехи в обратном цепи. Если опорный сигнал связи и обратный ток передаются без определенной стратегии заземления, помехи в цепи питания могут повлиять на работу приемопередатчика.
Таким образом, в ходе анализа проекта следует рассмотреть следующие вопросы:
- изолирован ли CAN-трансивер;
- являются ли сигнальная земля и силовая земля общими;
- где заканчивается экран кабеля;
- могут ли подключенные устройства создавать разность потенциалов заземления;
- как контролируются переходные процессы при переключении мощности;
- Как расположены силовые и сигнальные контакты внутри вставки.
7. Для 100 Мбит/с и гигабитного Ethernet требуется иной подход.
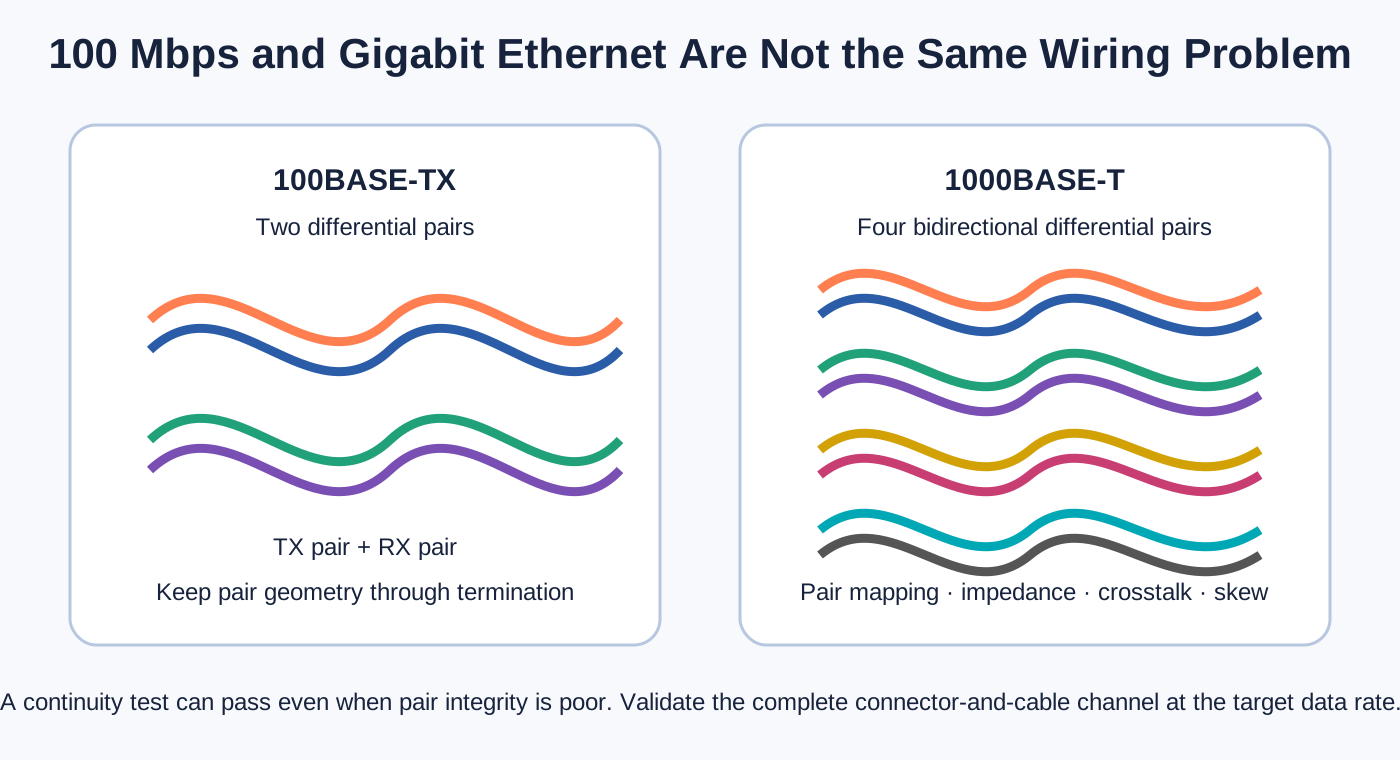
Первая версия панели управления для общего пользования использует интерфейс 12 В-LAN с двумя парами Ethernet и высокоскоростным Ethernet 100 Мбит/с. Вторая версия использует 12-контактный интерфейс 12 В/LAN с четырьмя парами Gigabit Ethernet.
Это не просто изменение количества контактов.
100BASE-TX
В стандарте 100BASE-TX обычно используются две дифференциальные пары: одна передающая и одна принимающая. Объединение этих пар с питанием 12 В позволяет создать компактный однокабельный интерфейс для периферийного устройства. При этом кабельная сборка должна обеспечивать контролируемое сопоставление пар, ограниченное раскручивание в разъеме, достаточное расстояние от силовых проводников и непрерывное экранирование там, где это необходимо.
1000BASE-T
В стандарте 1000BASE-T обычно используются все четыре дифференциальные пары для двунаправленной передачи. Помимо необходимости большего количества контактов, он уделяет больше внимания геометрии пар, импедансу, перекрестным помехам на ближнем и дальнем концах, задержке между парами и согласованности оконечных устройств.
Кабель может пройти простую проверку целостности цепи, но при этом не обеспечить стабильное гигабитное соединение. Неправильное сопоставление пар, чрезмерное расплетение, некачественная оконечно-усиленная обработка экрана или механическая деформация могут привести к снижению скорости соединения, потере пакетов или нестабильной работе.
В зависимости от проектных рисков, проверка гигабитной сети может включать анализ канала, проверку согласования параметров соединения, тестирование трафика или проверку на наличие битовых ошибок.
8. Почему серия MOCO F подходит для решения задач этого класса?
Общественная деятельность MOCOстраница загрузки каталогаВ описании серии F говорится, что это платформа для наружных полукорпусных разъемов с ключом, имеющая от 2 до 27 контактов, степень защиты IP68 и виброустойчивое позиционирование. В информации о продукции серии F от MOCO также описываются самозащелкивающиеся разъемы с механизмом «тяни-толкай», многополюсные конфигурации и экранирование на 360 градусов.
Самозащелкивающийся механизм типа "тяни-толкай"
Защелка с механизмом «нажать-потянуть» обеспечивает надежное закрепление, позволяя при этом отсоединить разъем с помощью рукоятки. Она хорошо подходит для внешних модулей, требующих регулярной установки или замены.
Однако слова «тягово-толкающий» или «виброустойчивый» не следует рассматривать как замену количественно определенным требованиям проекта. Если для применения требуется определенный спектр вибрации, ускорение, продолжительность или предел прерывания, необходимо проверить соответствие конкретного разъема и кабельной сборки этим условиям.
Полуоболочечная кодировка
Конструкция с полукруглым разъемом помогает правильно сориентировать вилку и розетку. На панели с несколькими похожими интерфейсами это снижает риск неправильного сопряжения. Для полного предотвращения ошибок могут также потребоваться различные схемы расположения вставок, размеры корпусов, механическая кодировка, цвета и прочные этикетки на панели.
Водонепроницаемые конфигурации
Платформа серии F может обеспечить конфигурацию IP68, но технически более точным будет следующее утверждение:
Было бы неверно предполагать, что каждый вариант серии F, каждое состояние, при котором кабель не соединен с другим, или любой диаметр кабеля обеспечивают одинаковую защиту.
Диаметр кабеля и заднее уплотнение
Внутренние учебные материалы MOCO различают водонепроницаемые и неводонепроницаемые задние конструкции кабелей серии F и указывают на дополнительные компоненты, связанные с компрессией и герметизацией экрана. В них также перечислены диапазоны диаметров кабелей для различных размеров корпусов.
Это подтверждает ключевое инженерное правило: разъем и кабель должны выбираться вместе. Слишком тонкий кабель может недостаточно сжиматься для надежной фиксации и герметизации; слишком толстый кабель может препятствовать правильной сборке с задней стороны или повредить систему герметизации.
экранирование на 360 градусов
Металлический разъем может обеспечивать кольцевой путь экранирования, но разъем является лишь одним элементом в цепи электромагнитной совместимости. Эффективность экранирования также зависит от оплетки или фольги кабеля, задней оконечной нагрузки, контакта вилки с корпусом разъема, соединения разъема с шасси и стратегии заземления системы.
Если экранирование кабеля сводится к длинному и тонкому соединению сток-провод, это может ухудшить характеристики экранирования на высоких частотах. Для CAN и особенно для Gigabit Ethernet разъем, кабель и оконечный элемент следует рассматривать как единый канал.
9. IP68: вопросы, на которые необходимо ответить
Стандарт IP68 часто сокращается до «полностью водонепроницаемый», но эта формулировка недостаточно точна для целей закупок или проектирования. Прежде чем принять заявление о соответствии стандарту IP, необходимо убедиться в следующем:
- Распространяется ли указанный номинал на вилку и розетку при их соединении?
- Какая глубина воды и продолжительность воздействия были использованы?
- Требовался ли определенный диаметр кабеля?
- Требуется ли для задней клеммы прокладка, крепежные элементы для сжатия экрана или заливка компаундом?
- Требуется ли уплотнительная прокладка для монтажа розетки в распределительном щите?
- Нужно ли надевать защитную крышку на неиспользуемую емкость?
- Различаются ли характеристики разных типов розеток?
- Необходимо ли осматривать тюленей после многократных циклов спаривания?
- Требуется ли для проекта также подтверждение устойчивости к солевому туману, термоциклированию или изменению давления?
Конечный результат, влияющий на окружающую среду, относится ко всему установленному интерфейсу в целом, а не к отдельному названию серии.
10. Практический контрольный список для выбора разъема
11. Чему учит данное документированное приложение
Документация по техническому обслуживанию Rainbow Robotics подтверждает фактическое использование MOCO F Series на интерфейсе RBQ10. Что еще более важно, более широкая общедоступная документация по интерфейсам показывает, почему роботизированный коннектор следует рассматривать как часть целостной системы.
Надежность соединения в долгосрочной перспективе зависит от всех следующих факторов:
- правильный выбор напряжения и тока;
- соответствующие контактные и кабельные структуры для CAN и Ethernet;
- надежная механическая фиксация;
- полная герметизация от воздействия окружающей среды;
- непрерывное экранирование и преднамеренное заземление;
- Опора кабеля и снятие натяжения;
- меры по предотвращению ошибок;
- правильное крепление и снятие;
- Повторяемая сборка и проверка.
Серия MOCO F предоставляет техническую платформу, которая поддерживает фиксацию типа «тяни-толкай», водонепроницаемые конфигурации, полукорпусную фиксацию и экранирование. Окончательная конфигурация должна быть выбрана с учетом реальных функций порта, точного номера детали, кабеля, условий окружающей среды и плана проверки.
Часто задаваемые вопросы
Использует ли RBQ10 разъем MOCO?
Да. В онлайн-руководстве по техническому обслуживанию Rainbow Robotics прямо указано, что интерфейсный разъем RBQ10 использует водонепроницаемый разъем серии MOCO F.
Все ли внешние порты RBQ имеют разъемы MOCO?
В открытых источниках это не подтверждается. На странице, посвященной внешним портам, описаны функции и назначение контактов, но производитель каждого разъема не указан.
Какой номер детали серии F используется?
На общедоступных страницах Rainbow Robotics не раскрывается точный номер детали, размер корпуса или конфигурация вставок. Эти сведения не следует выводить из внешнего вида или количества контактов.
Подтверждено ли, что конкретный разъем RBQ10 соответствует стандарту IP68?
На доступной странице Rainbow Robotics указан водонепроницаемый разъем серии F, но точный номер детали и класс защиты не указаны. MOCO предлагает конфигурации серии F со степенью защиты IP68; класс защиты конкретного узла необходимо подтвердить по документации с номером детали и условиям сопряжения.
Почему нельзя тянуть за кабель во время демонтажа?
При вытягивании кабеля может возникнуть нагрузка на задний зажим, экранирующий вывод, проводники и контакты. В руководстве Rainbow Robotics указано, что для безопасного извлечения разъема необходимо держаться за рукоятку.
Могут ли питание и CAN-шина использовать один круглый разъем?
Да, при условии, что в конструкции учтены такие факторы, как ток, повышение температуры, обратный путь, целостность CAN-пары, экранирование, заземление и помехи при переключении питания.
Можно ли напрямую модернизировать кабельный жгут со скоростью 100 Мбит/с до гигабитного Ethernet?
Не обязательно. Для гигабитного Ethernet обычно требуется четыре управляемые дифференциальные пары и более жесткий контроль отображения пар, импеданса, перекрестных помех, перекоса и оконечного сопротивления.
Гарантирует ли металлический разъем хорошие показатели электромагнитной совместимости?
Нет. Экран кабеля, задняя клемма, контакт корпуса, соединение с шасси и стратегия заземления должны образовывать непрерывный путь с низким импедансом.
Источники и указание авторства
- Rainbow Robotics — Крепление/отсоединение соединителейПодтверждает использование водонепроницаемого разъема MOCO серии F и предоставляет инструкции по его эксплуатации. Дата публикации на странице не указана.
- Rainbow Robotics — Информация о внешнем портеДокумент содержит описание двух вариантов компоновки панели, функций портов, назначения контактов и электрические характеристики. При этом не все порты отнесены к какой-либо конкретной компании (MOCO).
- Разъемы MOCO — Каталог для скачиванияПредоставляет актуальную запись в каталоге серии F и описание продуктовой платформы.
Технические значения, приведенные в данной статье, взяты из общедоступных источников, ссылки на которые приведены ниже. Возможности продукта и платформы необходимо проверять на соответствие текущим техническим характеристикам для выбранного номера детали.
Разработайте интерфейс как целостную систему.
Для интерфейса питания робота, CAN, Ethernet или смешанного сигнала, перед выбором конфигурации разъема необходимо определить электрическую нагрузку, скорость передачи сигнала, тип кабеля, условия окружающей среды, условия сопряжения и план тестирования.
