


Robots met vier poten moeten stabiele stroom- en dataverbindingen behouden terwijl ze lopen, draaien, klimmen en schokken opvangen. Hun externe kabels bewegen mee met het platform en kunnen bovendien worden blootgesteld aan regen, stof, onbedoeld trekken en herhaald onderhoud.
Tegelijkertijd moet een robot mogelijk camera's, LiDAR-eenheden, GNSS-ontvangers, communicatiemodules en missiespecifieke payloads aansluiten. De externe interfaces moeten daarom meer doen dan alleen elektrische continuïteit garanderen. Ze moeten mechanische bevestiging, bescherming tegen omgevingsinvloeden, signaalintegriteit, foutpreventie en praktische veldservice ondersteunen.
De openbare technische documentatie van Rainbow Robotics biedt een nuttig praktijkvoorbeeld. In de onderhoudshandleiding staat dat deDe RBQ10-interface maakt gebruik van een waterdichte MOCO F-serie connector.Dit artikel scheidt dat bevestigde toepassingsfeit af van de algemene interface-informatie en de mogelijkheden van het connectorplatform die in de technische analyse worden gebruikt.
1. Een gedocumenteerd gebruik van de MOCO F-serie
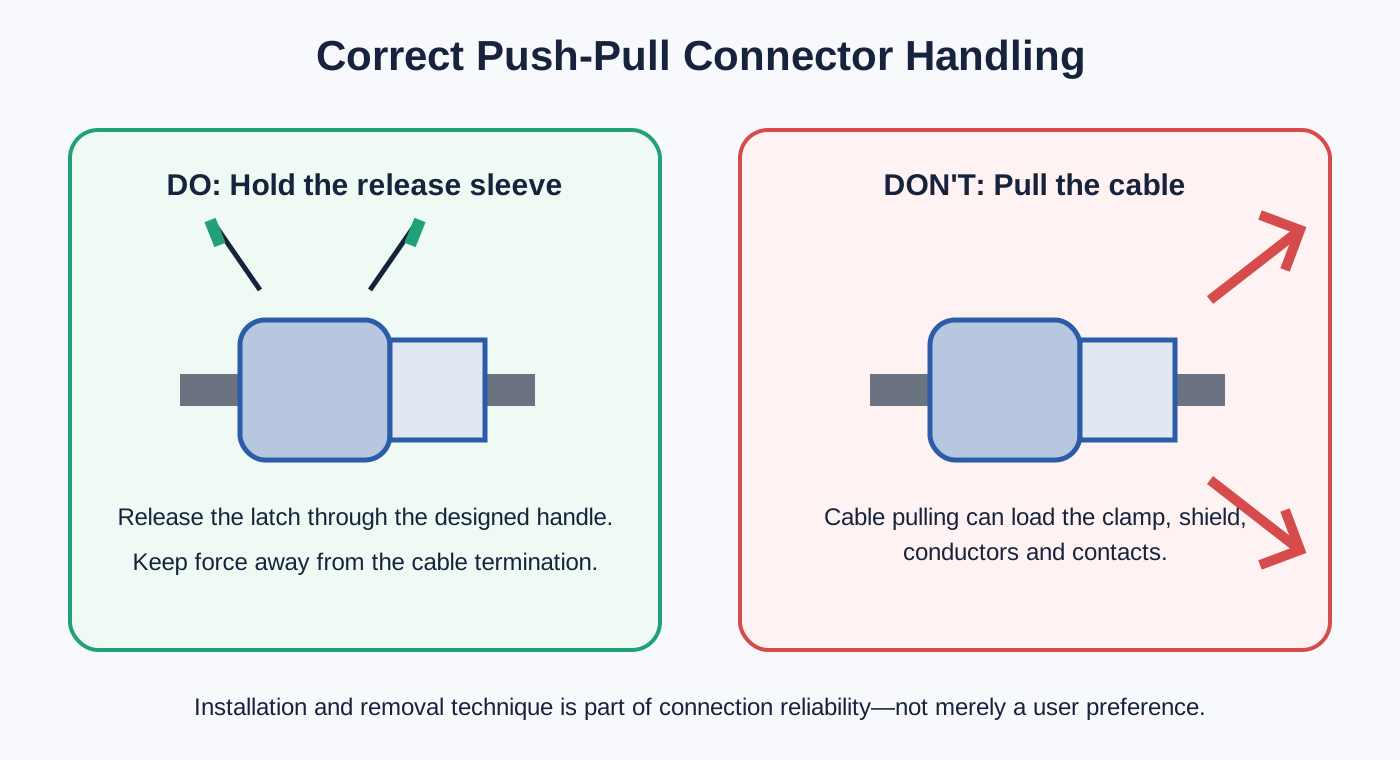
Rainbow RoboticsAansluiting/loskoppelingOp de pagina staat dat de RBQ10-interfaceconnector gebruikmaakt van een waterdichte MOCO F-serie connector. Dezelfde pagina legt uit dat de connector, eenmaal aangesloten, niet loskomt door trillingen of door aan de draad te trekken. Om de connector veilig te verwijderen, moet de gebruiker de hendel van de connector vasthouden en geen kracht uitoefenen op de kabel buiten dat gebied.
De handleiding instrueert de gebruiker ook om de rode markeringen uit te lijnen, de connectorhendel in te drukken totdat deze volledig vastzit en vervolgens de verbinding te controleren.
Deze instructies onthullen twee fundamentele vereisten voor een interface voor een mobiele robot:
- De koppeling moet mechanisch stabiel blijven tijdens robotbewegingen en kabelverstoringen.
- De onderhoudskracht moet worden uitgeoefend via het daarvoor bestemde ontgrendelingsmechanisme, niet via de kabelaansluiting.
De online pagina toont geen publicatiedatum. De huidige voettekst toont © 2026 Rainbow Robotics, dus het is het meest accuraat om het te omschrijven als actuele online handleidinginhoud in plaats van een gedateerde aankondiging.
2. Waarom de verwijderingstechniek belangrijk is.
Bij een push-pull zelfvergrendelende connector vormt de stekker na correct aansluiten een mechanische vergrendeling. Een normale axiale belasting op de kabel mag niet worden beschouwd als een ontgrendelingscommando. Ontkoppelen gebeurt door de daarvoor bestemde hendel of ontgrendelingshuls te bedienen, waardoor het vergrendelingsmechanisme ontgrendelt.
Dit scheidt de bedrijfsomstandigheden van de onderhoudswerkzaamheden:
- Tijdens gebruik mogen trillingen en kabelbewegingen de connector niet onbedoeld loskoppelen.
- Tijdens het onderhoud kan de operator de connector doelbewust ontgrendelen zonder deze meerdere keren te draaien.
- Als een kabel per ongeluk wordt losgetrokken, is de aansluiting niet bedoeld als ontgrendelingsmechanisme.
Door direct aan de kabel te trekken, kan de kracht worden overgebracht naar de achterste klem, de mantel, de afschermingsaansluiting, de soldeerverbinding of krimping, de geleider en de interne isolator. De schade hoeft zich niet direct te manifesteren als een onderbreking. In plaats daarvan kan dit leiden tot een verhoogde contactweerstand, onderbroken communicatie, een verslechterde afscherming of een verminderde afdichting.
Daarom is een gebruiksaanwijzing in een onderhoudshandboek geen onbelangrijke gebruikersvoorkeur. Het maakt deel uit van de betrouwbaarheidsstrategie voor de complete interface.
3. Waarom interfaces voor vierpotige robots veeleisend zijn
Dynamische mechanische belastingen
Een viervoeter versnelt, stopt, draait, tilt zijn poten op en zet ze neer. De interface moet bestand zijn tegen wisselende belastingen terwijl de kabel is bevestigd, zodat het gewicht en de beweging van het dier niet continu op de aansluiting inwerken.
Regelmatige modulewijzigingen
Payloads en sensoren kunnen naar behoefte worden geïnstalleerd of vervangen. De interface moet snel onderhoud mogelijk maken zonder dat dit ten koste gaat van een betrouwbare vergrendeling of verificatie van de verbinding.
Water en verontreiniging
Buiten- en industriële omgevingen kunnen interfaces blootstellen aan vocht, stof en vuil. De afdichting hangt af van het gekoppelde paar, de kabeldiameter, de bevestigingsmaterialen aan de achterzijde, de paneelmontage en de beschermkapjes – niet alleen van de naam van de connector.
Gemengde elektrische functies
Batterijvoeding, hulpvoeding, CAN en Ethernet hebben verschillende eisen ten aanzien van stroomsterkte, aarding, afscherming en signaalintegriteit, zelfs wanneer ze vergelijkbare ronde behuizingen gebruiken.
4. Wat de architectuur van de openbare RBQ-interface laat zien
Rainbow RoboticsExterne poortinformatieOp deze pagina worden twee paneelindelingen beschreven. Een opvallend verschil is de naamgeving van de twee USB-C-poorten: versie 1 gebruiktVISIONEnMOTION, terwijl versie 2 gebruikmaakt vanU-PCEnR-PC.
Beide versies beschikken over stroomvoorziening, gecombineerde stroom- en communicatiefuncties, noodstopaansluiting en directe computertoegang. De voor deze analyse relevante specificaties worden hieronder samengevat.
| Interface | Openbaar gedocumenteerde functie | Technische focus |
|---|---|---|
| POWER | VCC en GND; 42,0–58,4 V batterijvoeding; maximaal 5 A. | Stroomcapaciteit, contactweerstand, temperatuurstijging, spanningsval, polariteit en beleid voor actieve koppeling. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High en CAN Low; 42,0–58,4 V batterijvoeding; maximaal 10 A; CAN aangesloten op de robotcomputer. | Stroomretour, integriteit van het CAN-paar, isolatie, afscherming, aarding en schakelruis. |
| 12V-LAN, versie 1 | 12 V, maximaal 2 A, plus twee Ethernet-paren; Fast Ethernet met 100 Mbps. | Twee-paar mapping, behoud van twist, afschermingscontinuïteit en vermogen-naar-signaalkoppeling. |
| 12V/LAN, versie 2 | Een interface met 12 contactpunten, waaronder vier Gigabit Ethernet-paren, GND, +12 V en twee reserveposities; de cameravoeding bedraagt 2–3 A. | Testen van de vierpaar-geometrie, impedantie, overspraak, paar-skew, afsluitkwaliteit en het kanaal. |
5. VOEDING: een poort met twee contacten is geen eenvoudig ontwerpprobleem.
De openbare POWER-interface bevat VCC en GND en voert een batterijvoeding van 42,0–58,4 V met een opgegeven maximale stroomsterkte van 5 A. Hoewel het aantal pinnen laag is, roept het ontwerp aanzienlijke vragen op.
Een ingenieur moet het volgende controleren:
- werk- en maximale spanning;
- continue en voorbijgaande stroom;
- contactweerstand en toelaatbare temperatuurstijging;
- doorsnede van de geleider en spanningsval in de kabel;
- Temperatuurreductie en behuizingsomstandigheden;
- kruipruimte, speling en isolatie-eisen;
- of de interface al dan niet gekoppeld kan zijn terwijl deze onder spanning staat;
- polariteitsbeveiliging en sleuteling;
- Trekontlasting en kabelsteun aan de achterzijde.
Een contactclassificatie die onder één laboratoriumomstandigheid is gemeten, blijft niet automatisch geldig in een warme omgeving of wanneer meerdere contacten tegelijkertijd stroom voeren. De classificatie moet worden geïnterpreteerd voor de specifieke connector, kabel en bedrijfsomgeving.
Als een externe belasting een hoge inschakelstroom heeft, mag niet worden verwacht dat de connector als een ongecontroleerde stroomschakelaar fungeert. De stroomvolgorde en onderhoudsprocedure van het systeem moeten hierop worden afgestemd.
6. PWR-CAN: het combineren van vermogens- en besturingsgegevens
De gedocumenteerde PWR-CAN-interface combineert een batterijvoeding met CAN High en CAN Low. Deze configuratie kan het aantal paneelopeningen en benodigde kabels voor een externe module verminderen, maar het is niet zomaar een kwestie van vier draden aansluiten.
Behoud het CAN-differentieelpaar
CAN High en CAN Low moeten zoveel mogelijk van het kanaal een getwist paar blijven. Overmatig ontwarren in de buurt van de connector kan de gevoeligheid voor common-mode ruis vergroten en een impedantie-discontinuïteit veroorzaken. Een typisch hogesnelheids-CAN-netwerk gebruikt kabel met een karakteristieke impedantie van ongeveer 120 ohm en afsluitweerstanden aan beide uiteinden van de bus.
De connector zelf is niet de busafsluiter, maar de contacttoewijzing, de scheiding van de paren en de aansluiting aan de achterzijde hebben allemaal invloed op het kanaal.
Regel het stroomretourpad.
Een voedingscircuit van 10 A kan spanningsverlies en schakelruis in het retourpad veroorzaken. Als de communicatiereferentie en de voedingsretour niet op een gedefinieerde aardingsstrategie worden aangesloten, kan voedingsruis de transceiver beïnvloeden.
De ontwerpbeoordeling moet daarom de volgende punten behandelen:
- of de CAN-transceiver geïsoleerd is;
- of de signaalmassa en de voedingsmassa gemeenschappelijk zijn;
- waar de kabelafscherming eindigt;
- of aangesloten apparaten een potentiaalverschil met de aarde kunnen ontwikkelen;
- hoe transiënten bij het schakelen van vermogen worden beheerst;
- hoe de stroom- en signaalcontacten in het inzetstuk zijn gerangschikt.
7. 100 Mbps en Gigabit Ethernet vereisen een andere denkwijze.
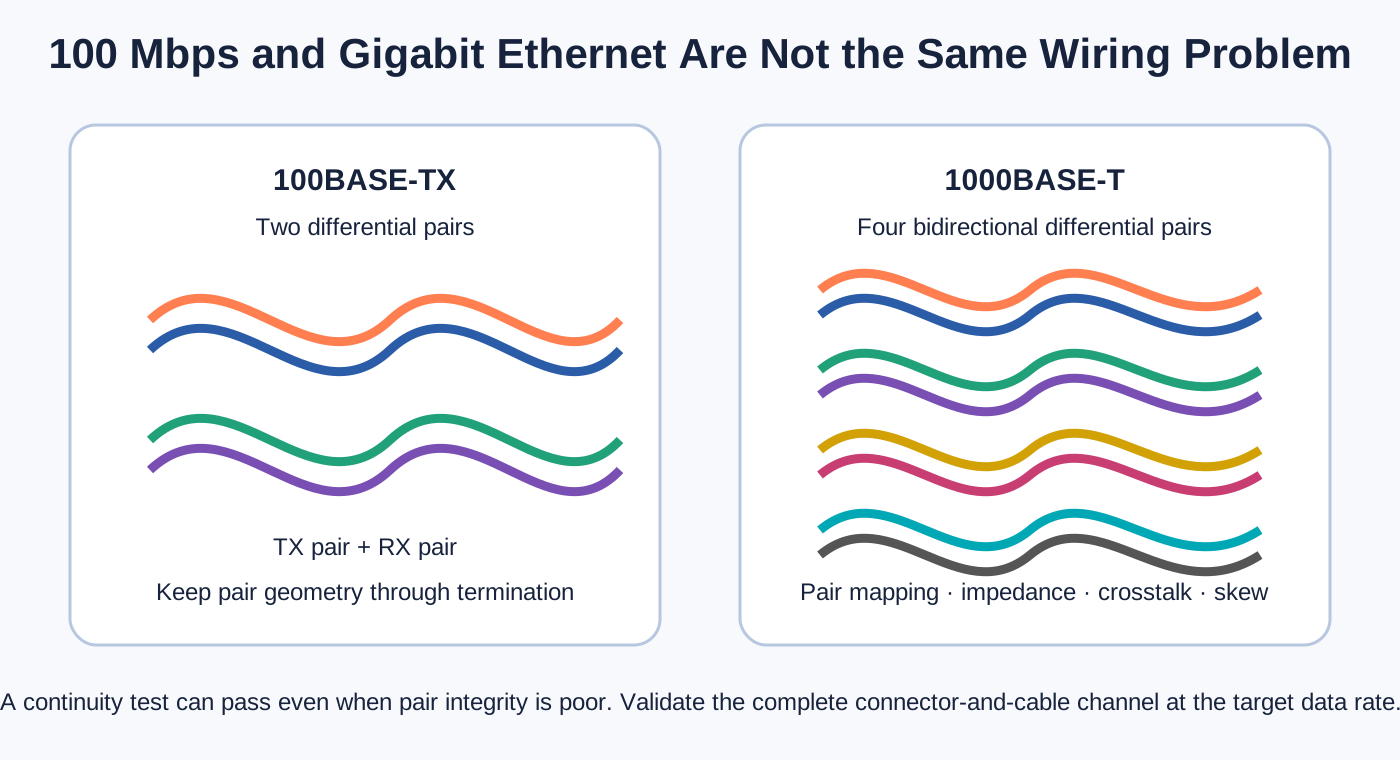
De eerste publieke paneelversie maakt gebruik van een 12V-LAN-interface met twee Ethernet-paren en 100 Mbps Fast Ethernet. De tweede versie gebruikt een 12-pins 12V/LAN-interface met vier Gigabit Ethernet-paren.
Dit is meer dan alleen een verandering in het aantal pinnen.
100BASE-TX
100BASE-TX maakt doorgaans gebruik van twee differentiële aderparen: een zendpaar en een ontvangstpaar. Door deze paren te combineren met een 12V-voeding kan een compacte interface met één kabel voor een randapparaat worden gecreëerd. De kabelassemblage vereist nog steeds gecontroleerde aderparenmapping, beperkte ontwarring bij de connector, voldoende afstand tot de voedingsdraden en continue afscherming waar nodig.
1000BASE-T
1000BASE-T maakt doorgaans gebruik van alle vier de differentiële paren voor bidirectionele transmissie. Naast de noodzaak van meer contacten, legt het meer nadruk op paargeometrie, impedantie, overspraak aan de nabije en verre kant, vertraging tussen paren en consistentie van de terminatie.
Een kabel kan een eenvoudige continuïteitstest doorstaan en toch geen stabiele Gigabit-verbinding leveren. Onjuiste aderpaarconfiguratie, overmatige ontwinding, slechte afscherming of mechanische vervorming kunnen leiden tot een lagere verbindingssnelheid, pakketverlies of intermitterende werking.
Voor een Gigabit-assemblage kan de validatie daarom bestaan uit kanaalanalyse, controle van de linkonderhandeling, verkeerstesten of bitfouttesten, afhankelijk van het projectrisico.
8. Waarom de MOCO F-serie geschikt is voor dit type probleem
MOCO's publiekcatalogus downloadpaginaDe F-serie wordt beschreven als een halfmantelconnectorplatform voor buitengebruik met 2 tot 27 contacten, IP68-opties en trillingsbestendige positionering. De productinformatie van MOCO over de F-serie beschrijft ook push-pull zelfvergrendelende, meerpolige configuraties en 360-graden afscherming.
Zelfvergrendelend door middel van duwen en trekken
Een push-pull vergrendeling zorgt voor een stevige bevestiging en maakt gecontroleerde ontgrendeling mogelijk via de connectorhendel. Deze vergrendeling is zeer geschikt voor externe modules die regelmatig geïnstalleerd of vervangen moeten worden.
De termen 'duw-trek' of 'trillingsbestendig' mogen echter niet worden beschouwd als een vervanging voor een gekwantificeerde projectvereiste. Als een toepassing een specifiek trillingsspectrum, versnelling, duur of onderbrekingslimiet vereist, moeten de exacte connector en kabelassemblage aan die voorwaarden worden getoetst.
Halfschelp sleutelmechanisme
De sleutelconstructie met halve behuizing helpt bij de oriëntatie van de stekker en het contact. Op een paneel met meerdere vergelijkbare interfaces vermindert dit het risico op verkeerde aansluitingen. Volledige foutpreventie kan ook het gebruik van verschillende insteekpatronen, behuizingsmaten, mechanische codering, kleuren en duurzame paneellabels vereisen.
Waterdichte configuraties
Het F-serie platform kan IP68-configuraties bieden, maar de technisch correcte bewering is:
Het zou onjuist zijn om aan te nemen dat elke variant van de F-serie, elke niet-gekoppelde toestand of elke kabeldiameter dezelfde bescherming biedt.
Kabeldiameter en afdichting aan de achterzijde
Het interne MOCO-trainingsmateriaal maakt onderscheid tussen waterdichte en niet-waterdichte achterstructuren van de F-serie en vermeldt aanvullende componenten die verband houden met de compressie en afdichting van het schild. Het geeft ook een overzicht van de kabeldiameters voor verschillende schaalmaten.
Dit bevestigt een belangrijke technische regel: de connector en de kabel moeten samen worden gekozen. Een te dunne kabel kan mogelijk niet voldoende worden samengedrukt voor een goede bevestiging en afdichting; een te dikke kabel kan een correcte montage aan de achterzijde belemmeren of het afdichtingssysteem beschadigen.
360-graden afscherming
Een metalen connector kan een omtreksafschermingspad bieden, maar de connector is slechts één element in de EMC-keten. Effectieve afscherming hangt ook af van de kabelmantel of -folie, de achteraansluiting, het contact tussen de stekker en de behuizing, de verbinding tussen de connector en het chassis en de aardingsstrategie van het systeem.
Als een volledige kabelafscherming wordt gereduceerd tot een lange, dunne aardingsdraadverbinding, kan de afschermingsprestatie bij hoge frequenties afnemen. Voor CAN en met name Gigabit Ethernet moeten connector, kabel en aansluiting als één kanaal worden beschouwd.
9. IP68: vragen die beantwoord moeten worden
IP68 wordt vaak afgekort tot "volledig waterdicht", maar die formulering is niet nauwkeurig genoeg voor inkoop of engineering. Controleer voordat u een IP-claim accepteert het volgende:
- Geldt de nominale waarde ook wanneer de stekker en het stopcontact op elkaar zijn aangesloten?
- Welke waterdiepte en blootstellingsduur werden gebruikt?
- Was een specifieke kabeldiameter vereist?
- Vereist de achterste aansluiting een pakking, afschermingscompressiemateriaal of inkapseling?
- Is een installatieafdichting nodig voor de paneelaansluiting?
- Is een beschermkap nodig voor een ongebruikt stopcontact?
- Worden verschillende soorten stopcontacten verschillend beoordeeld?
- Moeten afdichtingen na herhaalde koppelingscycli worden gecontroleerd?
- Vereist het project ook validatie door middel van zoutneveltesten, thermische cycli of drukveranderingstests?
Het uiteindelijke milieuresultaat is van toepassing op de complete geïnstalleerde interface, niet op een specifieke serienaam.
10. Een praktische checklist voor het selecteren van connectoren.
11. Wat deze gedocumenteerde toepassing ons leert
De onderhoudsdocumentatie van Rainbow Robotics bevestigt het daadwerkelijke gebruik van de MOCO F-serie op de RBQ10-interface. Belangrijker nog, de algemene documentatie over de interface laat zien waarom een robotconnector als onderdeel van een compleet systeem moet worden beschouwd.
De betrouwbaarheid van een verbinding op de lange termijn hangt af van al het volgende:
- correcte spannings- en stroomselectie;
- geschikte contact- en kabelstructuren voor CAN en Ethernet;
- positieve mechanische retentie;
- volledige milieuafdichting;
- continue afscherming en opzettelijke aarding;
- kabelondersteuning en trekontlasting;
- maatregelen ter voorkoming van fouten;
- correct bevestigen en verwijderen;
- Herhaalbare assemblage en inspectie.
De MOCO F-serie biedt een technisch platform dat push-pull-vergrendeling, waterdichte configuraties, half-shell-sleuteling en afscherming ondersteunt. De uiteindelijke configuratie moet echter nog worden gekozen op basis van de daadwerkelijke poortfunctie, het exacte artikelnummer, de kabel, de omgeving en het verificatieplan.
Veelgestelde vragen
Gebruikt de RBQ10 een MOCO-connector?
Ja. In de online onderhoudshandleiding van Rainbow Robotics staat expliciet vermeld dat de RBQ10-interfaceconnector gebruikmaakt van een waterdichte MOCO F-serie connector.
Zijn alle externe poorten van de RBQ MOCO-connectoren?
De openbare bronnen bevestigen dat niet. De pagina met informatie over externe poorten beschrijft de functies en pinbezetting, maar vermeldt niet de fabrikant van elke connector.
Welk onderdeelnummer uit de F-serie wordt gebruikt?
De openbare pagina's van Rainbow Robotics vermelden niet het exacte onderdeelnummer, de afmetingen van de behuizing of de configuratie van de inzetstukken. Deze informatie mag niet worden afgeleid uit het uiterlijk of het aantal pinnen.
Is de specifieke RBQ10-connector bevestigd als IP68?
De beschikbare pagina van Rainbow Robotics toont een waterdichte connector uit de F-serie, maar vermeldt niet het exacte onderdeelnummer en de classificatie. MOCO biedt IP68-configuraties uit de F-serie aan; de classificatie van een specifieke assemblage moet worden bevestigd aan de hand van de documentatie bij het onderdeelnummer en de aansluitomstandigheden.
Waarom mag de kabel niet worden meegetrokken tijdens het verwijderen?
Door aan de kabel te trekken, kunnen de achterste klem, de afscherming, de geleiders en de contacten onder druk komen te staan. De handleiding van Rainbow Robotics adviseert de gebruiker om de connector vast te houden om deze veilig te kunnen verwijderen.
Kunnen stroom en CAN één ronde connector delen?
Ja, mits het ontwerp rekening houdt met stroom, temperatuurstijging, retourpad, integriteit van het CAN-paar, afscherming, aarding en schakelruis.
Kan een 100 Mbps-kabel rechtstreeks worden geüpgraded naar Gigabit Ethernet?
Niet per se. Gigabit Ethernet vereist doorgaans vier gecontroleerde differentiële paren en een nauwkeurigere controle van de paarmapping, impedantie, overspraak, skew en terminatie.
Garandeert een metalen connector goede EMC-prestaties?
Nee. De kabelafscherming, de achterste aansluiting, het contact in de behuizing, de chassisverbinding en de aardingsstrategie moeten een ononderbroken pad met lage impedantie vormen.
Bronnen en toeschrijving
- Rainbow Robotics — Connectoren bevestigen/loskoppelenBevestigt het gebruik van de waterdichte MOCO F-serie connector en geeft gebruiksaanwijzingen. Er staat geen publicatiedatum op de pagina vermeld.
- Rainbow Robotics — Informatie over de externe poortHet document beschrijft de lay-outs van de twee panelen, de poortfuncties, de pinbezetting en de elektrische informatie. Niet elke poort wordt aan MOCO toegewezen.
- MOCO Connectors — Catalogus downloadenBevat de actuele catalogusvermelding en productplatformbeschrijving van de F-serie.
De technische waarden in dit artikel zijn afkomstig uit de gelinkte openbare bronnen. De mogelijkheden van het productplatform moeten worden geverifieerd aan de hand van de actuele specificaties voor het exacte geselecteerde artikelnummer.
Ontwerp de interface als een compleet systeem.
Voor een robotvoeding, CAN-, Ethernet- of gemengde signaalinterface, definieert u de elektrische belasting, signaalsnelheid, kabel, omgeving, koppelingsconditie en het testplan voordat u de connectorconfiguratie selecteert.
