


Automata quadrupeda nexus potentiae et datorum stabiles servare debent dum machina ambulat, vertit, ascendit et ictum subit. Funes eorum externi cum suggestu moventur et etiam pluviae, pulveri, tractioni fortuitae et curationi repetitae exponi possunt.
Simulenter, robot fortasse cameras, unitates LiDAR, receptores GNSS, modulos communicationis et onera missionis propria coniungere debebit. Interfacies externae igitur plus quam continuitatem electricam praebere debent. Retentionem mechanicam, tutelam environmentalem, integritatem signorum, praeventionem errorum et servitium practicum in agro sustinere debent.
Documenta technica publica a Rainbow Robotics edita utilem referentiam ad vitam realem praebet. Eius manuale sustentationis affirmat...Interfacies RBQ10 connectorem aquae impervium MOCO seriei F utitur.Hic articulus illam rem applicationis confirmatam a generali informatione interfaciei et facultatibus suggestus-connectoris in analysi machinali adhibitis separat.
1. Usus documentatus Seriei F MOCO
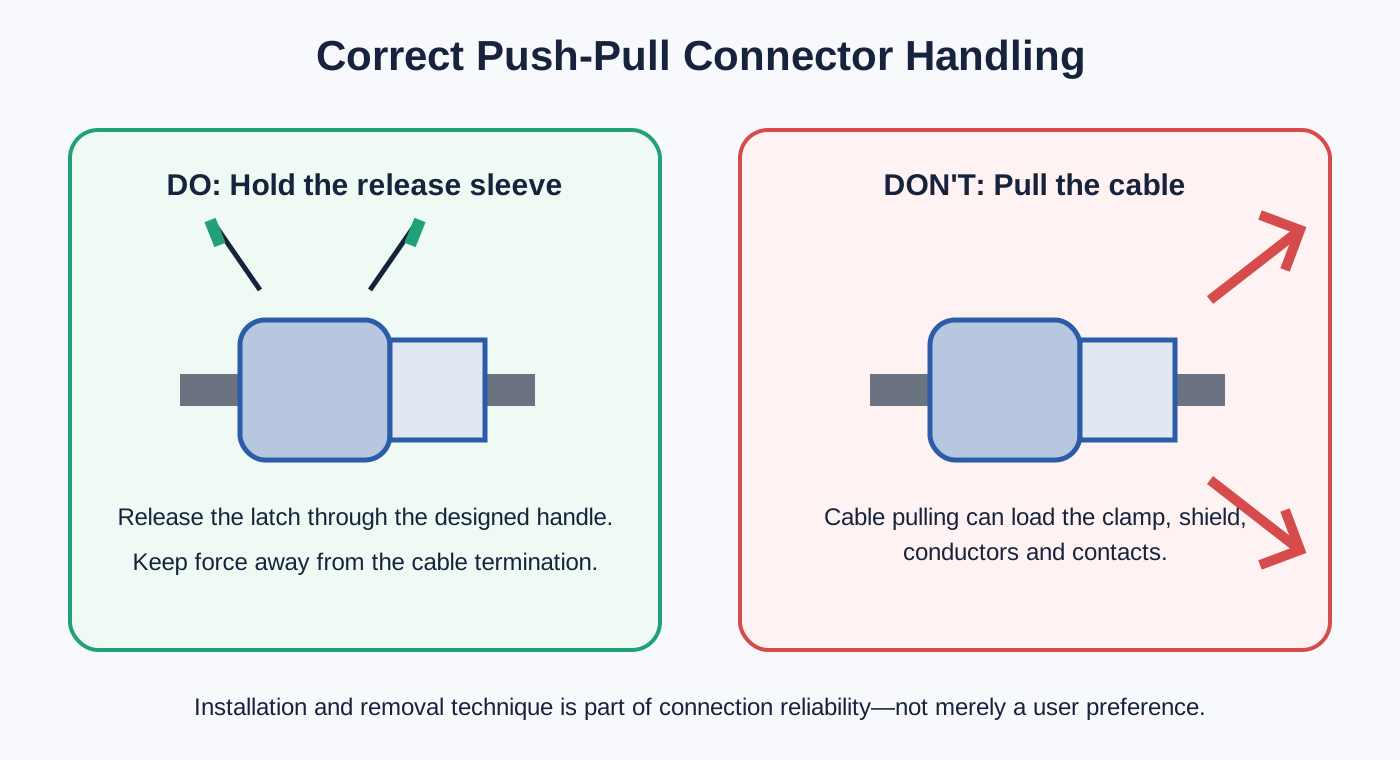
Robotica Arcus CaelestisNexus Affixa/AssectaPagina haec affirmat connectorem interfaciei RBQ10 connectorem impermeabilem MOCO seriei F uti. Eadem pagina explicat connectorem, semel implicatum, non vibratione aut tractione fili solvi. Ut tuto removeatur, operator manubrium connectoris tenere debet potius quam vim in funem extra illam aream adhibere.
Manuale etiam usorem instruit ut notas rubras alignet, ansam connectoris premat donec nexus completus sit, deinde nexum verificet.
Hae instructiones duo requisita fundamentalia pro interfacie roboti mobilis revelant:
- Nexus coniunctus mechanice stabilis manere debet per motum roboti et perturbationem funis.
- Vis sustentationis per mechanismum liberationis designatum, non per terminationem funis, applicanda est.
Pagina interretialis diem publicationis non ostendit. Infra paginae praesens "© 2026 Rainbow Robotics" apparet, ita accuratissime describitur ut contentum manuale interretiale recens potius quam nuntius obsoletus.
2. Cur ars removendi interest
In connectore auto-obfirmante et propellente, obturaculum clausuram mechanicam post rectam coniunctionem format. Onus axiale normale in fune non debet haberi ut imperium dimissionis. Remotio fit operando ansam designatam vel manicam dimissionis ita ut mechanismus obfirmans dissolvatur.
Hoc condiciones operandi ab actionibus sustentationis separat:
- Inter operationem, vibratio et motus funis connectorem non fortuito liberare debent.
- Dum servit, operator consulto connectorem reserare potest sine eo per plures vices rotando.
- Cum funis casu trahitur, terminatio non destinatur ut mechanismus liberationis fungatur.
Tractio directa in funem potest vim transferre ad collectum posteriorem, involucrum, terminationem scuti, commissuram soldatam vel crimpam, conductorem et insulatorem internum. Damnum fortasse non statim apparebit ut circuitus apertus. Potius resistentiam contactus auctam, communicationem intermittentem, scutum degradatum vel facultatem obturationis imminutam producere potest.
Quapropter, instructio tractandi in manuali sustentationis non est praeferentia usoris minoris momenti. Pars est consilii fidelitatis pro tota interfacie.
3. Cur interfacies robotarum quadrupedum exigentes sint
Onera mechanica dynamica
Quadrupes iterum atque iterum accelerat, sistit, vertit, tollit et crura ad terram ponit. Interfacies onera varia tolerare debet dum funis firmatur, ne pondus et motus eius continuo in terminationem agant.
Mutationes modulorum frequentes
Onera et sensoria secundum missionem inseri vel substitui possunt. Interfacies celerem sustentationem sustinere debet sine detrimento clausurae positivae vel verificationis nexus.
Aqua et contaminatio
Ambitus externi et industriales interfacies humiditati, pulveri et sordibus exponere possunt. Obsignatio a pare coniuncto, diametro funis, ferramenta posteriora, montatura in tabula et operculis protectoriis pendet — non solum a nomine connectoris.
Functiones electricae mixtae
Vis electricae, vis auxiliaris, CAN et Ethernet diversas necessitates habent quoad currentem, terram, munitionem et integritatem signorum, etiam cum similibus involucris circularibus utuntur.
4. Quod architectura interfaciei publicae RBQ ostendit
Robotica Arcus CaelestisInformationes Portus ExterniPagina duas dispositiones tabularum documentat. Una distinctio conspicua est nominatio duorum portuum USB-C: versio 1 utiturVISIONetMOTION, dum versio 2 utiturU-PCetR-PC.
Ambae versiones potentiam, functiones potentiae et communicationis coniunctas, nexum sistendi in casu necessitatis, et accessum directum ad computatrum comprehendunt. Specificationes documentatae ad hanc analysin pertinentes infra summatim exponuntur.
| Interfacies | Functio publice documentata | Focus ingeniariae |
|---|---|---|
| POWER | VCC et GND; vis electrica pilae 42.0–58.4 V; maximum 5 A. | Capacitas currentis, resistentia contactus, augmentum temperaturae, casum tensionis, polaritas et consilium coitus vivi. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN Altum et CAN Humile; vis pilae 42.0–58.4 V; maximum 10 A; CAN cum computatro robotico coniunctum. | Reditus potentiae, integritas parium CAN, isolatio, munitio, connexio ad terram et strepitus commutationis. |
| 12V-LAN, versio 1 | 12 V, maximum 2 A, plus duo paria Ethernet; Ethernet celeris ad 100 Mbps. | Designatio duorum parium, conservatio torsionis, continuitas scuti, et copulatio potentiae ad signum. |
| 12V/LAN, versio 2 | Interfacies duodecim contactuum cum quattuor paribus Gigabit Ethernet, GND, +12 V et duabus positionibus reservatis; nota potentiae camerae 2–3 A. | Geometria quattuor parium, impedantia, diaphonia, asimetria parium, qualitas terminationis et probatio canalium. |
5. POTENTIA: portus duorum contactuum non est problema designandi simplex.
Interfacies publica POWER VCC et GND continet et fontem energiae ex batteria 42.0–58.4 V cum maxima vi electrica 5 A praescripta portat. Quamquam numerus clavorum parvus est, quaestiones de designo graves sunt.
Ingeniarius haec verificare debet:
- tensio operans et maxima;
- fluxus continuus et transitorius;
- resistentia contactus et augmentum temperaturae permissus;
- sectio transversalis conductoris et caduta tensionis funis;
- deminutio temperaturae et condiciones clausurae;
- requisita penetrationis, spatii liberi et insulationis;
- utrum interfacies, dum energiam accipit, coniungi an disiungi possit;
- Protectio polaritatis et clavificatio;
- levamen tensionis posterius et sustentatio funis.
Aestimatio contactus sub una condicione laboratorium mensurata non statim valida manet in involucro calido vel cum plures contactus simul currentem ferunt. Aestimatio interpretanda est pro inserto, fune et ambitu operandi exacto.
Si onus externum magnum impetum currentis habet, connector non exspectandus est ut quasi interruptor potentiae effrenatae fungatur. Ordo potentiae systematis et ratio conservationis proinde definiendae sunt.
6. PWR-CAN: potentiae et moderationis notitias coniungens
Interfacies PWR-CAN documentata alimentationem ex batteria cum CAN High et CAN Low coniungit. Haec dispositio numerum aperturarum in tabula et filorum necessariorum pro modulo externo reducere potest, sed non est tantum exercitium quattuor filorum nexuum.
Par differentiale CAN serva.
CAN High et CAN Low par contortum per maximam partem canalis manere debent. Nimia resolutio contorta prope connectorem susceptibilitatem modi communis augere et discontinuitatem impedantiae creare potest. Typica rete CAN celeris funem impedantiae characteristicae circiter 120 ohmiorum et terminationem ad utroque fine bus utitur.
Conector ipse non est terminator bus, sed assignatio contactuum, separatio parium et terminatio posteriora omnes canalem afficiunt.
Viam reditus potentiae moderare
Circuitus potentiae decem A potest creare casum tensionis et strepitum commutationis in via reditus. Si referentia communicationis et reditus potentiae tractantur sine definita ratione terrae connectendae, strepitus potentiae potest transceptorem afficere.
Recensio igitur designii haec tractare debet:
- utrum transceptor CAN segregatus sit;
- utrum terra signalis et terra potentiae communes sint;
- ubi scutum funis terminatur;
- utrum instrumenta connexa differentiam potentialis terrae evolvere possint;
- quomodo transientes commutationis potentiae reguntur;
- quo modo contactus potentiae et signorum intra insertum disponuntur.
7. 100 Mbps et Gigabit Ethernet diversam cogitationem requirunt.
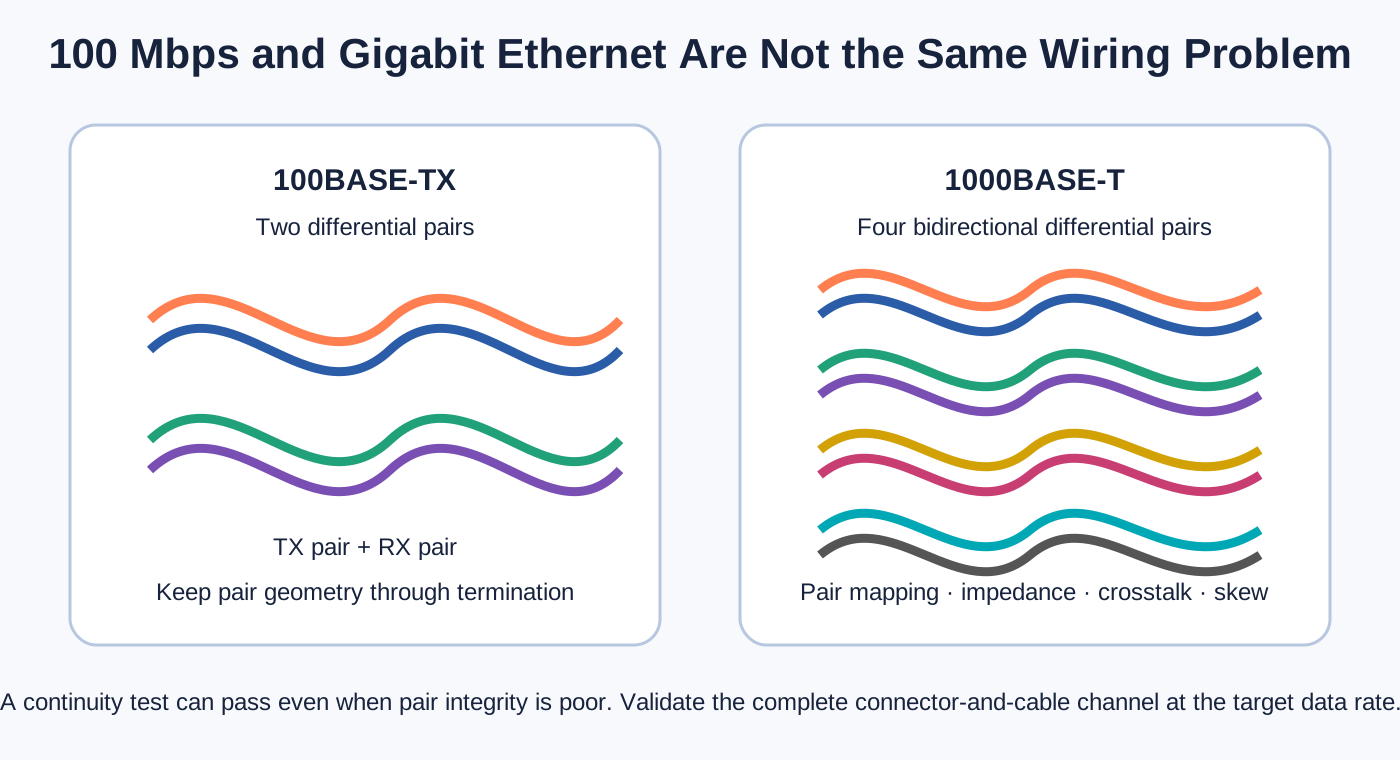
Prima versio tabulae publicae interfaciem 12V-LAN cum duobus paribus Ethernet et Ethernet celeri 100 Mbps utitur. Secunda interfaciem 12V/LAN duodecim contactuum cum quattuor paribus Ethernet Gigabit adhibet.
Hoc plus quam mutatio in numero aciculorum est.
100BASE-TX
100BASE-TX communiter duo paria differentialia utitur: unum par transmittendi et unum par recipiendi. Haec paria cum potentia 12 V coniungendo, interfaciem compactam unius funis pro peripherico creare potes. Coniunctio funis adhuc designationem parium moderatam, resolutionem limitatam ad connectorem, separationem sufficientem a conductoribus potentiae et protectionem continuam ubi requiritur requirit.
1000BASE-T
1000BASE-T omnibus quattuor paribus differentialibus ad transmissionem bidirectionalem utitur. Praeterquam quod plures contactus requirunt, maiorem pondus in geometria parium, impedantiae, diaphoniae inter fines proximos et remotos, morae inter pares et constantiae terminationis ponit.
Funis potest simplicem probationem continuitatis superare et tamen stabilem nexum Gigabit praebere non potest. Incorrecta parium designatio, nimia resolutio contorta, mala terminatio clypei vel deformatio mechanica ad interruptionem celeritatis nexus, amissionem fasciculorum vel operationem intermittentem ducere potest.
Pro congregatione Gigabitica, validatio igitur analysin canalium, probationes negotiationis nexuum, probationem commeatus vel probationem errorum bit, pro periculo proiecti, includere potest.
8. Cur series MOCO F huic generi problematum conveniat
Publicum MOCOpagina catalogi deponendiSeriem F describit ut suggestum connectorum semiclavatum externorum cum 2-27 contactibus, optionibus IP68 et positione vibrationi resistente. Informationes de producto Seriei F a MOCO etiam describunt configurationes auto-retentionis push-pull, multipolares et tutelam 360 graduum.
Impellens-trahens auto-obfirmans
Pessulus trahens-pullens firmiter coniungitur, dum per ansam connectoris liberationem deliberatam permittit. Apte convenit modulis externis qui institutionem vel substitutionem regularem requirunt.
Verba autem "push-pull" vel "vibrationi resistens" non tamquam substitutio pro requisito quantificato proiecti habenda sunt. Si applicatio spectrum vibrationis, accelerationem, durationem vel limitem interruptionis specificum requirit, connector exactus et conexio funis contra has condiciones verificanda sunt.
Clavis semi-testae
Clavis semi-testae adiuvat ad orientandum obturaculum et receptaculum. In tabula cum pluribus similibus interfaciebus, periculum coniunctionis male alignatae minuit. Praeventio completa errorum etiam diversa exemplaria insertorum, magnitudines testae, codificationem mechanicam, colores et inscriptiones tabulae durabiles requirere potest.
Configurationes aquae imperviae
Series F configurationes IP68 praebere potest, sed accurata sententia est haec:
Falsum esset assumere omnem varietatem Seriei F, omnem statum non coniunctum, aut omnem diametrum funis eandem protectionem praebere.
Diametros funis et obsignatio posterior
Materia interna institutionis MOCO structuras posteriores Seriei F impermeabiles et non impermeabiles distinguit et partes additionales cum compressione et obsignatione scuti coniunctas notat. Etiam intervalla diametrorum funium pro magnitudinibus testae diversis enumerat.
Hoc regulam machinalem magni momenti confirmat: connector et funis simul eligendi sunt. Funis qui nimis parvus est fortasse non satis comprimi potest ad retentionem et obsignationem; funis qui nimis magnus est rectam compositionem posteriorem impedire aut systema obsignationis laedere potest.
Protectio 360 graduum
Coniunctor metallicus viam circumferentialem ad claudendum praebere potest, sed coniunctor tantum unum elementum in catena compatibilitatis electromagneticae (EMC) est. Efficax claudendi munitio etiam a plexu vel lamina funis, terminatione posteriori, contactu inter testam obturaculi et receptaculi, conexione inter receptaculum et chassis, et ratione systematis ad terram connectendum pendet.
Si tegumentum funis integrum ad longam tenuemque connexionem filorum exhaurientium reducitur, efficacitas tegumenti altae frequentiae minui potest. Pro CAN et praesertim Gigabit Ethernet, connector, funis et terminatio tamquam unus canalis aestimanda sunt.
9. IP68: quaestiones quibus respondendum est
IP68 saepe ad "omnino impermeabile" abbreviatur, sed haec verba non satis precisa sunt ad comparationem vel artem ingeniariam. Antequam petitionem IP accipias, confirma:
- Num haec aestimatio valet cum obturaculum et receptaculum coniunctae sunt?
- Quaenam profunditatis aquae et quae temporis expositionis usus est?
- Diameter funis definitus requirebaturne?
- Num terminatio posterior requirit obturaculum, ferramenta compressionis scuti, an involucrum?
- Num receptaculum tabulae sigillum institutionis requirit?
- Num receptaculum inusitatum operculo protectivo eget?
- Num genera receptaculorum diversa diverse aestimantur?
- Num sigilla post repetitos cyclos copulationis inspicienda sunt?
- Num opus etiam validationem nebulae salinae, cyclationis thermalis, vel mutationis pressionis requirit?
Exitus ambitus finalis ad interfaciem installatam totam pertinet, non ad nomen seriei seorsum.
10. Index practicus ad coniunctores eligendos
11. Quod haec applicatio documentata docet
Documentatio de conservatione Rainbow Robotics usum re veram seriei MOCO F in interfacie RBQ10 confirmat. Magis autem interest quod documentatio publica latior de interfacie demonstrat cur coniunctor roboticus ut pars systematis completi tractandus sit.
Fidelitas nexus diuturni ab omnibus his pendet:
- recta selectio tensionis et currentis;
- structurae contactuum et funium idoneae pro CAN et Ethernet;
- retentio mechanica positiva;
- perfecta obsignatio environmentalis;
- continua munitio et deliberata coniunctio ad terram;
- sustentatio funis et levamen tensionis;
- mensurae ad errores prohibendos;
- recta affixio et remotio;
- congregatio et inspectio repetibiles.
Series MOCO F suggestum technicum praebet quod retinaculum push-pull, configurationes impermeabiles, clavium semi-crustulam et munitionem sustinere potest. Configuratio finalis tamen eligenda est secundum functionem portus realem, numerum partis exactum, funem, ambitum et consilium verificationis.
Quaestiones Frequenter Rogatae
Num RBQ10 connectore MOCO utitur?
Ita. Manuale conservationis interretiale Rainbow Robotics explicite declarat connectorem interfaciei RBQ10 connectorem aquae impervium MOCO seriei F uti.
Suntne omnes portus externi RBQ connectores MOCO?
Fontes publici id non confirmant. Pagina portuum externorum functiones et assignationes clavorum documentat, sed fabricatorem cuiusque connectoris non indicat.
Quod numerum partis seriei F adhibetur?
Paginae publicae Rainbow Robotics numerum exactum partis, magnitudinem testae, aut configurationem inserti non revelant. Non ex specie aut numero clavorum deduci debet.
Confirmatus estne coniunctor RBQ10 specificus ut IP68?
Pagina Rainbow Robotics praesto est quae connectorem aquam imperviam seriei F identificat, sed numerum partis et classificationem exactam non publicat. MOCO configurationes seriei F IP68 offert; classificatio cuiusdam coetus ex documentatione numeri partis et condicionibus copulationis confirmanda est.
Cur funis non trahendus est dum removetur?
Tractio funis potest onerare fibulam posteriorem, terminationem scuti, conductores et contactus. Manuale Rainbow Robotics usorem instruit ut manubrium connectoris teneat ad remotionem tutam.
Possuntne potentia et CAN unum connectorem circularem communicare?
Ita, dummodo consilium currentem, augmentum temperaturae, viam reditus, integritatem parium CAN, protectionem, conexionem ad terram et strepitum commutationis potentiae tractet.
Num funis centum Mbps directe ad Gigabit Ethernet converti potest?
Non necessario. Gigabit Ethernet plerumque quattuor paria differentialia moderata et strictiorem moderationem mappationis parium, impedantiae, diafoniae, obliquitatis et terminationis requirit.
Num coniunctor metallicus bonam efficaciam EMC praestat?
Minime. Tegumentum funis, terminatio posterior, contactus testae, nexus chassis et consilium terrae viam continuam parvae impedantiae formare debent.
Fontes et attributio
- Robotica Iridis — Nexus Adnexio/AssequensUsum connectoris aquae resistentis MOCO seriei F confirmat et instructiones tractandi praebet. Nulla dies publicationis in pagina monstratur.
- Rainbow Robotics — Informationes Portus ExterniDispositiones duarum tabularum, functiones portuum, assignationes clavorum et informationes electricas documentat. Non omnes portus MOCO attribuit.
- Conectores MOCO — Catalogi DeprehensioInscriptionem catalogi Seriei F hodiernam et descriptionem suggestus producti praebet.
Valores technici in hoc articulo fontibus publicis conexis attribuuntur. Facultates suggestus producti cum specificatione hodierna pro numero partis exacto electo verificandae sunt.
Interfaciem tamquam systema completum designa.
Pro potentia robotica, CAN, Ethernet vel interfacie signorum mixtorum, onus electricum, ratem signi, filum, ambitum, condicionem coniunctionis et consilium probationis definire antequam configurationem connectoris eligas.
