


I robot quadrupedi devono mantenere stabili le connessioni di alimentazione e dati mentre la macchina cammina, gira, si arrampica e subisce urti. I loro cavi esterni si muovono con la piattaforma e possono anche essere esposti a pioggia, polvere, strattoni accidentali e interventi di manutenzione ripetuti.
Allo stesso tempo, un robot potrebbe dover connettere telecamere, unità LiDAR, ricevitori GNSS, moduli di comunicazione e carichi utili specifici per la missione. Le sue interfacce esterne devono quindi fare più che garantire la continuità elettrica. Devono supportare la ritenzione meccanica, la protezione ambientale, l'integrità del segnale, la prevenzione degli errori e la praticità di funzionamento sul campo.
La documentazione tecnica pubblica di Rainbow Robotics fornisce un utile riferimento nel mondo reale. Il suo manuale di manutenzione afferma cheL'interfaccia RBQ10 utilizza un connettore impermeabile MOCO serie F.Questo articolo separa il dato applicativo confermato dalle informazioni generali sull'interfaccia e dalle capacità della piattaforma del connettore utilizzate nell'analisi ingegneristica.
1. Un utilizzo documentato della serie MOCO F
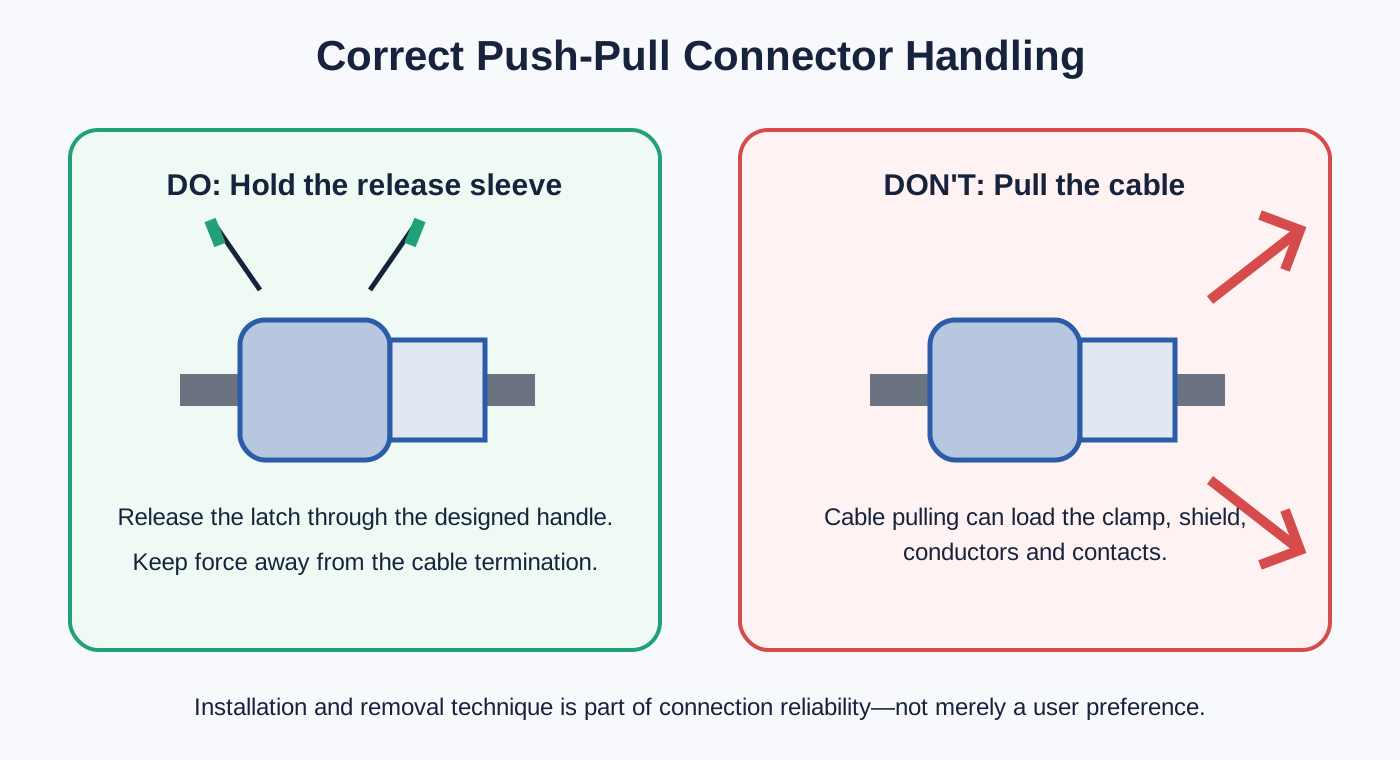
Rainbow RoboticsAttacco/Sgancio del connettoreLa pagina afferma che il connettore di interfaccia RBQ10 utilizza un connettore impermeabile MOCO serie F. La stessa pagina spiega che, una volta innestato, il connettore non si sgancia tramite vibrazioni o tirando il cavo. Per rimuoverlo in sicurezza, l'operatore deve tenere la maniglia del connettore anziché applicare forza al cavo al di fuori di tale area.
Il manuale indica inoltre all'utente di allineare i segni rossi, premere la maniglia del connettore fino al completamento dell'innesto e quindi verificare la connessione.
Queste istruzioni rivelano due requisiti fondamentali per un'interfaccia robot mobile:
- Il collegamento accoppiato deve rimanere meccanicamente stabile durante il movimento del robot e le sollecitazioni del cavo.
- La forza di mantenimento deve essere applicata attraverso il meccanismo di sgancio previsto, non attraverso la terminazione del cavo.
La pagina online non riporta una data di pubblicazione. Il piè di pagina attuale mostra © 2026 Rainbow Robotics, quindi è più corretto descriverla come contenuto del manuale online aggiornato piuttosto che come un annuncio datato.
2. Perché la tecnica di rimozione è importante
In un connettore autobloccante push-pull, la spina forma un blocco meccanico dopo il corretto accoppiamento. Un normale carico assiale sul cavo non deve essere interpretato come un comando di sblocco. La rimozione si effettua azionando l'apposita maniglia o la ghiera di sblocco in modo da disinnestare il meccanismo di bloccaggio.
Ciò separa le condizioni operative dalle azioni di manutenzione:
- Durante il funzionamento, le vibrazioni e i movimenti del cavo non devono provocare lo scollegamento accidentale del connettore.
- Durante l'intervento, l'operatore può sbloccare deliberatamente il connettore senza ruotarlo di più giri.
- Quando un cavo viene tirato accidentalmente, la terminazione non è progettata per fungere da meccanismo di sgancio.
Tirando direttamente il cavo, la forza può trasferirsi al morsetto posteriore, alla guaina, alla terminazione della schermatura, alla saldatura o alla crimpatura, al conduttore e all'isolante interno. Il danno potrebbe non manifestarsi immediatamente come un circuito aperto. Potrebbe invece causare un aumento della resistenza di contatto, comunicazioni intermittenti, un degrado della schermatura o una riduzione delle prestazioni di tenuta.
Per questo motivo, un'istruzione di utilizzo in un manuale di manutenzione non è una semplice preferenza dell'utente, bensì parte integrante della strategia di affidabilità dell'intera interfaccia.
3. Perché le interfacce dei robot quadrupedi sono esigenti
Carichi meccanici dinamici
Un quadrupede accelera, si ferma, gira, alza e appoggia ripetutamente le zampe. L'interfaccia deve essere in grado di sopportare carichi variabili mentre il cavo è fissato, in modo che il suo peso e il suo movimento non agiscano continuamente sulla terminazione.
Modifiche frequenti ai moduli
I carichi utili e i sensori possono essere installati o sostituiti in base alla missione. L'interfaccia deve consentire una manutenzione rapida senza compromettere il bloccaggio sicuro o la verifica della connessione.
Acqua e contaminazione
Gli ambienti esterni e industriali possono esporre le interfacce a umidità, polvere e sporco. La tenuta dipende dalla coppia di connettori accoppiati, dal diametro del cavo, dalla ferramenta posteriore, dal montaggio a pannello e dai cappucci di protezione, non solo dal nome del connettore.
Funzioni elettriche miste
L'alimentazione a batteria, l'alimentazione ausiliaria, CAN ed Ethernet hanno requisiti diversi in termini di corrente, messa a terra, schermatura e integrità del segnale, anche quando utilizzano involucri circolari simili.
4. Cosa mostra l'architettura dell'interfaccia pubblica RBQ
Rainbow RoboticsInformazioni sulla porta esternaLa pagina documenta due layout del pannello. Una distinzione visibile è la denominazione delle due porte USB-C: la versione 1 utilizzaVISIONEMOTION, mentre la versione 2 utilizzaU-PCER-PC.
Entrambe le versioni includono alimentazione, funzioni combinate di alimentazione e comunicazione, connettività per l'arresto di emergenza e accesso diretto al computer. Le specifiche documentate rilevanti per questa analisi sono riassunte di seguito.
| Interfaccia | Funzione documentata pubblicamente | Specializzazione in ingegneria |
|---|---|---|
| POWER | VCC e GND; alimentazione a batteria da 42,0–58,4 V; massimo 5 A. | Capacità di corrente, resistenza di contatto, aumento di temperatura, caduta di tensione, polarità e politica di accoppiamento attivo. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High e CAN Low; alimentazione a batteria da 42,0–58,4 V; massimo 10 A; CAN collegato al computer del robot. | Ritorno di alimentazione, integrità della coppia CAN, isolamento, schermatura, messa a terra e rumore di commutazione. |
| 12V-LAN, versione 1 | 12 V, massimo 2 A, più due coppie Ethernet; Fast Ethernet a 100 Mbps. | Mappatura a due coppie, conservazione della torsione, continuità della schermatura e accoppiamento potenza-segnale. |
| 12V/LAN, versione 2 | Interfaccia a 12 contatti con quattro coppie Gigabit Ethernet, GND, +12 V e due posizioni di riserva; corrente assorbita dalla telecamera: 2–3 A. | Geometria a quattro coppie, impedenza, diafonia, skew delle coppie, qualità della terminazione e test del canale. |
5. ALIMENTAZIONE: una porta a due contatti non è un problema di progettazione semplice
L'interfaccia POWER pubblica contiene VCC e GND e trasporta un'alimentazione da batteria da 42,0–58,4 V con una corrente massima dichiarata di 5 A. Sebbene il numero di pin sia ridotto, le questioni di progettazione sono considerevoli.
Un ingegnere dovrebbe verificare:
- tensione di lavoro e massima;
- corrente continua e transitoria;
- resistenza di contatto e aumento di temperatura consentito;
- sezione trasversale del conduttore e caduta di tensione del cavo;
- declassamento in funzione della temperatura e delle condizioni di contenimento;
- Requisiti relativi a distanze di sicurezza, spazi liberi e isolamento;
- se l'interfaccia può essere accoppiata o disaccoppiata mentre è alimentata;
- Protezione della polarità e codifica;
- Scarico della tensione posteriore e supporto per i cavi.
La portata di un contatto misurata in determinate condizioni di laboratorio non rimane automaticamente valida in un ambiente caldo o quando più contatti sono percorsi simultaneamente da corrente. La portata deve essere interpretata in base all'inserto, al cavo e all'ambiente operativo specifici.
Se un carico esterno presenta un'elevata corrente di spunto, non ci si deve aspettare che il connettore si comporti come un interruttore di potenza incontrollato. La sequenza di alimentazione del sistema e la procedura di manutenzione devono essere definite di conseguenza.
6. PWR-CAN: combinazione di dati di potenza e di controllo
L'interfaccia PWR-CAN documentata combina un'alimentazione a batteria con CAN High e CAN Low. Questa configurazione può ridurre il numero di aperture nel pannello e di cavi necessari per un modulo esterno, ma non si tratta semplicemente di un cablaggio a quattro fili.
Preservare la coppia differenziale CAN
I cavi CAN High e CAN Low dovrebbero rimanere intrecciati per la maggior parte possibile del canale. Un eccessivo svolgimento dei cavi in prossimità del connettore può aumentare la suscettibilità al modo comune e creare una discontinuità di impedenza. Una tipica rete CAN ad alta velocità utilizza cavi con impedenza caratteristica di circa 120 ohm e terminazioni a entrambe le estremità del bus.
Il connettore non è di per sé il terminatore del bus, ma l'assegnazione dei contatti, la separazione delle coppie e la terminazione posteriore influiscono sul canale.
Controllare il percorso di ritorno dell'energia
Un circuito di alimentazione da 10 A può generare cadute di tensione e rumore di commutazione nel percorso di ritorno. Se il riferimento di comunicazione e il ritorno di alimentazione vengono gestiti senza una strategia di messa a terra definita, il rumore di alimentazione può influenzare il ricetrasmettitore.
La revisione del progetto dovrebbe pertanto affrontare i seguenti punti:
- se il ricetrasmettitore CAN è isolato;
- se la massa del segnale e la massa dell'alimentazione sono comuni;
- dove termina la schermatura del cavo;
- se i dispositivi collegati possono sviluppare una differenza di potenziale di terra;
- come vengono controllati i transitori di commutazione dell'alimentazione;
- come sono disposti i contatti di alimentazione e di segnale all'interno dell'inserto.
7. 100 Mbps e Gigabit Ethernet richiedono un approccio diverso
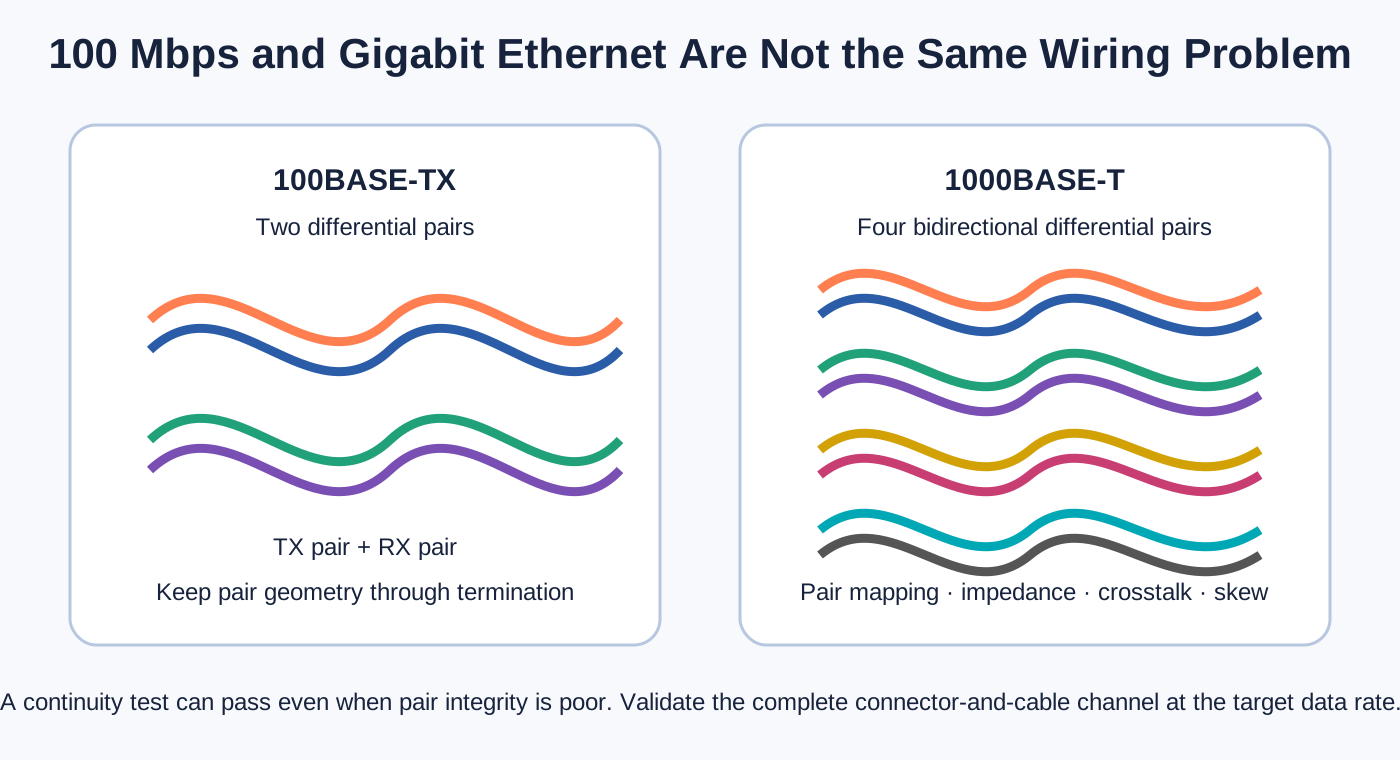
La prima versione del pannello pubblico utilizza un'interfaccia LAN a 12 V con due coppie Ethernet e Fast Ethernet a 100 Mbps. La seconda utilizza un'interfaccia LAN a 12 contatti a 12 V con quattro coppie Gigabit Ethernet.
Si tratta di qualcosa di più di una semplice modifica al numero di spilli.
100BASE-TX
Lo standard 100BASE-TX utilizza comunemente due coppie differenziali: una coppia di trasmissione e una coppia di ricezione. Combinando queste coppie con un'alimentazione a 12 V è possibile realizzare un'interfaccia compatta a cavo singolo per una periferica. Il cavo assemblato richiede comunque una mappatura controllata delle coppie, una torsione limitata in corrispondenza del connettore, un'adeguata separazione dai conduttori di alimentazione e una schermatura continua dove necessario.
1000BASE-T
Lo standard 1000BASE-T utilizza comunemente tutte e quattro le coppie differenziali per la trasmissione bidirezionale. Oltre a richiedere un maggior numero di contatti, pone maggiore enfasi sulla geometria delle coppie, sull'impedenza, sulla diafonia tra le estremità vicine e lontane, sul ritardo tra le coppie e sulla coerenza della terminazione.
Un cavo può superare un semplice test di continuità e non essere comunque in grado di fornire un collegamento Gigabit stabile. Una mappatura errata delle coppie, un'eccessiva torsione, una terminazione della schermatura scadente o una deformazione meccanica possono causare un calo della velocità di collegamento, la perdita di pacchetti o un funzionamento intermittente.
Per un assemblaggio Gigabit, la validazione può quindi includere l'analisi del canale, i controlli di negoziazione del collegamento, i test di traffico o i test di errore di bit, a seconda del rischio del progetto.
8. Perché la serie MOCO F è adatta a questa classe di problemi
Il pubblico di MOCOpagina di download del catalogoLa serie F viene descritta come una piattaforma di connettori per esterni a guscio semitrasparente con chiave, da 2 a 27 contatti, opzioni IP68 e posizionamento resistente alle vibrazioni. Le informazioni sul prodotto della serie F di MOCO descrivono anche il bloccaggio automatico push-pull, le configurazioni multipolari e la schermatura a 360 gradi.
Sistema di bloccaggio automatico a spinta e trazione
Il meccanismo di bloccaggio a spinta e trazione garantisce un innesto sicuro, consentendo al contempo un rilascio controllato tramite la maniglia del connettore. È particolarmente adatto per moduli esterni che necessitano di installazione o sostituzione frequenti.
Tuttavia, le espressioni "spinta-trazione" o "resistente alle vibrazioni" non devono essere considerate un sostituto di un requisito di progetto quantificato. Se un'applicazione richiede uno specifico spettro di vibrazioni, un'accelerazione, una durata o un limite di interruzione, è necessario verificare con precisione il connettore e il cavo di collegamento rispetto a tali condizioni.
Chiave a mezza conchiglia
La codifica a semiguscio aiuta a orientare la spina e la presa. Su un pannello con diverse interfacce simili, riduce il rischio di accoppiamento errato. La prevenzione completa degli errori può richiedere anche diversi schemi di inserimento, dimensioni del guscio, codifica meccanica, colori ed etichette per pannelli resistenti.
Configurazioni impermeabili
La piattaforma della serie F può fornire configurazioni IP68, ma l'affermazione tecnicamente corretta è:
Sarebbe errato presumere che ogni variante della serie F, ogni stato di non accoppiamento o ogni diametro del cavo forniscano la stessa protezione.
Diametro del cavo e tenuta posteriore
Il materiale formativo interno di MOCO distingue le strutture posteriori della serie F impermeabili da quelle non impermeabili e indica i componenti aggiuntivi associati alla compressione e alla sigillatura della schermatura. Elenca inoltre gli intervalli di diametro dei cavi per le diverse dimensioni del guscio.
Ciò rafforza una regola fondamentale dell'ingegneria: il connettore e il cavo devono essere selezionati insieme. Un cavo troppo piccolo potrebbe non essere compresso a sufficienza per garantire il fissaggio e la tenuta; un cavo troppo grande potrebbe impedire il corretto montaggio posteriore o danneggiare il sistema di tenuta.
Schermatura a 360 gradi
Un connettore metallico può fornire un percorso di terminazione di schermatura circonferenziale, ma il connettore è solo un elemento nella catena EMC. Una schermatura efficace dipende anche dalla treccia o dalla lamina del cavo, dalla terminazione posteriore, dal contatto tra spina e involucro della presa, dal collegamento tra presa e telaio e dalla strategia di messa a terra del sistema.
Se la schermatura completa di un cavo viene ridotta a un lungo e sottile collegamento di massa, le prestazioni di schermatura ad alta frequenza possono risultare compromesse. Per CAN e soprattutto per Gigabit Ethernet, connettore, cavo e terminazione devono essere valutati come un unico canale.
9. IP68: domande a cui bisogna rispondere
La sigla IP68 viene spesso abbreviata in "completamente impermeabile", ma questa formulazione non è sufficientemente precisa per gli acquisti o la progettazione. Prima di accettare una dichiarazione IP, verificare:
- La classificazione si applica anche quando la spina e la presa sono collegate?
- Quali sono state la profondità dell'acqua e la durata dell'esposizione?
- Era richiesto un diametro specifico per il cavo?
- Il terminale posteriore richiede una guarnizione, elementi di fissaggio per la compressione della schermatura o un'incapsulazione?
- La presa a pannello richiede una guarnizione di installazione?
- Un contenitore non utilizzato necessita di un tappo protettivo?
- I diversi tipi di prese elettriche hanno valutazioni diverse?
- Le guarnizioni devono essere ispezionate dopo ripetuti cicli di accoppiamento?
- Il progetto richiede anche test di resistenza alla nebbia salina, cicli termici o variazioni di pressione?
Il risultato ambientale finale dipende dall'intera interfaccia installata, non dal nome di una serie considerata isolatamente.
10. Una pratica lista di controllo per la selezione dei connettori
11. Cosa insegna questa applicazione documentata
La documentazione di manutenzione di Rainbow Robotics conferma l'effettivo utilizzo della serie MOCO F sull'interfaccia RBQ10. Ancora più importante, la documentazione pubblica sull'interfaccia mostra perché un connettore per robot deve essere considerato parte integrante di un sistema completo.
L'affidabilità della connessione a lungo termine dipende da tutti i seguenti fattori:
- corretta selezione di tensione e corrente;
- Strutture di contatto e di cablaggio adeguate per CAN ed Ethernet;
- ritenzione meccanica positiva;
- completa tenuta ambientale;
- schermatura continua e messa a terra intenzionale;
- Supporto e scarico della tensione dei cavi;
- misure di prevenzione degli errori;
- corretto fissaggio e rimozione;
- assemblaggio e ispezione ripetibili.
La serie MOCO F offre una piattaforma tecnica in grado di supportare il bloccaggio push-pull, configurazioni impermeabili, codifica a semiguscio e schermatura. La configurazione finale deve comunque essere selezionata in base alla reale funzione della porta, al codice articolo esatto, al cavo, all'ambiente e al piano di verifica.
Domande frequenti
Il modello RBQ10 utilizza un connettore MOCO?
Sì. Il manuale di manutenzione online di Rainbow Robotics afferma esplicitamente che il connettore di interfaccia RBQ10 utilizza un connettore impermeabile MOCO serie F.
Tutte le porte esterne di RBQ sono dotate di connettori MOCO?
Le fonti pubbliche non lo confermano. La pagina relativa alle porte esterne documenta le funzioni e l'assegnazione dei pin, ma non identifica il produttore di ogni singolo connettore.
Quale codice articolo della serie F viene utilizzato?
Le pagine pubbliche di Rainbow Robotics non rivelano il codice articolo esatto, le dimensioni dell'involucro o la configurazione degli inserti. Non è possibile dedurle dall'aspetto o dal numero di pin.
È confermato che il connettore RBQ10 specifico sia conforme allo standard IP68?
La pagina web di Rainbow Robotics identifica un connettore impermeabile della serie F, ma non ne pubblica il codice articolo e la classificazione esatta. MOCO offre configurazioni della serie F con grado di protezione IP68; la classificazione di uno specifico assemblaggio deve essere confermata dalla documentazione relativa al codice articolo e dalle condizioni di accoppiamento.
Perché non bisogna tirare il cavo durante la rimozione?
Tirando il cavo si possono sollecitare il morsetto posteriore, la terminazione della schermatura, i conduttori e i contatti. Il manuale di Rainbow Robotics indica all'utente di tenere saldamente la maniglia del connettore per una rimozione sicura.
È possibile che l'alimentazione e il CAN condividano un unico connettore circolare?
Sì, a condizione che il progetto tenga conto della corrente, dell'aumento di temperatura, del percorso di ritorno, dell'integrità della coppia CAN, della schermatura, della messa a terra e del rumore di commutazione dell'alimentazione.
È possibile aggiornare direttamente un cavo da 100 Mbps a Gigabit Ethernet?
Non necessariamente. La Gigabit Ethernet richiede in genere quattro coppie differenziali controllate e un controllo più preciso della mappatura delle coppie, dell'impedenza, della diafonia, dello skew e della terminazione.
Un connettore metallico garantisce buone prestazioni EMC?
No. La schermatura del cavo, la terminazione posteriore, il contatto del guscio, il collegamento al telaio e la strategia di messa a terra devono formare un percorso continuo a bassa impedenza.
Fonti e attribuzione
- Rainbow Robotics — Attaccare/staccare il connettoreConferma l'utilizzo del connettore impermeabile MOCO serie F e fornisce le istruzioni per la manipolazione. La pagina non riporta la data di pubblicazione.
- Rainbow Robotics — Informazioni sulla porta esternaDocumenta i due layout del pannello, le funzioni delle porte, l'assegnazione dei pin e le informazioni elettriche. Non attribuisce ogni porta a MOCO.
- Connettori MOCO — Download del catalogoFornisce la voce di catalogo corrente della serie F e la descrizione della piattaforma prodotto.
I valori tecnici riportati in questo articolo sono tratti dalle fonti pubbliche collegate. Le funzionalità della piattaforma/prodotto devono essere verificate rispetto alle specifiche attuali per il codice articolo selezionato.
Progettare l'interfaccia come un sistema completo
Per un'interfaccia di alimentazione, CAN, Ethernet o a segnale misto per robot, definire il carico elettrico, la velocità del segnale, il cavo, l'ambiente, le condizioni di accoppiamento e il piano di test prima di selezionare la configurazione del connettore.
