


Les robots quadrupèdes doivent maintenir une alimentation électrique et des connexions de données stables pendant leurs déplacements (marche, virage, escalade, etc.) et lorsqu'ils subissent des chocs. Leurs câbles externes suivent les mouvements de la plateforme et peuvent être exposés à la pluie, à la poussière, aux tractions accidentelles et aux opérations de maintenance répétées.
Parallèlement, un robot peut avoir besoin de connecter des caméras, des unités LiDAR, des récepteurs GNSS, des modules de communication et des charges utiles spécifiques à sa mission. Ses interfaces externes doivent donc assurer bien plus que la simple continuité électrique. Elles doivent garantir la résistance mécanique, la protection contre les intempéries, l'intégrité du signal, la prévention des erreurs et la facilité d'entretien sur le terrain.
La documentation technique publique de Rainbow Robotics constitue une référence pratique précieuse. Son manuel de maintenance indique que…L'interface RBQ10 utilise un connecteur étanche MOCO série FCet article distingue ce fait d'application confirmé des informations générales sur l'interface et des capacités de la plateforme de connexion utilisées dans l'analyse d'ingénierie.
1. Une utilisation documentée de la série MOCO F
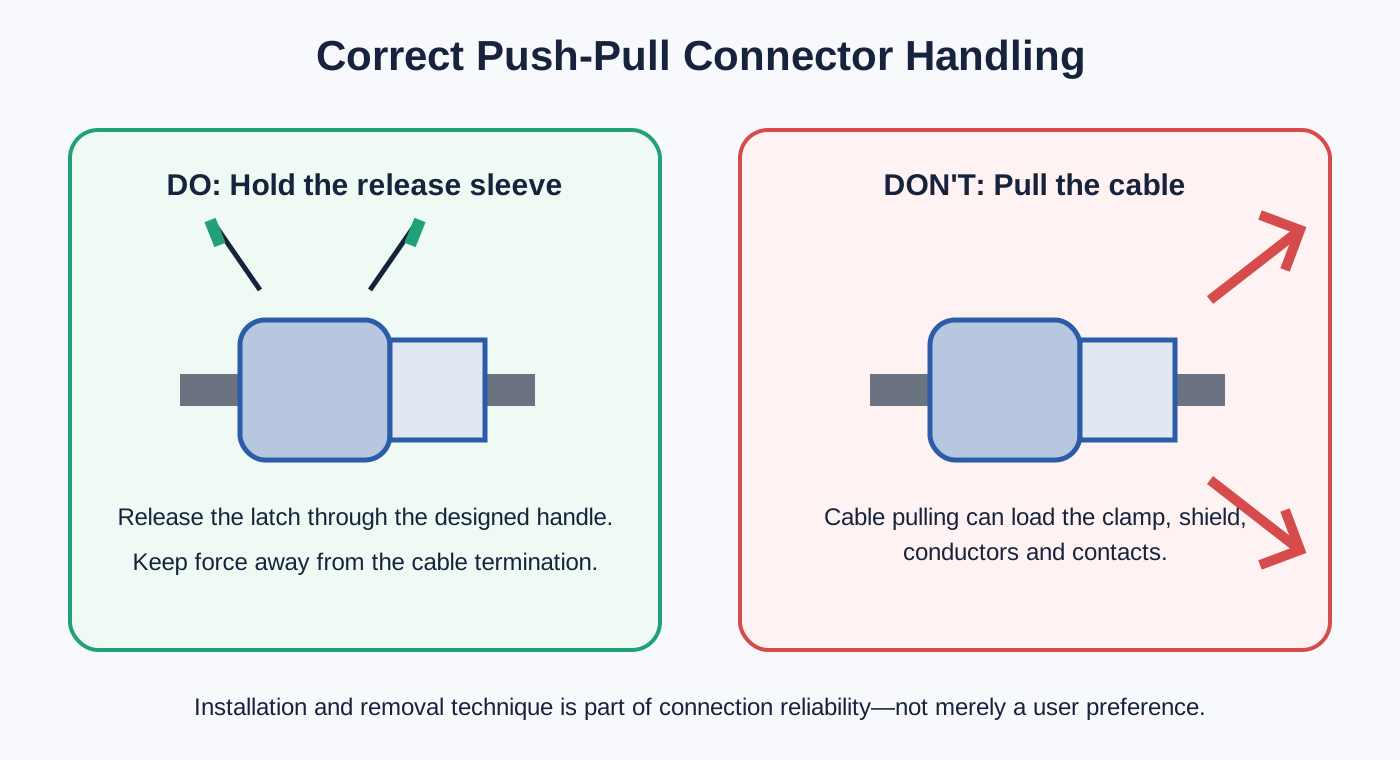
Robotique arc-en-cielConnexion/déconnexion du connecteurCette page indique que le connecteur d'interface RBQ10 utilise un connecteur étanche MOCO série F. Elle précise également qu'une fois enclenché, le connecteur ne se déverrouille ni par vibration ni en tirant sur le câble. Pour le retirer en toute sécurité, l'opérateur doit tenir la poignée du connecteur plutôt que d'exercer une force sur le câble à l'extérieur de cette zone.
Le manuel indique également à l'utilisateur d'aligner les repères rouges, d'appuyer sur la poignée du connecteur jusqu'à ce que l'enclenchement soit complet, puis de vérifier la connexion.
Ces instructions révèlent deux exigences fondamentales pour une interface de robot mobile :
- La connexion assemblée doit rester mécaniquement stable pendant les mouvements du robot et les perturbations du câble.
- La force de maintenance doit être appliquée par le biais du mécanisme de déverrouillage prévu à cet effet, et non par l'extrémité du câble.
La page en ligne n'indique pas de date de publication. Son pied de page actuel affiche © 2026 Rainbow Robotics ; il s'agit donc plutôt d'un manuel en ligne à jour que d'une annonce datée.
2. Pourquoi la technique d'extraction est importante
Dans un connecteur à verrouillage automatique de type push-pull, la fiche se verrouille mécaniquement après un accouplement correct. Une charge axiale normale sur le câble ne doit pas être considérée comme une commande de déverrouillage. Le débranchement s'effectue en actionnant la poignée ou le manchon de déverrouillage prévu à cet effet, ce qui désengage le mécanisme de verrouillage.
Cela permet de distinguer les conditions de fonctionnement des actions de maintenance :
- En fonctionnement, les vibrations et les mouvements du câble ne doivent pas entraîner le débranchement involontaire du connecteur.
- Lors de l'intervention, l'opérateur peut déverrouiller délibérément le connecteur sans avoir à le faire tourner plusieurs fois.
- Lorsqu'un câble est tiré accidentellement, la terminaison n'est pas conçue pour servir de mécanisme de déverrouillage.
Tirer directement sur le câble peut transmettre la force à la pince arrière, à la gaine, à la terminaison du blindage, à la soudure ou au sertissage, au conducteur et à l'isolant interne. Les dommages peuvent ne pas se manifester immédiatement par un circuit ouvert. Ils peuvent en revanche entraîner une résistance de contact élevée, une communication intermittente, une dégradation du blindage ou une étanchéité réduite.
C’est pourquoi une instruction de manipulation dans un manuel de maintenance n’est pas une simple préférence de l’utilisateur. Elle fait partie intégrante de la stratégie de fiabilité de l’interface complète.
3. Pourquoi les interfaces des robots quadrupèdes sont-elles si exigeantes ?
charges mécaniques dynamiques
Un quadrupède accélère, s'arrête, tourne, lève et repose ses pattes de façon répétée. L'interface doit supporter les variations de charge tout en maintenant le câble en place afin que son poids et ses mouvements n'agissent pas en permanence sur la terminaison.
Modifications fréquentes des modules
Les charges utiles et les capteurs peuvent être installés ou remplacés en fonction de la mission. L'interface doit permettre une maintenance rapide sans compromettre le verrouillage positif ni la vérification de la connexion.
Eau et contamination
En milieu extérieur et industriel, les interfaces peuvent être exposées à l'humidité, à la poussière et aux saletés. L'étanchéité dépend de la paire de connecteurs appariés, du diamètre du câble, des fixations arrière, du montage sur panneau et des capuchons de protection, et non pas uniquement du nom du connecteur.
fonctions électriques mixtes
L'alimentation par batterie, l'alimentation auxiliaire, le CAN et l'Ethernet ont des exigences différentes en matière de courant, de mise à la terre, de blindage et d'intégrité du signal, même lorsqu'ils utilisent des boîtiers circulaires similaires.
4. Ce que montre l'architecture de l'interface RBQ publique
Robotique arc-en-cielInformations sur les ports externesCette page présente deux configurations de panneau. Une différence visible réside dans la dénomination des deux ports USB-C : la version 1 utiliseVISIONetMOTION, tandis que la version 2 utiliseU-PCetR-PC.
Les deux versions comprennent l'alimentation, des fonctions combinées d'alimentation et de communication, une connectivité d'arrêt d'urgence et un accès direct à l'ordinateur. Les spécifications documentées pertinentes pour cette analyse sont résumées ci-dessous.
| Interface | Fonction documentée publiquement | spécialisation en ingénierie |
|---|---|---|
| POWER | VCC et GND ; alimentation de la batterie 42,0–58,4 V ; maximum 5 A. | Capacité actuelle, résistance de contact, élévation de température, chute de tension, polarité et politique de connexion en direct. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High et CAN Low ; alimentation par batterie 42,0–58,4 V ; maximum 10 A ; CAN connecté à l'ordinateur du robot. | Retour de puissance, intégrité des paires CAN, isolation, blindage, mise à la terre et bruit de commutation. |
| 12V-LAN, version 1 | 12 V, maximum 2 A, plus deux paires Ethernet ; Fast Ethernet à 100 Mbps. | Cartographie à deux paires, préservation de la torsion, continuité du blindage et couplage puissance-signal. |
| 12V/LAN, version 2 | Une interface à 12 contacts avec quatre paires Gigabit Ethernet, GND, +12 V et deux positions de réserve ; note d'alimentation de la caméra de 2 à 3 A. | Géométrie à quatre paires, impédance, diaphonie, asymétrie des paires, qualité de la terminaison et tests de canal. |
5. ALIMENTATION : un port à deux contacts ne pose pas un problème de conception simple.
L'interface POWER publique comprend VCC et GND et véhicule une alimentation par batterie de 42,0 à 58,4 V avec un courant maximal spécifié de 5 A. Bien que le nombre de broches soit faible, les questions de conception sont importantes.
Un ingénieur devrait vérifier :
- tension de fonctionnement et tension maximale ;
- courant continu et transitoire ;
- résistance de contact et élévation de température admissible ;
- section transversale du conducteur et chute de tension du câble ;
- déclassement thermique et conditions d'enceinte ;
- exigences en matière de lignes de fuite, de dégagement et d'isolation ;
- que l'interface puisse être connectée ou non lorsqu'elle est sous tension ;
- protection et commutation de polarité ;
- Décharge de traction arrière et support de câble.
La valeur nominale des contacts mesurée en laboratoire ne reste pas automatiquement valable dans une enceinte chaude ou lorsque plusieurs contacts sont parcourus simultanément par un courant. Elle doit être interprétée en fonction de l'insert, du câble et de l'environnement d'utilisation précis.
En cas de courant d'appel élevé d'une charge externe, le connecteur ne doit pas se comporter comme un interrupteur d'alimentation non contrôlé. La séquence d'alimentation et la procédure de maintenance du système doivent être définies en conséquence.
6. PWR-CAN : combinaison des données de puissance et de contrôle
L'interface PWR-CAN documentée combine une alimentation par batterie avec les signaux CAN High et CAN Low. Cette configuration permet de réduire le nombre d'ouvertures de panneau et de câbles nécessaires pour un module externe, mais il ne s'agit pas d'un simple câblage à quatre fils.
Préservez la paire différentielle CAN
Les câbles CAN High et CAN Low doivent rester des paires torsadées sur la plus grande partie possible du canal. Un détoronnage excessif près du connecteur peut augmenter la sensibilité au mode commun et créer une discontinuité d'impédance. Un réseau CAN haut débit typique utilise un câble d'impédance caractéristique d'environ 120 ohms et une terminaison à chaque extrémité du bus.
Le connecteur n'est pas en soi le terminateur de bus, mais l'affectation des contacts, la séparation des paires et la terminaison arrière affectent toutes le canal.
Contrôler le chemin de retour de puissance
Un circuit d'alimentation de 10 A peut engendrer une chute de tension et des parasites de commutation sur le chemin de retour. Si la référence de communication et le retour d'alimentation ne sont pas gérés selon une stratégie de mise à la terre définie, les parasites d'alimentation peuvent affecter l'émetteur-récepteur.
L'examen de la conception devrait donc aborder les points suivants :
- si l'émetteur-récepteur CAN est isolé ;
- si la masse du signal et la masse de l'alimentation sont communes ;
- où le blindage du câble est terminé ;
- si des appareils connectés peuvent développer une différence de potentiel de masse ;
- comment les transitoires de commutation de puissance sont contrôlés ;
- comment les contacts d'alimentation et de signal sont disposés à l'intérieur de l'insert.
7. L'Ethernet 100 Mbps et l'Ethernet Gigabit nécessitent une approche différente.
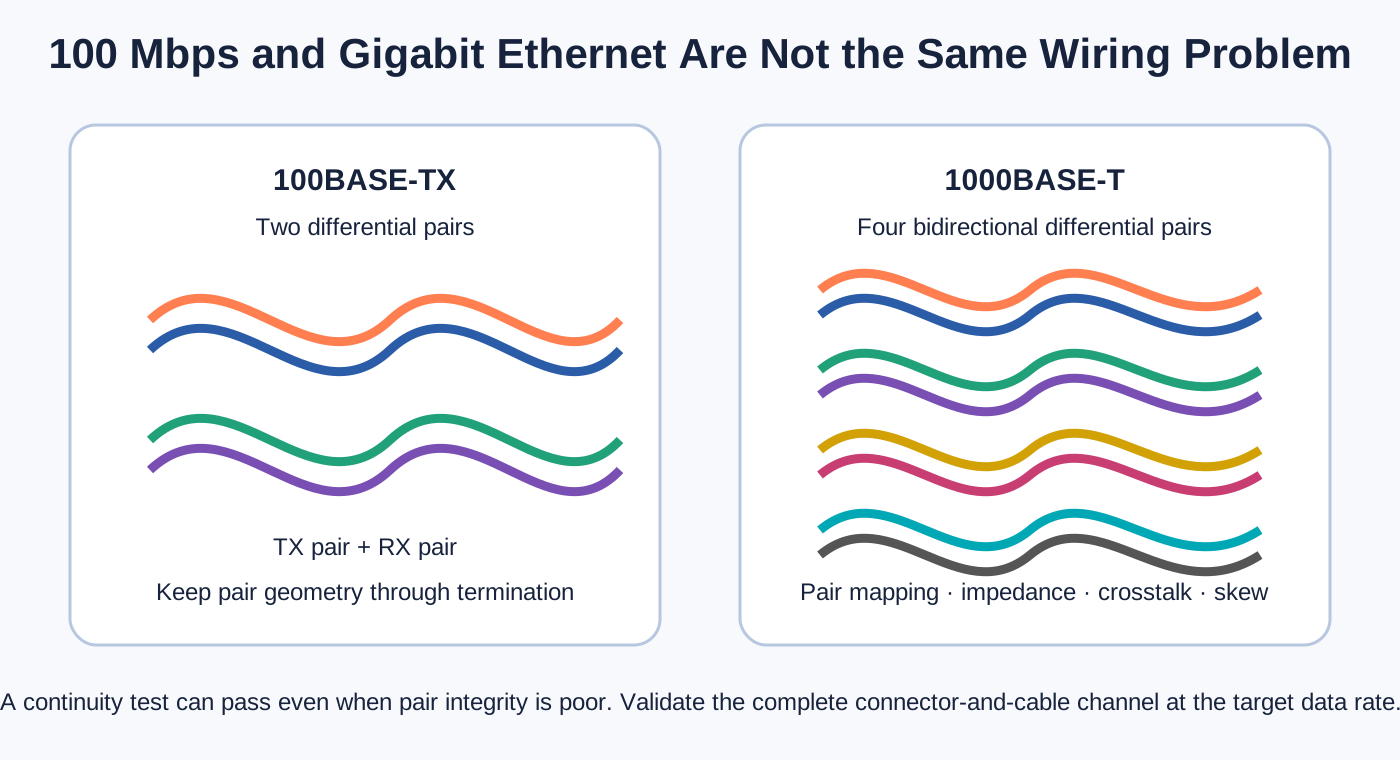
La première version du panneau public utilise une interface 12V-LAN avec deux paires Ethernet et un Fast Ethernet à 100 Mbps. La seconde utilise une interface 12V/LAN à 12 contacts avec quatre paires Gigabit Ethernet.
Il s'agit de bien plus qu'un simple changement du nombre de broches.
100BASE-TX
La norme 100BASE-TX utilise généralement deux paires différentielles : une paire d'émission et une paire de réception. L'association de ces paires avec une alimentation 12 V permet de réaliser une interface compacte à câble unique pour un périphérique. Le câblage nécessite néanmoins un appariement précis des paires, un détoronnage limité au niveau du connecteur, une séparation adéquate des conducteurs d'alimentation et un blindage continu lorsque nécessaire.
1000BASE-T
La norme 1000BASE-T utilise généralement les quatre paires différentielles pour la transmission bidirectionnelle. Outre le nombre accru de contacts requis, elle accorde une importance particulière à la géométrie des paires, à l'impédance, à la diaphonie entre les extrémités proche et distante, au délai entre paires et à la cohérence de la terminaison.
Un câble peut réussir un simple test de continuité sans pour autant garantir une liaison Gigabit stable. Un appariement incorrect des paires, un détoronnage excessif, une terminaison de blindage défectueuse ou une déformation mécanique peuvent entraîner une réduction du débit, des pertes de paquets ou un fonctionnement intermittent.
Pour un assemblage Gigabit, la validation peut donc inclure une analyse du canal, des vérifications de négociation de liaison, des tests de trafic ou des tests d'erreur binaire, en fonction du risque du projet.
8. Pourquoi la série MOCO F correspond à cette catégorie de problèmes
Le public de MOCOpage de téléchargement du catalogueLa série F est décrite comme une plateforme de connecteurs extérieurs à demi-coque détrompée, offrant de 2 à 27 contacts, une protection IP68 et un positionnement résistant aux vibrations. La fiche produit de la série F de MOCO décrit également le verrouillage automatique par simple pression, les configurations multipolaires et le blindage à 360°.
à verrouillage automatique par poussée-traction
Un loquet à double verrouillage assure un enclenchement fiable tout en permettant un déverrouillage contrôlé grâce à la poignée du connecteur. Il est parfaitement adapté aux modules externes nécessitant une installation ou un remplacement régulier.
Toutefois, les termes « résistant aux vibrations » ou « résistant aux vibrations » ne sauraient se substituer à une exigence de projet quantifiée. Si une application requiert un spectre de vibrations, une accélération, une durée ou une limite d'interruption spécifiques, le connecteur et le câble doivent être vérifiés conformément à ces conditions.
Clé de demi-coquille
Le détrompage à demi-coque facilite l'orientation de la fiche et de la prise. Sur un panneau comportant plusieurs interfaces similaires, il réduit le risque de mauvais alignement. Une prévention complète des erreurs peut également nécessiter différents schémas d'insertion, dimensions de coque, codage mécanique, couleurs et étiquettes de panneau durables.
Configurations étanches
La plateforme de la série F peut fournir des configurations IP68, mais l'affirmation techniquement exacte est la suivante :
Il serait incorrect de supposer que chaque variante de la série F, chaque état non connecté ou chaque diamètre de câble offre la même protection.
Diamètre du câble et joint arrière
La documentation de formation interne de MOCO distingue les structures arrière étanches et non étanches de la série F et mentionne les composants supplémentaires liés à la compression et à l'étanchéité du blindage. Elle indique également les plages de diamètres de câble pour différentes tailles de coque.
Ceci confirme une règle d'ingénierie fondamentale : le connecteur et le câble doivent être choisis conjointement. Un câble trop fin risque de ne pas être suffisamment comprimé pour assurer une fixation et une étanchéité optimales ; un câble trop épais peut empêcher un assemblage arrière correct ou endommager le système d'étanchéité.
blindage à 360 degrés
Un connecteur métallique peut assurer un blindage circonférentiel, mais il ne constitue qu'un élément de la chaîne CEM. L'efficacité du blindage dépend également de la tresse ou du film du câble, de la terminaison arrière, du contact entre la fiche et la prise, de la connexion entre la prise et le châssis, ainsi que de la stratégie de mise à la terre du système.
Si le blindage complet d'un câble est réduit à une simple connexion par fil conducteur fin et long, les performances de blindage haute fréquence peuvent être dégradées. Pour le CAN et surtout le Gigabit Ethernet, le connecteur, le câble et la terminaison doivent être considérés comme un seul canal.
9. IP68 : questions auxquelles il faut répondre
L’appellation IP68 est souvent abrégée en « totalement étanche », mais cette formulation manque de précision pour les achats et l’ingénierie. Avant d’accepter une allégation de propriété intellectuelle, vérifiez :
- Cette valeur nominale s'applique-t-elle lorsque la fiche et la prise sont connectées ?
- Quelle profondeur d'eau et quelle durée d'exposition ont été utilisées ?
- Un diamètre de câble spécifique était-il requis ?
- La terminaison arrière nécessite-t-elle un joint, un système de compression du blindage ou un enrobage ?
- Le boîtier de panneau nécessite-t-il un joint d'étanchéité pour l'installation ?
- Une prise inutilisée nécessite-t-elle un capuchon de protection ?
- Les différents modèles de prises sont-ils classés différemment ?
- Les joints d'étanchéité doivent-ils être inspectés après plusieurs cycles d'accouplement ?
- Le projet nécessite-t-il également une validation par brouillard salin, cyclage thermique ou variation de pression ?
Le résultat environnemental final dépend de l'interface installée dans son intégralité, et non d'un nom de série pris isolément.
10. Liste de contrôle pratique pour la sélection des connecteurs
11. Ce que cette application documentée enseigne
La documentation de maintenance de Rainbow Robotics confirme l'utilisation effective de la série MOCO F sur l'interface RBQ10. Plus important encore, la documentation publique relative à l'interface explique pourquoi un connecteur de robot doit être considéré comme faisant partie intégrante d'un système complet.
La fiabilité de la connexion à long terme dépend de tous les éléments suivants :
- sélection correcte de la tension et du courant ;
- structures de contact et de câblage appropriées pour CAN et Ethernet ;
- rétention mécanique positive ;
- étanchéité environnementale complète ;
- blindage continu et mise à la terre intentionnelle ;
- support de câble et décharge de traction ;
- mesures de prévention des erreurs ;
- fixation et retrait corrects ;
- Assemblage et inspection répétables.
La série MOCO F offre une plateforme technique compatible avec le verrouillage push-pull, les configurations étanches, le détrompage à demi-coque et le blindage. La configuration finale doit toutefois être choisie en fonction de la fonction du port, de la référence exacte, du câble, de l'environnement et du plan de vérification.
Foire aux questions
Le RBQ10 utilise-t-il un connecteur MOCO ?
Oui. Le manuel de maintenance en ligne de Rainbow Robotics indique explicitement que le connecteur d'interface RBQ10 utilise un connecteur étanche MOCO série F.
Tous les ports externes RBQ sont-ils des connecteurs MOCO ?
Les sources publiques ne le confirment pas. La page relative aux ports externes décrit les fonctions et le brochage, mais n'identifie pas le fabricant de chaque connecteur.
Quel numéro de pièce de la série F est utilisé ?
Les pages publiques de Rainbow Robotics ne mentionnent ni la référence exacte, ni la taille du boîtier, ni la configuration des inserts. Ces informations ne doivent pas être déduites de l'apparence ou du nombre de broches.
Le connecteur RBQ10 spécifique est-il confirmé comme étant IP68 ?
La page Rainbow Robotics mentionne un connecteur étanche de la série F, mais n'indique ni sa référence exacte ni son indice de protection. MOCO propose des configurations de la série F conformes à la norme IP68 ; l'indice de protection d'un assemblage spécifique doit être vérifié à partir de sa documentation et en fonction des conditions de connexion.
Pourquoi ne faut-il pas tirer sur le câble lors de son retrait ?
Tirer sur le câble peut endommager la pince arrière, la terminaison du blindage, les conducteurs et les contacts. Le manuel de Rainbow Robotics recommande de tenir la poignée du connecteur pour le retirer en toute sécurité.
L'alimentation et le CAN peuvent-ils partager un seul connecteur circulaire ?
Oui, à condition que la conception prenne en compte le courant, l'élévation de température, le chemin de retour, l'intégrité des paires CAN, le blindage, la mise à la terre et le bruit de commutation de puissance.
Un câble Ethernet de 100 Mbps peut-il être directement mis à niveau vers un réseau Gigabit Ethernet ?
Pas nécessairement. L'Ethernet Gigabit nécessite généralement quatre paires différentielles contrôlées et un contrôle plus strict du mappage des paires, de l'impédance, de la diaphonie, du déphasage et de la terminaison.
Un connecteur métallique garantit-il de bonnes performances CEM ?
Non. Le blindage du câble, la terminaison arrière, le contact du boîtier, la connexion au châssis et la stratégie de mise à la terre doivent former un chemin continu à faible impédance.
Sources et attribution
- Rainbow Robotics — Fixation/Détachement du connecteurCe document confirme l'utilisation du connecteur étanche MOCO série F et fournit des instructions de manipulation. Aucune date de publication n'est indiquée.
- Rainbow Robotics — Informations sur les ports externesCe document décrit la configuration des deux panneaux, les fonctions des ports, l'affectation des broches et les informations électriques. Il n'attribue pas systématiquement chaque port au fabricant.
- Connecteurs MOCO — Téléchargement du catalogueFournit la fiche produit actuelle du catalogue de la série F et la description de la plateforme produit.
Les valeurs techniques mentionnées dans cet article proviennent des sources publiques citées. Les capacités de la plateforme produit doivent être vérifiées par rapport aux spécifications actuelles de la référence exacte sélectionnée.
Concevoir l'interface comme un système complet
Pour une interface d'alimentation robotique, CAN, Ethernet ou à signaux mixtes, définissez la charge électrique, le débit du signal, le câble, l'environnement, les conditions d'accouplement et le plan de test avant de sélectionner la configuration du connecteur.
