


चौपाया रोबोटों को चलते, मुड़ते, चढ़ते और झटके सहते समय बिजली और डेटा कनेक्शन को स्थिर बनाए रखना आवश्यक है। उनके बाहरी केबल प्लेटफॉर्म के साथ हिलते हैं और बारिश, धूल, आकस्मिक खिंचाव और बार-बार रखरखाव के संपर्क में भी आ सकते हैं।
साथ ही, एक रोबोट को कैमरे, लिडार यूनिट, जीएनएसएस रिसीवर, संचार मॉड्यूल और मिशन-विशिष्ट पेलोड को कनेक्ट करने की आवश्यकता हो सकती है। इसलिए इसके बाहरी इंटरफेस को केवल विद्युत निरंतरता प्रदान करने से कहीं अधिक कार्य करना चाहिए। उन्हें यांत्रिक स्थिरता, पर्यावरण संरक्षण, सिग्नल अखंडता, त्रुटि निवारण और व्यावहारिक फील्ड सेवा का समर्थन करना चाहिए।
रेनबो रोबोटिक्स द्वारा जारी सार्वजनिक तकनीकी दस्तावेज़ एक उपयोगी व्यावहारिक संदर्भ प्रदान करता है। इसके रखरखाव मैनुअल में कहा गया है किRBQ10 इंटरफ़ेस MOCO F सीरीज़ के वाटरप्रूफ कनेक्टर का उपयोग करता है।यह लेख अभिरक्षित अनुप्रयोग तथ्य को इंजीनियरिंग विश्लेषण में उपयोग की जाने वाली सामान्य इंटरफ़ेस जानकारी और कनेक्टर-प्लेटफ़ॉर्म क्षमताओं से अलग करता है।
1. MOCO F सीरीज के उपयोग का दस्तावेजीकरण
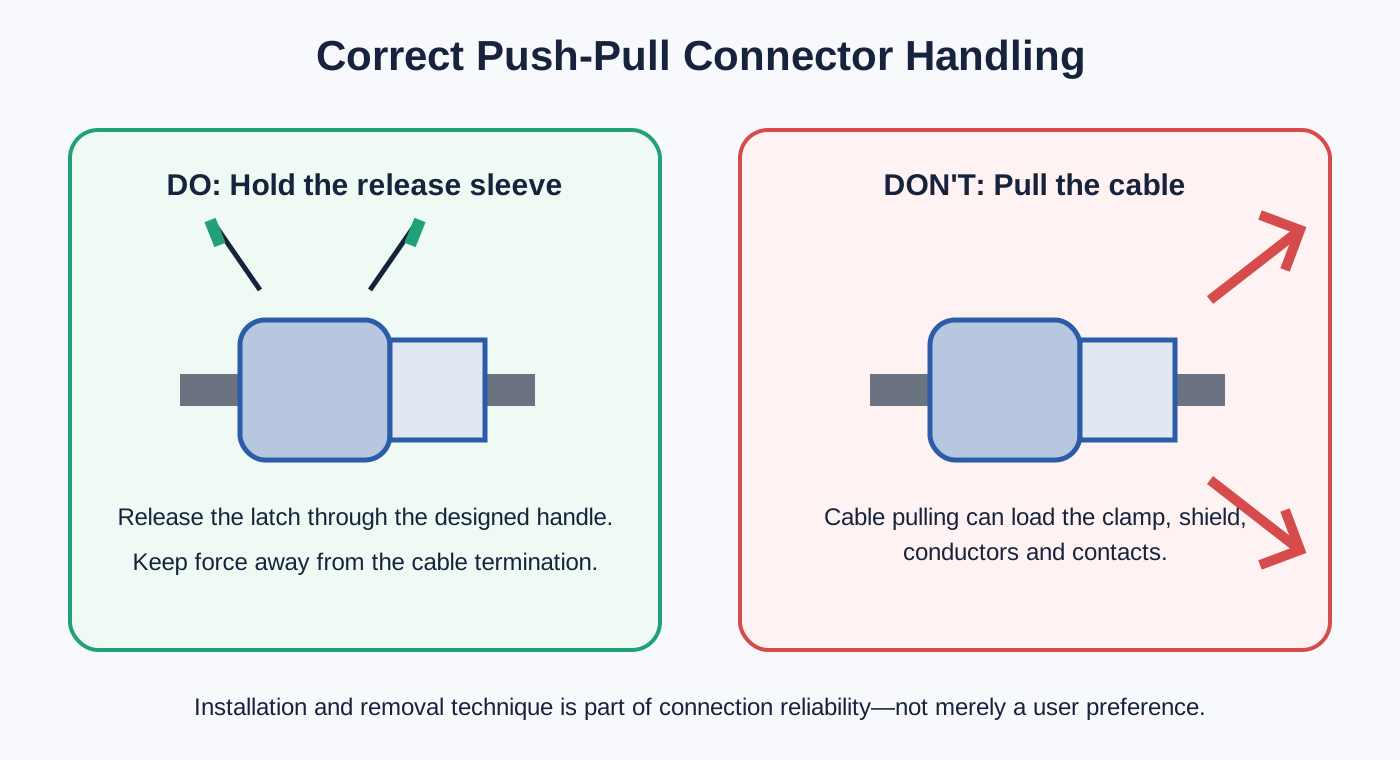
रेनबो रोबोटिक्स'कनेक्टर अटैचमेंट/डिटैचमेंटइस पृष्ठ पर बताया गया है कि RBQ10 इंटरफ़ेस कनेक्टर में MOCO F सीरीज़ का वाटरप्रूफ कनेक्टर इस्तेमाल किया गया है। साथ ही, यह भी बताया गया है कि एक बार कनेक्ट होने के बाद, कनेक्टर कंपन या तार खींचने से नहीं निकलता है। इसे सुरक्षित रूप से निकालने के लिए, ऑपरेटर को कनेक्टर के हैंडल को पकड़ना चाहिए, न कि उस क्षेत्र के बाहर केबल पर बल लगाना चाहिए।
मैनुअल में उपयोगकर्ता को लाल निशानों को संरेखित करने, कनेक्टर हैंडल को तब तक दबाने का निर्देश दिया गया है जब तक कि जुड़ाव पूरी तरह से न हो जाए, और फिर कनेक्शन की पुष्टि करने के लिए कहा गया है।
ये निर्देश मोबाइल रोबोट इंटरफेस के लिए दो मूलभूत आवश्यकताओं को प्रकट करते हैं:
- रोबोट की गति और केबल में किसी भी तरह की गड़बड़ी के दौरान जुड़ा हुआ कनेक्शन यांत्रिक रूप से स्थिर रहना चाहिए।
- रखरखाव बल को केबल टर्मिनेशन के माध्यम से नहीं, बल्कि डिज़ाइन किए गए रिलीज़ तंत्र के माध्यम से लगाया जाना चाहिए।
ऑनलाइन पेज पर प्रकाशन तिथि नहीं दी गई है। इसके वर्तमान फुटर में © 2026 रेनबो रोबोटिक्स लिखा है, इसलिए इसे दिनांकित घोषणा के बजाय वर्तमान ऑनलाइन मैनुअल सामग्री कहना अधिक सटीक होगा।
2. हटाने की तकनीक क्यों मायने रखती है?
पुश-पुल सेल्फ-लैचिंग कनेक्टर में, सही तरह से जुड़ने के बाद प्लग एक मैकेनिकल लॉक बना लेता है। केबल पर सामान्य अक्षीय भार को लॉक खुलने का संकेत नहीं समझना चाहिए। लॉकिंग तंत्र को खोलने के लिए, निर्दिष्ट हैंडल या रिलीज़ स्लीव को संचालित करके इसे हटाया जाता है।
यह परिचालन स्थितियों को रखरखाव कार्यों से अलग करता है:
- संचालन के दौरान, कंपन और केबल की हलचल के कारण अनजाने में कनेक्टर नहीं निकलना चाहिए।
- सर्विस के दौरान, ऑपरेटर कनेक्टर को कई बार घुमाए बिना जानबूझकर उसे अनलॉक कर सकता है।
- जब कोई केबल गलती से खींची जाती है, तो उसका सिरा रिलीज तंत्र के रूप में काम करने के लिए नहीं बनाया गया है।
केबल को सीधे खींचने से बल रियर कॉलेट, जैकेट, शील्ड टर्मिनेशन, सोल्डर जॉइंट या क्रिम्प, कंडक्टर और आंतरिक इंसुलेटर पर स्थानांतरित हो सकता है। यह क्षति तुरंत ओपन सर्किट के रूप में प्रकट नहीं हो सकती है। इसके बजाय, इससे संपर्क प्रतिरोध में वृद्धि, संचार में रुकावट, शील्डिंग में कमी या सीलिंग प्रदर्शन में गिरावट हो सकती है।
इसीलिए, रखरखाव मैनुअल में दिए गए निर्देश केवल उपयोगकर्ता की मामूली पसंद नहीं हैं। यह संपूर्ण इंटरफ़ेस की विश्वसनीयता रणनीति का एक अभिन्न अंग है।
3. चौपाया रोबोट इंटरफेस की मांग क्यों बढ़ रही है?
गतिशील यांत्रिक भार
एक चौपाया प्राणी बार-बार गति बढ़ाता है, रुकता है, मुड़ता है, अपने पैर उठाता है और ज़मीन पर रखता है। इंटरफ़ेस को बदलते भार को सहन करना होगा, साथ ही केबल को इस तरह से सुरक्षित रखना होगा कि उसका वजन और गति लगातार टर्मिनल पर दबाव न डालें।
मॉड्यूल में बार-बार बदलाव
मिशन के अनुसार पेलोड और सेंसर लगाए या बदले जा सकते हैं। इंटरफ़ेस को सटीक लॉकिंग या कनेक्शन सत्यापन में कोई समझौता किए बिना त्वरित रखरखाव की सुविधा प्रदान करनी चाहिए।
जल और प्रदूषण
बाहरी और औद्योगिक वातावरण में इंटरफेस नमी, धूल और गंदगी के संपर्क में आ सकते हैं। सीलिंग केवल कनेक्टर के नाम पर निर्भर नहीं करती, बल्कि जुड़े हुए केबल के जोड़े, केबल के व्यास, पीछे के हार्डवेयर, पैनल माउंटिंग और सुरक्षात्मक कैप पर भी निर्भर करती है।
मिश्रित विद्युत कार्य
बैटरी पावर, सहायक पावर, CAN और ईथरनेट के लिए अलग-अलग करंट, ग्राउंडिंग, शील्डिंग और सिग्नल-इंटीग्रिटी की आवश्यकताएं होती हैं, भले ही वे समान गोलाकार आवरण का उपयोग करते हों।
4. सार्वजनिक RBQ इंटरफ़ेस आर्किटेक्चर क्या दर्शाता है?
रेनबो रोबोटिक्स'बाह्य पोर्ट जानकारीपृष्ठ दस्तावेज़ दो पैनल लेआउट दिखाता है। एक स्पष्ट अंतर दो USB-C पोर्ट के नामकरण में है: संस्करण 1 उपयोग करता हैVISIONऔरMOTIONजबकि संस्करण 2 उपयोग करता हैU-PCऔरR-PC.
दोनों संस्करणों में बिजली आपूर्ति, संयुक्त बिजली और संचार कार्य, आपातकालीन स्टॉप कनेक्टिविटी और कंप्यूटर तक सीधी पहुंच शामिल हैं। इस विश्लेषण से संबंधित दस्तावेजी विशिष्टताओं का सारांश नीचे दिया गया है।
| इंटरफ़ेस | सार्वजनिक रूप से प्रलेखित फ़ंक्शन | इंजीनियरिंग फोकस |
|---|---|---|
| POWER | VCC और GND; 42.0–58.4 V बैटरी पावर; अधिकतम 5 A. | वर्तमान क्षमता, संपर्क प्रतिरोध, तापमान वृद्धि, वोल्टेज में गिरावट, ध्रुवीयता और लाइव-मेटिंग नीति। |
| PWR-CAN / PWR/CAN | VCC, GND, CAN हाई और CAN लो; 42.0–58.4 V बैटरी पावर; अधिकतम 10 A; CAN रोबोट कंप्यूटर से जुड़ा हुआ है। | पावर रिटर्न, सीएएन पेयर इंटीग्रिटी, आइसोलेशन, शील्डिंग, ग्राउंडिंग और स्विचिंग नॉइज़। |
| 12V-LAN, संस्करण 1 | 12 वोल्ट, अधिकतम 2 ए, साथ ही दो ईथरनेट पेयर; 100 एमबीपीएस पर फास्ट ईथरनेट। | दो-जोड़ी मैपिंग, ट्विस्ट संरक्षण, शील्ड निरंतरता और पावर-टू-सिग्नल कपलिंग। |
| 12V/LAN, संस्करण 2 | चार गीगाबिट ईथरनेट पेयर, जीएनडी, +12 वोल्ट और दो रिजर्व पोजीशन के साथ 12-संपर्क इंटरफ़ेस; कैमरा-पावर नोट 2-3 ए। | चार-जोड़ी ज्यामिति, प्रतिबाधा, क्रॉसस्टॉक, जोड़ी तिरछापन, समाप्ति गुणवत्ता और चैनल परीक्षण। |
5. पावर: दो-संपर्क पोर्ट का डिज़ाइन सरल नहीं होता।
पब्लिक पावर इंटरफेस में VCC और GND पोर्ट होते हैं और यह 42.0–58.4 V की बैटरी सप्लाई को वहन करता है, जिसकी अधिकतम धारा 5 A बताई गई है। हालांकि पिनों की संख्या कम है, लेकिन डिजाइन से जुड़े प्रश्न काफी महत्वपूर्ण हैं।
एक इंजीनियर को निम्नलिखित बातों की पुष्टि करनी चाहिए:
- कार्यशील और अधिकतम वोल्टेज;
- सतत और क्षणिक धारा;
- संपर्क प्रतिरोध और अनुमेय तापमान वृद्धि;
- कंडक्टर का अनुप्रस्थ काट और केबल वोल्टेज में गिरावट;
- तापमान में कमी और संलग्नक की स्थितियाँ;
- रिसाव, निकासी और इन्सुलेशन संबंधी आवश्यकताएं;
- क्या सक्रिय अवस्था में इंटरफेस जुड़ा हुआ या अलग-अलग हो सकता है;
- ध्रुवीयता संरक्षण और कुंजी निर्धारण;
- रियर स्ट्रेन रिलीफ और केबल सपोर्ट।
किसी एक प्रयोगशाला स्थिति में मापी गई संपर्क रेटिंग गर्म वातावरण में या जब कई संपर्क एक साथ करंट प्रवाहित कर रहे हों, तब स्वतः मान्य नहीं रहती। रेटिंग की व्याख्या इंसर्ट, केबल और परिचालन वातावरण के अनुसार ही की जानी चाहिए।
यदि बाहरी लोड में उच्च इनरश करंट है, तो कनेक्टर से अनियंत्रित पावर स्विच के रूप में कार्य करने की अपेक्षा नहीं की जानी चाहिए। सिस्टम पावर अनुक्रम और रखरखाव प्रक्रिया को तदनुसार परिभाषित किया जाना चाहिए।
6. PWR-CAN: पावर और कंट्रोल डेटा का संयोजन
प्रलेखित PWR-CAN इंटरफ़ेस बैटरी सप्लाई को CAN हाई और CAN लो के साथ जोड़ता है। यह व्यवस्था बाहरी मॉड्यूल के लिए आवश्यक पैनल ओपनिंग और केबलों की संख्या को कम कर सकती है, लेकिन यह केवल चार-तार वाली वायरिंग प्रक्रिया नहीं है।
CAN डिफरेंशियल पेयर को संरक्षित करें
चैनल के ज़्यादा से ज़्यादा हिस्से में CAN हाई और CAN लो को ट्विस्टेड पेयर ही रखना चाहिए। कनेक्टर के पास ज़्यादा अनट्विस्ट करने से कॉमन-मोड संवेदनशीलता बढ़ सकती है और इम्पीडेंस असंतुलन पैदा हो सकता है। एक सामान्य हाई-स्पीड CAN नेटवर्क में लगभग 120 ओम कैरेक्टरिस्टिक इम्पीडेंस वाली केबल का उपयोग होता है और बस के दोनों सिरों पर टर्मिनेशन होता है।
कनेक्टर स्वयं बस टर्मिनेटर नहीं है, लेकिन संपर्क असाइनमेंट, पेयर सेपरेशन और रियर टर्मिनेशन सभी चैनल को प्रभावित करते हैं।
पावर-रिटर्न पथ को नियंत्रित करें
10 A का पावर सर्किट रिटर्न पाथ में वोल्टेज ड्रॉप और स्विचिंग नॉइज़ उत्पन्न कर सकता है। यदि कम्युनिकेशन रेफरेंस और पावर रिटर्न को परिभाषित ग्राउंडिंग रणनीति के बिना नियंत्रित किया जाता है, तो पावर नॉइज़ ट्रांसीवर को प्रभावित कर सकता है।
अतः डिजाइन समीक्षा में निम्नलिखित बातों पर ध्यान दिया जाना चाहिए:
- क्या सीएएन ट्रांसीवर पृथक है;
- क्या सिग्नल ग्राउंड और पावर ग्राउंड कॉमन हैं?
- जहां केबल शील्ड समाप्त होती है;
- क्या कनेक्टेड डिवाइस ग्राउंड-पोटेंशियल डिफरेंस उत्पन्न कर सकते हैं?
- पावर-स्विचिंग ट्रांजिएंट्स को कैसे नियंत्रित किया जाता है;
- इंसर्ट के भीतर पावर और सिग्नल संपर्कों की व्यवस्था कैसे की जाती है।
7. 100 एमबीपीएस और गीगाबिट ईथरनेट के लिए अलग-अलग सोच की आवश्यकता होती है।
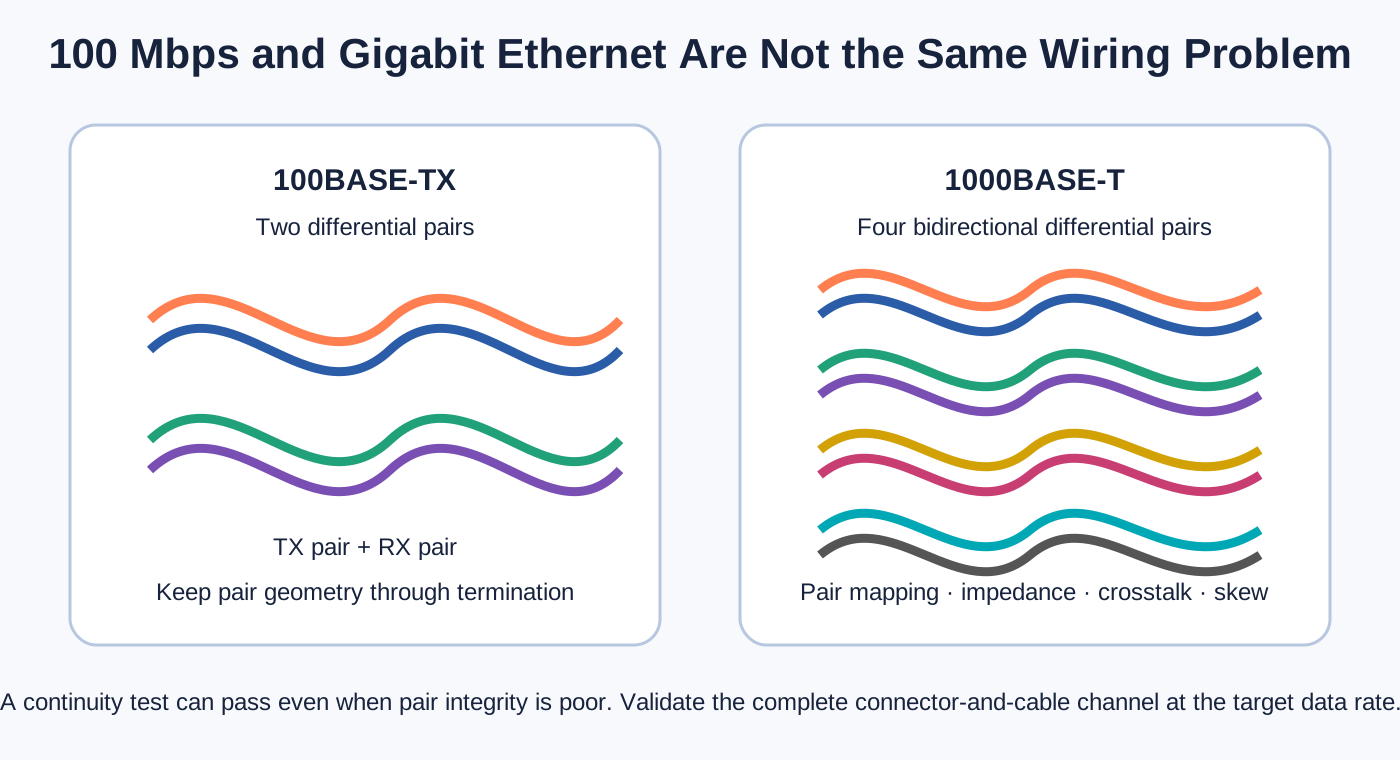
पहले सार्वजनिक पैनल संस्करण में दो ईथरनेट पेयर और 100 एमबीपीएस फास्ट ईथरनेट के साथ 12V-LAN इंटरफेस का उपयोग किया गया है। दूसरे संस्करण में चार गीगाबिट ईथरनेट पेयर के साथ 12-संपर्क 12V/LAN इंटरफेस का उपयोग किया गया है।
यह सिर्फ पिन की संख्या में बदलाव से कहीं अधिक है।
100BASE-TX
100BASE-TX आमतौर पर दो डिफरेंशियल पेयर का उपयोग करता है: एक ट्रांसमिट पेयर और एक रिसीव पेयर। इन पेयर को 12V पावर के साथ संयोजित करके एक पेरिफेरल के लिए कॉम्पैक्ट सिंगल-केबल इंटरफ़ेस बनाया जा सकता है। केबल असेंबली में अभी भी नियंत्रित पेयर मैपिंग, कनेक्टर पर सीमित अनट्विस्ट, पावर कंडक्टर से पर्याप्त दूरी और आवश्यकतानुसार निरंतर शील्डिंग की आवश्यकता होती है।
1000BASE-T
1000BASE-T आमतौर पर द्विदिशात्मक संचरण के लिए चारों डिफरेंशियल पेयर का उपयोग करता है। अधिक संपर्कों की आवश्यकता के अलावा, यह पेयर ज्यामिति, प्रतिबाधा, निकट-छोर और दूर-छोर क्रॉसस्टॉक, पेयर-टू-पेयर विलंब और टर्मिनेशन स्थिरता पर अधिक जोर देता है।
एक केबल साधारण कंटिन्यूटी टेस्ट पास कर सकती है, लेकिन फिर भी स्थिर गीगाबिट लिंक प्रदान करने में विफल हो सकती है। गलत पेयर मैपिंग, अत्यधिक अनट्विस्ट, खराब शील्ड टर्मिनेशन या यांत्रिक विकृति लिंक-रेट में गिरावट, पैकेट हानि या रुक-रुक कर संचालन का कारण बन सकती है।
गीगाबिट असेंबली के लिए, परियोजना के जोखिम के आधार पर, सत्यापन में चैनल विश्लेषण, लिंक नेगोशिएशन जांच, ट्रैफिक परीक्षण या बिट-त्रुटि परीक्षण शामिल हो सकते हैं।
8. MOCO F सीरीज़ इस प्रकार की समस्या के लिए उपयुक्त क्यों है?
MOCO का सार्वजनिककैटलॉग डाउनलोड पेजMOCO की F सीरीज़ को 2 से 27 संपर्कों, IP68 रेटिंग और कंपन-प्रतिरोधी स्थिति निर्धारण क्षमता वाले आउटडोर हाफ-शेल-कीड कनेक्टर प्लेटफॉर्म के रूप में वर्णित किया गया है। MOCO की F सीरीज़ उत्पाद जानकारी में पुश-पुल सेल्फ-लैचिंग, मल्टीपोल कॉन्फ़िगरेशन और 360-डिग्री स्क्रीनिंग की भी जानकारी दी गई है।
पुश-पुल सेल्फ-लैचिंग
पुश-पुल लैच मजबूत जुड़ाव प्रदान करता है, साथ ही कनेक्टर हैंडल के माध्यम से इच्छानुसार रिलीज की सुविधा भी देता है। यह उन बाहरी मॉड्यूल के लिए उपयुक्त है जिन्हें नियमित रूप से स्थापित या प्रतिस्थापित करने की आवश्यकता होती है।
हालांकि, "पुश-पुल" या "कंपन प्रतिरोधी" जैसे शब्दों को किसी निश्चित परियोजना आवश्यकता के विकल्प के रूप में नहीं माना जाना चाहिए। यदि किसी अनुप्रयोग के लिए विशिष्ट कंपन स्पेक्ट्रम, त्वरण, अवधि या व्यवधान सीमा की आवश्यकता है, तो कनेक्टर और केबल असेंबली की सटीक जांच उन शर्तों के अनुसार की जानी चाहिए।
हाफ-शेल कीइंग
हाफ-शेल कीइंग प्लग और रिसेप्टेकल को सही दिशा में लगाने में मदद करती है। कई समान इंटरफेस वाले पैनल पर, यह गलत तरीके से जुड़ने के जोखिम को कम करती है। त्रुटि की पूर्ण रोकथाम के लिए विभिन्न इंसर्ट पैटर्न, शेल आकार, मैकेनिकल कोडिंग, रंग और टिकाऊ पैनल लेबल की भी आवश्यकता हो सकती है।
जलरोधी विन्यास
एफ सीरीज प्लेटफॉर्म आईपी68 कॉन्फ़िगरेशन प्रदान कर सकता है, लेकिन तकनीकी रूप से सटीक कथन यह है:
यह मान लेना गलत होगा कि एफ सीरीज का हर वेरिएंट, हर अनमेटेड स्थिति या हर केबल व्यास समान सुरक्षा प्रदान करता है।
केबल का व्यास और पीछे की सीलिंग
MOCO की आंतरिक प्रशिक्षण सामग्री वाटरप्रूफ और नॉन-वाटरप्रूफ F सीरीज रियर स्ट्रक्चर में अंतर बताती है और शील्ड कम्प्रेशन और सीलिंग से संबंधित अतिरिक्त घटकों का उल्लेख करती है। इसमें विभिन्न शेल साइज़ के लिए केबल व्यास की रेंज भी दी गई है।
यह एक महत्वपूर्ण इंजीनियरिंग नियम को पुष्ट करता है: कनेक्टर और केबल का चयन एक साथ किया जाना चाहिए। बहुत छोटा केबल रिटेंशन और सीलिंग के लिए पर्याप्त रूप से संपीड़ित नहीं हो सकता है; बहुत बड़ा केबल सही रियर असेंबली में बाधा डाल सकता है या सीलिंग सिस्टम को नुकसान पहुंचा सकता है।
360-डिग्री परिरक्षण
एक धातु कनेक्टर परिधीय परिरक्षण पथ प्रदान कर सकता है, लेकिन कनेक्टर ईएमसी श्रृंखला में केवल एक तत्व है। प्रभावी परिरक्षण केबल की बुनाई या पन्नी, रियर टर्मिनेशन, प्लग-टू-रिसेप्टेकल शेल संपर्क, रिसेप्टेकल-टू-चेसिस कनेक्शन और सिस्टम ग्राउंडिंग रणनीति पर भी निर्भर करता है।
यदि संपूर्ण केबल शील्ड को एक लंबे, पतले ड्रेन-वायर कनेक्शन में बदल दिया जाए, तो उच्च-आवृत्ति परिरक्षण क्षमता कम हो सकती है। CAN और विशेष रूप से गीगाबिट ईथरनेट के लिए, कनेक्टर, केबल और टर्मिनेशन को एक ही चैनल के रूप में मूल्यांकित किया जाना चाहिए।
9. आईपी68: वे प्रश्न जिनका उत्तर देना आवश्यक है
IP68 को अक्सर "पूरी तरह से जलरोधक" के रूप में संक्षिप्त किया जाता है, लेकिन यह शब्द खरीद या इंजीनियरिंग के लिए पर्याप्त रूप से सटीक नहीं है। किसी भी IP दावे को स्वीकार करने से पहले, पुष्टि करें:
- क्या प्लग और सॉकेट के आपस में जुड़े होने पर भी रेटिंग लागू होती है?
- पानी की गहराई और उसे कितने समय तक रखा गया था?
- क्या केबल का कोई निर्दिष्ट व्यास आवश्यक था?
- क्या रियर टर्मिनेशन के लिए गैस्केट, शील्ड-कंप्रेशन हार्डवेयर या पॉटिंग की आवश्यकता होती है?
- क्या पैनल रिसेप्टेकल को इंस्टॉलेशन सील की आवश्यकता होती है?
- क्या अप्रयुक्त पात्र को सुरक्षात्मक ढक्कन की आवश्यकता होती है?
- क्या अलग-अलग प्रकार के पात्रों की रेटिंग अलग-अलग होती है?
- क्या बार-बार संभोग चक्रों के बाद सील का निरीक्षण करना आवश्यक है?
- क्या इस परियोजना के लिए नमक छिड़काव, थर्मल-साइक्लिंग या दबाव-परिवर्तन सत्यापन की भी आवश्यकता है?
अंतिम पर्यावरणीय परिणाम संपूर्ण स्थापित इंटरफ़ेस से संबंधित है, न कि केवल एक श्रृंखला के नाम से।
10. व्यावहारिक कनेक्टर चयन चेकलिस्ट
11. इस दस्तावेजी अनुप्रयोग से क्या सीख मिलती है
रेनबो रोबोटिक्स के रखरखाव दस्तावेज़ RBQ10 इंटरफ़ेस पर MOCO F सीरीज़ के वास्तविक उपयोग की पुष्टि करते हैं। इससे भी महत्वपूर्ण बात यह है कि व्यापक सार्वजनिक इंटरफ़ेस दस्तावेज़ यह दर्शाता है कि रोबोट कनेक्टर को एक संपूर्ण प्रणाली के हिस्से के रूप में क्यों माना जाना चाहिए।
दीर्घकालिक कनेक्शन की विश्वसनीयता निम्नलिखित सभी कारकों पर निर्भर करती है:
- सही वोल्टेज और करंट का चयन;
- CAN और ईथरनेट के लिए उपयुक्त संपर्क और केबल संरचनाएं;
- सकारात्मक यांत्रिक प्रतिधारण;
- पूर्ण पर्यावरणीय सीलिंग;
- निरंतर परिरक्षण और जानबूझकर ग्राउंडिंग;
- केबल सपोर्ट और तनाव से राहत;
- त्रुटि निवारण उपाय;
- सही ढंग से लगाना और हटाना;
- पुनरावर्ती संयोजन और निरीक्षण।
MOCO F सीरीज़ एक ऐसा तकनीकी प्लेटफॉर्म प्रदान करती है जो पुश-पुल लैचिंग, वाटरप्रूफ कॉन्फ़िगरेशन, हाफ-शेल कीइंग और शील्डिंग को सपोर्ट कर सकता है। अंतिम कॉन्फ़िगरेशन का चयन वास्तविक पोर्ट फ़ंक्शन, सटीक पार्ट नंबर, केबल, वातावरण और सत्यापन योजना के आधार पर किया जाना चाहिए।
अक्सर पूछे जाने वाले प्रश्नों
क्या RBQ10 में MOCO कनेक्टर का उपयोग होता है?
जी हां। रेनबो रोबोटिक्स के ऑनलाइन रखरखाव मैनुअल में स्पष्ट रूप से कहा गया है कि RBQ10 इंटरफ़ेस कनेक्टर MOCO F सीरीज के वाटरप्रूफ कनेक्टर का उपयोग करता है।
क्या RBQ के सभी बाहरी पोर्ट MOCO कनेक्टर हैं?
सार्वजनिक स्रोतों से यह बात साबित नहीं होती। बाहरी पोर्ट पृष्ठ में कार्यों और पिन असाइनमेंट का विवरण है, लेकिन इसमें प्रत्येक कनेक्टर के निर्माता की पहचान नहीं बताई गई है।
एफ सीरीज का कौन सा पार्ट नंबर इस्तेमाल किया जाता है?
रेनबो रोबोटिक्स के सार्वजनिक पृष्ठों पर सटीक पार्ट नंबर, शेल साइज़ या इंसर्ट कॉन्फ़िगरेशन का खुलासा नहीं किया गया है। इसे दिखावट या पिन की संख्या से नहीं समझा जाना चाहिए।
क्या विशिष्ट RBQ10 कनेक्टर IP68 प्रमाणित है?
रेनबो रोबोटिक्स के उपलब्ध पेज पर एफ सीरीज के वाटरप्रूफ कनेक्टर की जानकारी दी गई है, लेकिन सटीक पार्ट नंबर और रेटिंग प्रकाशित नहीं की गई है। MOCO IP68 एफ सीरीज कॉन्फ़िगरेशन प्रदान करता है; किसी विशिष्ट असेंबली की रेटिंग की पुष्टि उसके पार्ट नंबर दस्तावेज़ और संयोजन स्थितियों से की जानी चाहिए।
केबल को निकालते समय उसे खींचना क्यों नहीं चाहिए?
केबल को खींचने से रियर क्लैंप, शील्ड टर्मिनेशन, कंडक्टर और कॉन्टैक्ट्स पर भार पड़ सकता है। रेनबो रोबोटिक्स मैनुअल में सुरक्षित रूप से निकालने के लिए कनेक्टर हैंडल को पकड़ने का निर्देश दिया गया है।
क्या पावर और कैन एक ही गोलाकार कनेक्टर को साझा कर सकते हैं?
हां, बशर्ते डिजाइन में करंट, तापमान वृद्धि, रिटर्न पाथ, सीएएन पेयर की अखंडता, शील्डिंग, ग्राउंडिंग और पावर-स्विचिंग नॉइज़ जैसी समस्याओं का समाधान किया गया हो।
क्या 100 एमबीपीएस केबल असेंबली को सीधे गीगाबिट ईथरनेट में अपग्रेड किया जा सकता है?
जरूरी नहीं। गीगाबिट ईथरनेट में आमतौर पर चार नियंत्रित डिफरेंशियल पेयर और पेयर मैपिंग, इंपीडेंस, क्रॉसस्टॉक, स्क्यू और टर्मिनेशन पर सख्त नियंत्रण की आवश्यकता होती है।
क्या धातु का कनेक्टर बेहतर ईएमसी प्रदर्शन की गारंटी देता है?
नहीं। केबल शील्ड, रियर टर्मिनेशन, शेल कॉन्टैक्ट, चेसिस कनेक्शन और ग्राउंडिंग रणनीति को एक सतत कम-प्रतिबाधा पथ बनाना चाहिए।
स्रोत और श्रेय
- रेनबो रोबोटिक्स — कनेक्टर अटैचमेंट/डिटैचमेंटयह पृष्ठ MOCO F सीरीज के वाटरप्रूफ कनेक्टर के उपयोग की पुष्टि करता है और इसके इस्तेमाल के निर्देश प्रदान करता है। इस पृष्ठ पर प्रकाशन तिथि नहीं दी गई है।
- रेनबो रोबोटिक्स — बाह्य पोर्ट जानकारीइसमें दो पैनल लेआउट, पोर्ट फ़ंक्शन, पिन असाइनमेंट और विद्युत संबंधी जानकारी का विवरण दिया गया है। यह प्रत्येक पोर्ट को MOCO से संबंधित नहीं बताता है।
- MOCO कनेक्टर्स — कैटलॉग डाउनलोड करेंयह एफ सीरीज की वर्तमान कैटलॉग प्रविष्टि और उत्पाद-प्लेटफॉर्म विवरण प्रदान करता है।
इस लेख में तकनीकी मान संबंधित सार्वजनिक स्रोतों से लिए गए हैं। उत्पाद-प्लेटफ़ॉर्म की क्षमताओं को चयनित सटीक पार्ट नंबर के लिए वर्तमान विनिर्देश के अनुसार सत्यापित किया जाना चाहिए।
इंटरफ़ेस को एक संपूर्ण प्रणाली के रूप में डिज़ाइन करें।
रोबोट पावर, सीएएन, ईथरनेट या मिक्स्ड-सिग्नल इंटरफेस के लिए, कनेक्टर कॉन्फ़िगरेशन का चयन करने से पहले विद्युत लोड, सिग्नल दर, केबल, वातावरण, मिलान की स्थिति और परीक्षण योजना को परिभाषित करें।
