


Os robôs quadrúpedes precisam manter as conexões de energia e dados estáveis enquanto a máquina caminha, gira, sobe e sofre impactos. Seus cabos externos se movem com a plataforma e também podem ficar expostos à chuva, poeira, puxões acidentais e manutenções frequentes.
Ao mesmo tempo, um robô pode precisar conectar câmeras, unidades LiDAR, receptores GNSS, módulos de comunicação e cargas úteis específicas para a missão. Suas interfaces externas, portanto, devem fazer mais do que simplesmente garantir a continuidade elétrica. Elas devem suportar fixação mecânica, proteção ambiental, integridade do sinal, prevenção de erros e facilidade de manutenção em campo.
A documentação técnica pública da Rainbow Robotics fornece uma referência útil no mundo real. Seu manual de manutenção afirma que...A interface RBQ10 utiliza um conector à prova d'água da série F da MOCO.Este artigo separa o fato confirmado da aplicação das informações gerais da interface e das capacidades da plataforma de conectores usadas na análise de engenharia.
1. Uso documentado da série F da MOCO
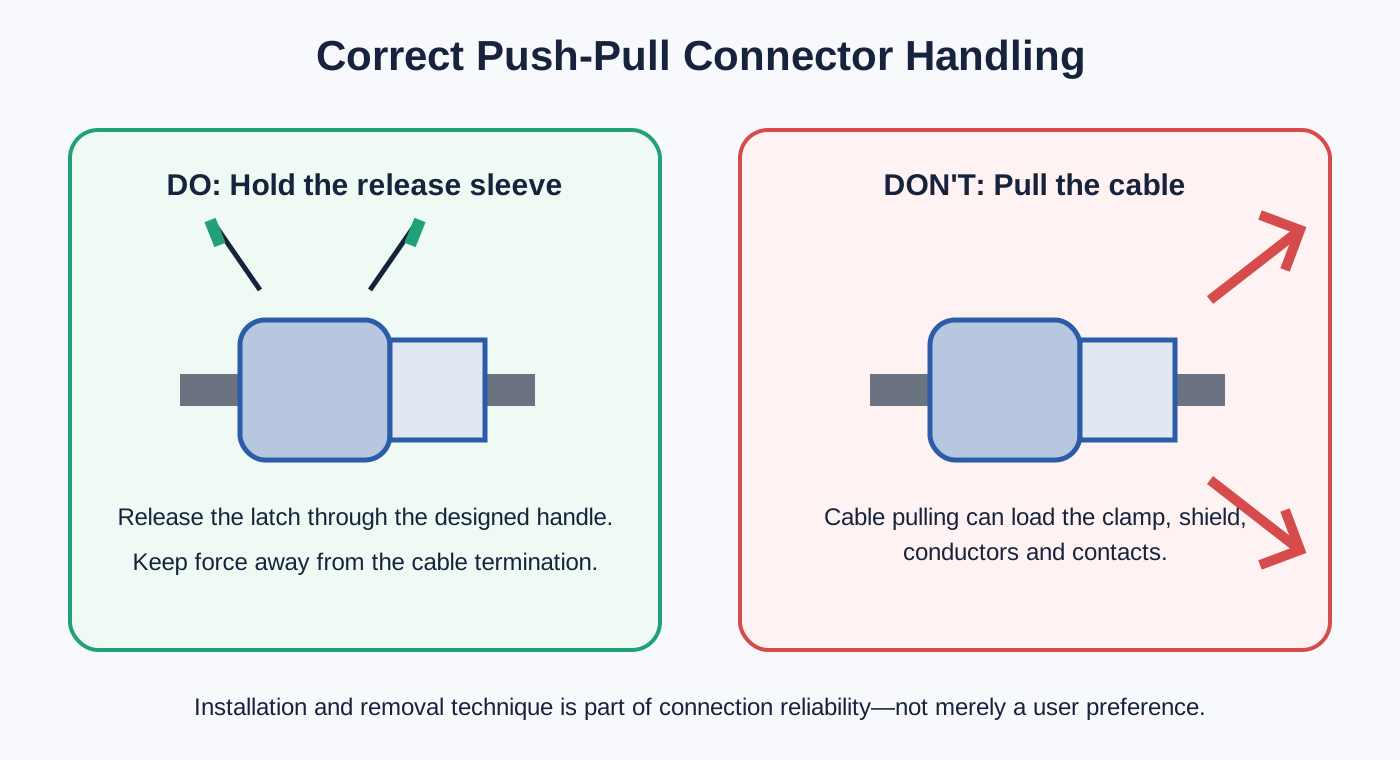
Robótica Arco-ÍrisConexão/Desconexão do ConectorA página indica que o conector de interface RBQ10 utiliza um conector à prova d'água da série F da MOCO. A mesma página explica que, uma vez encaixado, o conector não é liberado por vibração ou puxando o fio. Para removê-lo com segurança, o operador deve segurar a alça do conector em vez de aplicar força no cabo fora dessa área.
O manual também instrui o usuário a alinhar as marcas vermelhas, pressionar a alavanca do conector até que o encaixe esteja completo e, em seguida, verificar a conexão.
Estas instruções revelam dois requisitos fundamentais para uma interface de robô móvel:
- A conexão acoplada deve permanecer mecanicamente estável durante o movimento do robô e perturbações no cabo.
- A força de manutenção deve ser aplicada através do mecanismo de liberação projetado, e não através da terminação do cabo.
A página online não exibe uma data de publicação. Seu rodapé atual mostra © 2026 Rainbow Robotics, portanto, a descrição mais precisa é a de conteúdo atual do manual online, e não um anúncio datado.
2. Por que a técnica de remoção é importante
Em um conector de travamento automático push-pull, o plugue forma uma trava mecânica após o encaixe correto. Uma carga axial normal no cabo não deve ser interpretada como um comando de liberação. A remoção é realizada acionando a alavanca ou a luva de liberação designada para que o mecanismo de travamento se desengate.
Isso separa as condições de operação das ações de manutenção:
- Durante o funcionamento, vibrações e movimentos do cabo não devem soltar o conector involuntariamente.
- Durante a manutenção, o operador pode destravar o conector deliberadamente sem precisar girá-lo várias vezes.
- Quando um cabo é puxado acidentalmente, a terminação não foi projetada para servir como mecanismo de liberação.
Puxar o cabo diretamente pode transferir força para a pinça traseira, a capa, a terminação da blindagem, a junta de solda ou crimpagem, o condutor e o isolador interno. O dano pode não se manifestar imediatamente como um circuito aberto. Em vez disso, pode causar aumento da resistência de contato, comunicação intermitente, blindagem degradada ou desempenho de vedação reduzido.
Por essa razão, uma instrução de manuseio em um manual de manutenção não é uma mera preferência do usuário. Faz parte da estratégia de confiabilidade para toda a interface.
3. Por que as interfaces de robôs quadrúpedes são exigentes
Cargas mecânicas dinâmicas
Um quadrúpede acelera, para, gira, levanta e aterrissa repetidamente com as patas. A interface deve tolerar cargas variáveis enquanto o cabo está fixado, de modo que seu peso e movimento não atuem continuamente sobre a terminação.
Alterações frequentes nos módulos
As cargas úteis e os sensores podem ser instalados ou substituídos de acordo com a missão. A interface deve permitir manutenção rápida sem comprometer o travamento seguro ou a verificação da conexão.
Água e contaminação
Ambientes externos e industriais podem expor as interfaces à umidade, poeira e sujeira. A vedação depende do par de conectores, do diâmetro do cabo, dos componentes traseiros, da montagem no painel e das tampas de proteção — e não apenas da marca do conector.
funções elétricas mistas
Alimentação por bateria, alimentação auxiliar, CAN e Ethernet têm requisitos diferentes de corrente, aterramento, blindagem e integridade de sinal, mesmo quando utilizam invólucros circulares semelhantes.
4. O que a arquitetura da interface pública do RBQ mostra
Robótica Arco-ÍrisInformações da porta externaA página documenta dois layouts de painel. Uma distinção visível é a nomenclatura das duas portas USB-C: a versão 1 usaVISIONeMOTION, enquanto a versão 2 usaU-PCeR-PC.
Ambas as versões incluem alimentação elétrica, funções combinadas de alimentação e comunicação, conectividade para parada de emergência e acesso direto ao computador. As especificações documentadas relevantes para esta análise estão resumidas abaixo.
| Interface | Função documentada publicamente | Foco em engenharia |
|---|---|---|
| POWER | VCC e GND; alimentação da bateria de 42,0 a 58,4 V; máximo de 5 A. | Capacidade de corrente, resistência de contato, aumento de temperatura, queda de tensão, polaridade e política de acoplamento energizado. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN High e CAN Low; alimentação por bateria de 42,0 a 58,4 V; máximo de 10 A; conexão CAN com o computador do robô. | Retorno de energia, integridade do par CAN, isolamento, blindagem, aterramento e ruído de comutação. |
| 12V-LAN, versão 1 | 12 V, máximo 2 A, mais dois pares Ethernet; Fast Ethernet a 100 Mbps. | Mapeamento de dois pares, preservação da torção, continuidade da blindagem e acoplamento de energia ao sinal. |
| 12V/LAN, versão 2 | Interface de 12 contatos com quatro pares Gigabit Ethernet, GND, +12 V e duas posições de reserva; corrente de alimentação da câmera de 2 a 3 A. | Geometria de quatro pares, impedância, diafonia, assimetria de pares, qualidade de terminação e teste de canal. |
5. ENERGIA: uma porta de dois contatos não é um problema de projeto simples.
A interface POWER pública contém VCC e GND e suporta uma alimentação de bateria de 42,0 a 58,4 V com uma corrente máxima declarada de 5 A. Embora o número de pinos seja baixo, as questões de projeto são substanciais.
Um engenheiro deve verificar:
- Tensão de trabalho e tensão máxima;
- corrente contínua e transitória;
- resistência de contato e aumento de temperatura admissível;
- seção transversal do condutor e queda de tensão no cabo;
- Redução de potência devido à temperatura e condições do invólucro;
- Requisitos de distância de fuga, isolamento e distância de segurança;
- se a interface pode ser acoplada ou desacoplada enquanto energizada;
- Proteção contra polaridade e chaveamento;
- Alívio de tensão traseiro e suporte de cabos.
A capacidade de contato medida em uma condição de laboratório não permanece automaticamente válida em um ambiente quente ou quando vários contatos conduzem corrente simultaneamente. A capacidade de contato deve ser interpretada considerando o inserto, o cabo e o ambiente operacional específicos.
Se uma carga externa apresentar alta corrente de pico, não se deve esperar que o conector atue como uma chave de alimentação descontrolada. A sequência de alimentação do sistema e o procedimento de manutenção devem ser definidos de acordo.
6. PWR-CAN: combinando dados de energia e controle
A interface PWR-CAN documentada combina uma alimentação por bateria com CAN High e CAN Low. Essa configuração pode reduzir o número de aberturas no painel e cabos necessários para um módulo externo, mas não se trata simplesmente de uma fiação de quatro fios.
Preserve o par diferencial CAN
Os cabos CAN High e CAN Low devem permanecer em par trançado na maior extensão possível do canal. O destrançamento excessivo próximo ao conector pode aumentar a suscetibilidade a interferências de modo comum e criar uma descontinuidade de impedância. Uma rede CAN de alta velocidade típica utiliza cabos com impedância característica de aproximadamente 120 ohms e terminações em ambas as extremidades do barramento.
O conector em si não é o terminador do barramento, mas a atribuição de contatos, a separação de pares e a terminação traseira afetam o canal.
Controle o caminho de retorno de energia
Um circuito de alimentação de 10 A pode gerar queda de tensão e ruído de comutação no caminho de retorno. Se a referência de comunicação e o retorno de energia forem tratados sem uma estratégia de aterramento definida, o ruído de alimentação poderá afetar o transceptor.
A revisão do projeto deve, portanto, abordar:
- se o transceptor CAN está isolado;
- se o terra do sinal e o terra da alimentação são comuns;
- onde a blindagem do cabo é terminada;
- se os dispositivos conectados podem desenvolver uma diferença de potencial em relação ao terra;
- Como os transientes de comutação de energia são controlados;
- Como os contatos de energia e sinal estão dispostos dentro do inserto.
7. 100 Mbps e Gigabit Ethernet exigem abordagens diferentes.
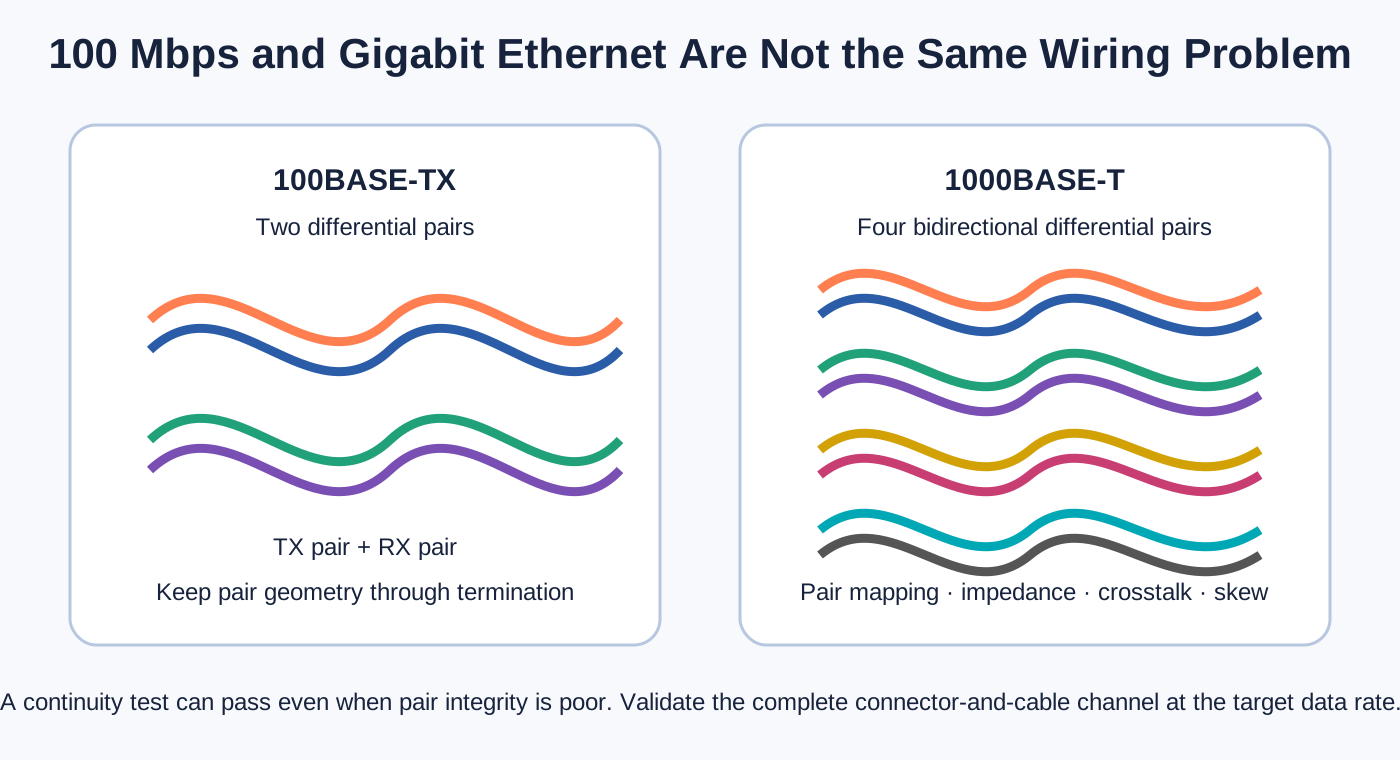
A primeira versão do painel público utiliza uma interface 12V-LAN com dois pares Ethernet e Fast Ethernet de 100 Mbps. A segunda utiliza uma interface 12V/LAN de 12 contatos com quatro pares Gigabit Ethernet.
Isso é mais do que uma simples mudança na quantidade de pinos.
100BASE-TX
O padrão 100BASE-TX geralmente utiliza dois pares diferenciais: um par de transmissão e um par de recepção. A combinação desses pares com alimentação de 12 V pode produzir uma interface compacta de cabo único para um periférico. O conjunto do cabo ainda precisa de mapeamento de pares controlado, destorção limitada no conector, separação adequada dos condutores de alimentação e blindagem contínua onde necessário.
1000BASE-T
O padrão 1000BASE-T geralmente utiliza todos os quatro pares diferenciais para transmissão bidirecional. Além de exigir mais contatos, ele dá maior ênfase à geometria dos pares, impedância, diafonia entre as extremidades próxima e distante, atraso entre pares e consistência de terminação.
Um cabo pode passar em um simples teste de continuidade e ainda assim não conseguir fornecer uma conexão Gigabit estável. Mapeamento incorreto dos pares, destorção excessiva, terminação inadequada da blindagem ou deformação mecânica podem levar à queda na taxa de transmissão, perda de pacotes ou operação intermitente.
Para uma configuração Gigabit, a validação pode, portanto, incluir análise de canal, verificações de negociação de link, testes de tráfego ou testes de erro de bit, dependendo do risco do projeto.
8. Por que a Série F da MOCO se encaixa nessa classe de problemas?
Público da MOCOpágina de download do catálogoA série F da MOCO é descrita como uma plataforma de conectores de meia-concha com chaveta para uso externo, com 2 a 27 contatos, opções IP68 e posicionamento resistente a vibrações. As informações sobre a série F da MOCO também descrevem conexões push-pull com travamento automático, configurações multipolares e blindagem de 360 graus.
Travamento automático por pressão e tração
Uma trava de pressão e tração proporciona um encaixe seguro, permitindo ao mesmo tempo a liberação controlada através da alça do conector. É ideal para módulos externos que necessitam de instalação ou substituição frequentes.
No entanto, os termos “resistente a vibrações” ou “compressor” não devem ser considerados substitutos para uma exigência quantificada do projeto. Se uma aplicação requer um espectro de vibração, aceleração, duração ou limite de interrupção específicos, o conector e o conjunto de cabos exatos devem ser verificados em relação a essas condições.
Chaveamento de meia concha
O encaixe por meia-concha facilita a orientação do plugue e da tomada. Em um painel com várias interfaces semelhantes, reduz o risco de acoplamento desalinhado. A prevenção completa de erros também pode exigir diferentes padrões de inserção, tamanhos de carcaça, codificação mecânica, cores e etiquetas de painel duráveis.
Configurações à prova d'água
A plataforma da Série F pode fornecer configurações IP68, mas a afirmação tecnicamente correta é:
Seria incorreto assumir que todas as variantes da Série F, todos os estados desconectados ou todos os diâmetros de cabo oferecem a mesma proteção.
Diâmetro do cabo e vedação traseira
O material de treinamento interno da MOCO distingue as estruturas traseiras da Série F à prova d'água das não à prova d'água e menciona componentes adicionais associados à compressão e vedação da blindagem. Também lista as faixas de diâmetro dos cabos para diferentes tamanhos de casco.
Isso reforça uma regra fundamental da engenharia: o conector e o cabo devem ser selecionados em conjunto. Um cabo muito fino pode não ser comprimido o suficiente para retenção e vedação; um cabo muito grosso pode impedir a montagem correta na parte traseira ou danificar o sistema de vedação.
Blindagem de 360 graus
Um conector metálico pode fornecer um caminho de terminação de blindagem circunferencial, mas o conector é apenas um elemento na cadeia de EMC. A blindagem eficaz também depende da malha ou folha do cabo, da terminação traseira, do contato entre o plugue e a carcaça do receptáculo, da conexão do receptáculo ao chassi e da estratégia de aterramento do sistema.
Se a blindagem completa de um cabo for reduzida a uma conexão longa e fina de fio de dreno, o desempenho da blindagem em altas frequências pode ser prejudicado. Para CAN e, principalmente, para Gigabit Ethernet, o conector, o cabo e a terminação devem ser avaliados como um único canal.
9. IP68: questões que precisam ser respondidas
A sigla IP68 é frequentemente abreviada para "totalmente à prova d'água", mas essa expressão não é suficientemente precisa para fins de aquisição ou engenharia. Antes de aceitar uma alegação de propriedade intelectual, confirme:
- A classificação se aplica quando o plugue e a tomada estão acoplados?
- Qual foi a profundidade da água e o tempo de exposição utilizados?
- Era necessário especificar o diâmetro do cabo?
- A terminação traseira requer junta, parafusos de compressão da blindagem ou encapsulamento?
- O receptáculo do painel requer um selo de instalação?
- Um recipiente não utilizado precisa de uma tampa protetora?
- Os diferentes tipos de receptáculos têm classificações diferentes?
- É necessário inspecionar as vedações após ciclos repetidos de acasalamento?
- O projeto também requer validação por meio de testes de névoa salina, ciclos térmicos ou mudanças de pressão?
O resultado ambiental final pertence à interface instalada em sua totalidade, e não a um nome de série isolado.
10. Uma lista de verificação prática para seleção de conectores
11. O que esta aplicação documentada ensina
A documentação de manutenção da Rainbow Robotics confirma o uso efetivo da série MOCO F na interface RBQ10. Mais importante ainda, a documentação pública da interface demonstra por que um conector de robô deve ser tratado como parte de um sistema completo.
A confiabilidade da conexão a longo prazo depende de todos os seguintes fatores:
- Seleção correta de tensão e corrente;
- Estruturas de contato e cabos adequadas para CAN e Ethernet;
- retenção mecânica positiva;
- vedação ambiental completa;
- blindagem contínua e aterramento intencional;
- Suporte e alívio de tensão para cabos;
- medidas de prevenção de erros;
- Fixação e remoção corretas;
- Montagem e inspeção repetíveis.
A série F da MOCO oferece uma plataforma técnica que suporta travamento por pressão e tração, configurações à prova d'água, chaveamento de meia-carcaça e blindagem. A configuração final ainda deve ser selecionada considerando a função real da porta, o número exato da peça, o cabo, o ambiente e o plano de verificação.
Perguntas frequentes
O RBQ10 usa um conector MOCO?
Sim. O manual de manutenção online da Rainbow Robotics afirma explicitamente que o conector de interface RBQ10 utiliza um conector à prova d'água da série F da MOCO.
Todas as portas externas do RBQ são conectores MOCO?
As fontes públicas não confirmam isso. A página sobre portas externas documenta as funções e atribuições dos pinos, mas não identifica o fabricante de cada conector.
Qual é o número de peça da Série F utilizado?
As páginas públicas da Rainbow Robotics não divulgam o número de peça exato, o tamanho da carcaça ou a configuração do inserto. Essas informações não devem ser inferidas pela aparência ou pela quantidade de pinos.
O conector RBQ10 específico possui classificação IP68?
A página da Rainbow Robotics disponível identifica um conector à prova d'água da Série F, mas não divulga o número da peça exato nem a classificação IP68. A MOCO oferece configurações da Série F com classificação IP68; a classificação de um conjunto específico deve ser confirmada a partir da documentação do número da peça e das condições de acoplamento.
Por que o cabo não deve ser puxado durante a remoção?
Puxar o cabo pode tensionar a braçadeira traseira, a terminação da blindagem, os condutores e os contatos. O manual da Rainbow Robotics instrui o usuário a segurar a alça do conector para removê-lo com segurança.
É possível que a alimentação e a conexão CAN compartilhem um mesmo conector circular?
Sim, desde que o projeto leve em consideração a corrente, o aumento de temperatura, o caminho de retorno, a integridade do par CAN, a blindagem, o aterramento e o ruído de comutação de energia.
É possível atualizar um cabo de 100 Mbps diretamente para Gigabit Ethernet?
Não necessariamente. O Gigabit Ethernet geralmente requer quatro pares diferenciais controlados e um controle mais rigoroso do mapeamento de pares, impedância, diafonia, distorção e terminação.
Um conector metálico garante um bom desempenho de EMC?
Não. A blindagem do cabo, a terminação traseira, o contato da carcaça, a conexão com o chassi e a estratégia de aterramento devem formar um caminho contínuo de baixa impedância.
Fontes e atribuição
- Robótica Rainbow — Conexão/Desconexão de ConectoresConfirma o uso do conector à prova d'água da série F da MOCO e fornece instruções de manuseio. Nenhuma data de publicação é exibida na página.
- Rainbow Robotics — Informações sobre portas externasEste documento descreve os dois layouts de painel, funções das portas, atribuições de pinos e informações elétricas. Ele não atribui todas as portas ao MOCO.
- Conectores MOCO — Download do catálogoFornece a entrada atual do catálogo da Série F e a descrição da plataforma do produto.
Os valores técnicos neste artigo são atribuídos às fontes públicas indicadas. As capacidades da plataforma do produto devem ser verificadas em relação à especificação atual para o número de peça exato selecionado.
Projete a interface como um sistema completo.
Para uma interface de alimentação, CAN, Ethernet ou de sinal misto para robôs, defina a carga elétrica, a taxa de sinal, o cabo, o ambiente, as condições de acoplamento e o plano de testes antes de selecionar a configuração do conector.
