


四足歩行ロボットは、歩行、旋回、登攀、衝撃を受ける際にも、電力とデータ接続を安定して維持する必要があります。外部ケーブルはプラットフォームと共に移動するため、雨、埃、偶発的な引っ張り、そして繰り返し行われるメンテナンスにさらされる可能性があります。
同時に、ロボットはカメラ、LiDARユニット、GNSS受信機、通信モジュール、およびミッション固有のペイロードを接続する必要がある場合があります。そのため、外部インターフェースは電気的な連続性を提供するだけでなく、機械的な保持、環境保護、信号の完全性、エラー防止、および実用的な現場サービスをサポートする必要があります。
Rainbow Robotics の公開技術文書は、実用的な参考資料として役立ちます。メンテナンス マニュアルには、RBQ10インターフェースはMOCO Fシリーズの防水コネクタを使用しています。この記事では、確認済みのアプリケーションに関する事実を、エンジニアリング分析で使用される一般的なインターフェース情報やコネクタプラットフォームの機能とは切り離して説明します。
1. MOCO Fシリーズの文書化された使用例
レインボーロボティクスのコネクタの取り付け/取り外し当該ページには、RBQ10インターフェースコネクタにはMOCO Fシリーズの防水コネクタが使用されていると記載されている。また、同ページには、一度接続されたコネクタは振動やワイヤの引っ張りでは外れないことも説明されている。安全に取り外すには、作業者はコネクタのハンドルをしっかりと持ち、ケーブルの外側に力を加えないようにする必要がある。
取扱説明書には、赤いマークを合わせてコネクタのハンドルを押し込み、完全に接続されるまで押し込み、接続を確認するように指示されています。
これらの指示は、移動ロボットのインターフェースに関する2つの基本的な要件を明らかにしている。
- ロボットの動作中やケーブルの乱れが生じても、接続部は機械的に安定した状態を維持しなければならない。
- 維持力は、ケーブル終端部ではなく、設計された解除機構を通して加える必要がある。
このオンラインページには公開日は表示されていません。現在のフッターには「© 2026 Rainbow Robotics」と表示されているため、日付入りの告知というよりは、最新のオンラインマニュアルコンテンツと表現するのが最も適切でしょう。
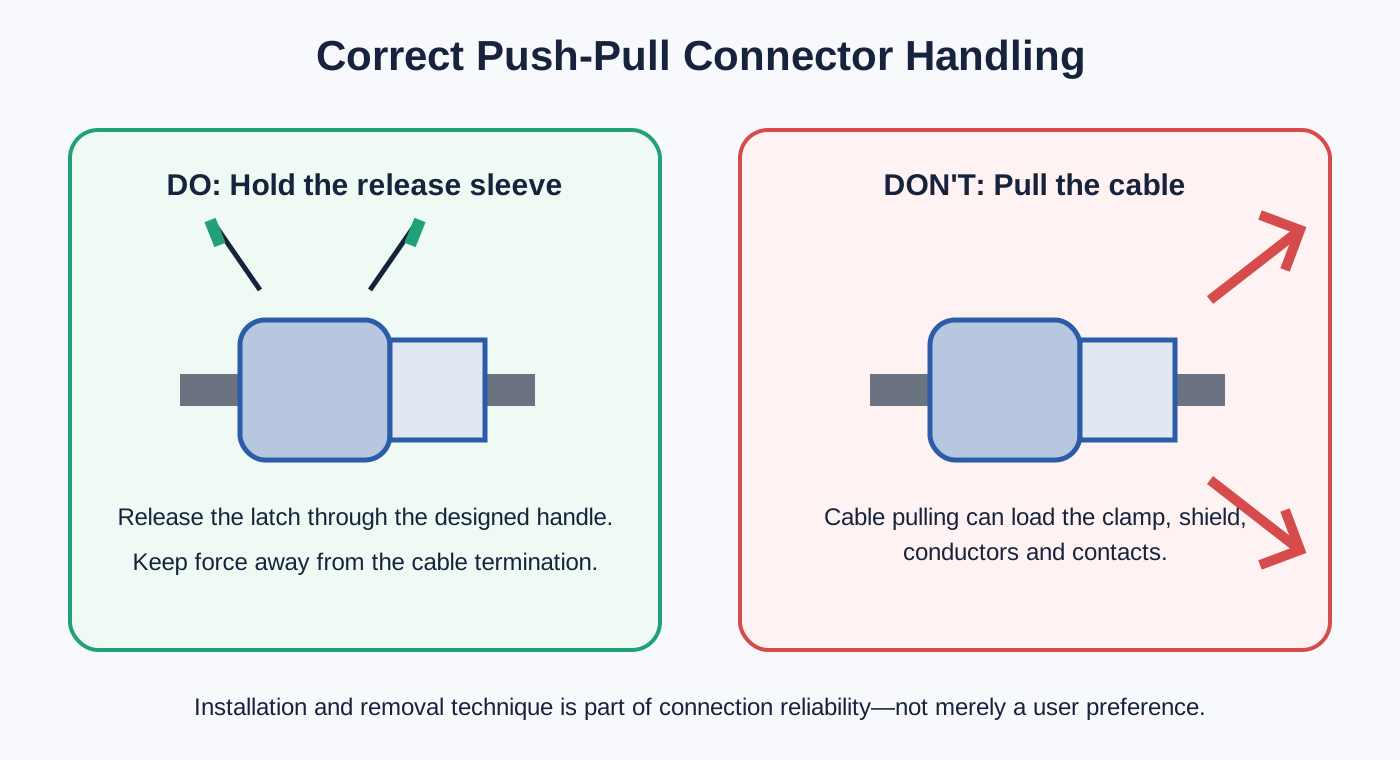
2. 除去技術が重要な理由
プッシュプル式セルフラッチングコネクタでは、プラグが正しく嵌合すると機械的にロックされます。ケーブルにかかる通常の軸方向荷重は、ロック解除の指令として扱われるべきではありません。取り外すには、指定されたハンドルまたはリリーススリーブを操作してロック機構を解除する必要があります。
これにより、運転条件と保守作業が分離されます。
- 動作中、振動やケーブルの動きによってコネクタが意図せず外れることがあってはなりません。
- サービス中、オペレーターはコネクタを複数回転させることなく、意図的にロックを解除することができます。
- ケーブルが誤って引っ張られた場合、終端部は解放機構として機能するようには設計されていません。
ケーブルを直接引っ張ると、力が後部のコレット、ジャケット、シールド端子、はんだ接合部または圧着部、導体、内部絶縁体に伝わる可能性があります。損傷はすぐに断線として現れるとは限りません。代わりに、接触抵抗の上昇、断続的な通信、シールド性能の低下、またはシール性能の低下を引き起こす可能性があります。
そのため、保守マニュアルにおける取り扱い手順は、単なるユーザーの好みの問題ではありません。それは、インターフェース全体の信頼性戦略の一部なのです。
3. 四足歩行ロボットのインターフェースが要求される理由
動的な機械的負荷
四足動物は、繰り返し加速、停止、旋回、脚の上げ下げを行う。ケーブルが固定されている間、インターフェースは変化する負荷に耐えなければならず、ケーブルの重量と動きが終端部に継続的に作用しないようにする必要がある。
頻繁なモジュール変更
ペイロードやセンサーは、ミッションに応じて設置または交換される。インターフェースは、確実なロックや接続検証を損なうことなく、迅速なメンテナンスに対応できる必要がある。
水と汚染
屋外や産業環境では、インターフェースが湿気、ほこり、汚れにさらされる可能性があります。密閉性は、コネクタ名だけではなく、接続されるペア、ケーブル径、背面ハードウェア、パネル取り付け、保護キャップなどによって決まります。
複合電気機能
バッテリー電源、補助電源、CAN、イーサネットは、たとえ類似した円形筐体を使用していても、電流、接地、シールド、信号完全性に関する要件がそれぞれ異なる。
4. 公開RBQインターフェースアーキテクチャが示すもの
レインボーロボティクスの外部ポート情報ページには2つのパネルレイアウトが記載されています。目に見える違いの1つは、2つのUSB-Cポートの名前です。バージョン1では、VISIONそしてMOTIONバージョン2ではU-PCそしてR-PC。
両バージョンとも、電源、電源と通信機能の統合、緊急停止接続、およびコンピュータへの直接アクセス機能を備えています。本分析に関連する仕様書の概要を以下に示します。
| インタフェース | 公に文書化された機能 | エンジニアリングの焦点 |
|---|---|---|
| POWER | VCCとGND;42.0~58.4Vのバッテリー電源;最大5A。 | 電流容量、接触抵抗、温度上昇、電圧降下、極性、およびライブマテ方式。 |
| PWR-CAN / PWR/CAN | VCC、GND、CAN High、CAN Low;42.0~58.4Vのバッテリー電源;最大10A;CANはロボットコンピュータに接続。 | 電源復帰、CANペアの完全性、絶縁、シールド、接地、スイッチングノイズ。 |
| 12V-LAN、バージョン1 | 12V、最大2A、さらにイーサネットポート2ペア。100Mbpsのファストイーサネットに対応。 | 2対のマッピング、ツイスト保持、シールドの連続性、および電力と信号の結合。 |
| 12V/LAN、バージョン2 | 4つのギガビットイーサネットペア、GND、+12V、および2つの予備位置を備えた12接点インターフェース。カメラ電源は2~3A。 | 4ペア構成、インピーダンス、クロストーク、ペアスキュー、終端品質、およびチャネルテスト。 |
5. 電源:2接点ポートは単純な設計上の問題ではない
公開電源インターフェースにはVCCとGNDが含まれており、42.0~58.4Vのバッテリー電源を供給し、最大電流は5Aと規定されている。ピン数は少ないものの、設計上の課題は大きい。
エンジニアは以下を検証する必要があります。
- 動作電圧および最大電圧
- 連続電流と過渡電流。
- 接触抵抗および許容温度上昇;
- 導体の断面積とケーブルの電圧降下。
- 温度低下時の定格出力低下と筐体条件。
- 沿面距離、空間距離、および絶縁に関する要件。
- 通電中にインターフェースが嵌合状態または非嵌合状態になるかどうか。
- 極性保護およびキーイング。
- 背面部の張力緩和およびケーブルサポート。
ある実験室条件下で測定された接点定格は、高温の筐体内や複数の接点に同時に電流が流れる状況では、自動的に有効になるとは限りません。定格は、実際の挿入物、ケーブル、および動作環境に合わせて解釈する必要があります。
外部負荷の突入電流が大きい場合、コネクタが制御されていない電源スイッチとして機能することは想定すべきではありません。システム電源の起動シーケンスと保守手順は、それに応じて定義する必要があります。
6. PWR-CAN:電力データと制御データの統合
文書化されたPWR-CANインターフェースは、バッテリー電源とCAN HighおよびCAN Lowを組み合わせたものです。この構成により、外部モジュールに必要なパネル開口部とケーブルの数を減らすことができますが、単に4本の配線だけで済むわけではありません。
CAN差動ペアを保持する
CAN HighとCAN Lowは、可能な限りチャネルの大部分でツイストペアの状態を維持する必要があります。コネクタ付近での過度の撚り戻しは、コモンモード感受性を高め、インピーダンスの不連続性を引き起こす可能性があります。一般的な高速CANネットワークでは、特性インピーダンスが約120オームのケーブルを使用し、バスの両端で終端処理を行います。
コネクタ自体はバス終端器ではありませんが、接点の割り当て、ペア間の分離、背面終端処理はすべてチャネルに影響を与えます。
電源帰還経路を制御する
10Aの電源回路では、帰還経路に電圧降下やスイッチングノイズが発生する可能性があります。通信基準線と電源帰還線を明確な接地戦略なしに処理すると、電源ノイズがトランシーバーに影響を与える可能性があります。
したがって、設計レビューでは以下の点を検討する必要がある。
- CANトランシーバーが絶縁されているかどうか。
- 信号グランドと電源グランドが共通かどうか。
- ケーブルシールドが終端される場所。
- 接続されたデバイス間で接地電位差が発生するかどうか。
- 電力スイッチング時の過渡現象をどのように制御するか。
- インサート内部における電源接点と信号接点の配置方法。
7. 100Mbpsとギガビットイーサネットでは、異なる考え方が必要となる。
最初の公開パネルバージョンは、2組のイーサネットペアと100Mbpsのファストイーサネットを備えた12V-LANインターフェースを使用しています。2番目のバージョンは、4組のギガビットイーサネットペアを備えた12接点の12V/LANインターフェースを使用しています。
これは単なる暗証番号の変更以上の意味を持つ。
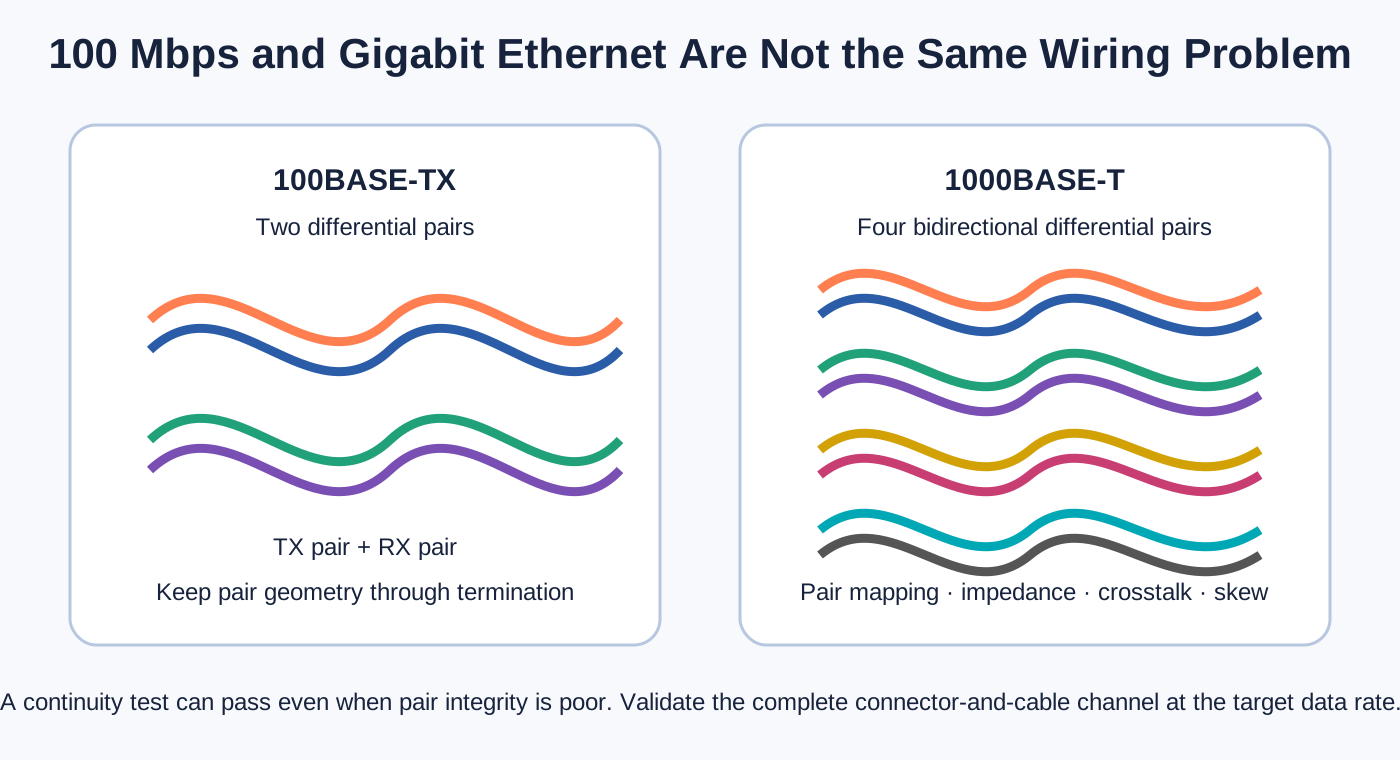
100BASE-TX
100BASE-TXでは、一般的に2組の差動ペア(送信ペアと受信ペア)を使用します。これらのペアを12V電源と組み合わせることで、周辺機器用のコンパクトなシングルケーブルインターフェースを実現できます。ただし、ケーブルアセンブリには、ペアマッピングの制御、コネクタ部でのねじれの最小化、電源導体からの適切な分離、および必要な箇所での連続シールドが必要です。
1000BASE-T
1000BASE-Tは、双方向伝送に4つの差動ペアすべてを使用するのが一般的です。そのため、より多くの接点が必要となるだけでなく、ペアの形状、インピーダンス、近端および遠端のクロストーク、ペア間の遅延、終端の一貫性といった点がより重視されます。
ケーブルは単純な導通テストに合格しても、安定したギガビットリンクを提供できない場合があります。ペアのマッピングの誤り、過度のねじれ、シールド終端の不良、または機械的な変形は、リンク速度の低下、パケット損失、または断続的な動作につながる可能性があります。
ギガビットアセンブリの場合、検証には、プロジェクトのリスクに応じて、チャネル分析、リンクネゴシエーションチェック、トラフィックテスト、またはビットエラーテストが含まれる場合があります。
8. MOCO Fシリーズがこの種の問題に適している理由
MOCOの公共カタログダウンロードページMOCOのFシリーズ製品情報では、2~27接点、IP68規格対応、耐振動性を備えた屋外用ハーフシェル型キー付きコネクタプラットフォームとして紹介されています。また、プッシュプル式セルフラッチング、多極構成、360度シールドといった特長についても記載されています。
プッシュプル式セルフラッチ
プッシュプルラッチは、コネクタハンドルを介して意図的に解除できると同時に、確実な係合を実現します。定期的な取り付けや交換が必要な外部モジュールに最適です。
ただし、「プッシュプル」や「耐振動性」といった表現は、定量化されたプロジェクト要件の代わりとして扱うべきではありません。アプリケーションで特定の振動スペクトル、加速度、持続時間、または中断制限が求められる場合は、コネクタとケーブルアセンブリがこれらの条件を満たしていることを確認する必要があります。
ハーフシェルキーイング
ハーフシェルキーイングは、プラグとレセプタクルの向きを正確に合わせるのに役立ちます。類似したインターフェースが複数あるパネルでは、位置ずれによる嵌合リスクを低減できます。完全なエラー防止には、異なるインサートパターン、シェルサイズ、機械的なコーディング、色、耐久性のあるパネルラベルなども必要となる場合があります。
防水構成
FシリーズプラットフォームはIP68構成を提供できますが、技術的に正確な表現は次のとおりです。
Fシリーズのすべてのバリエーション、すべての未接続状態、またはすべてのケーブル径が同じ保護を提供すると考えるのは誤りである。
ケーブル径と背面シール
MOCOの社内トレーニング資料では、Fシリーズの背面構造を防水仕様と非防水仕様に区別し、シールドの圧縮と密閉に関連する追加部品についても記載している。また、シェルサイズごとのケーブル径の範囲も一覧で示している。
これは重要なエンジニアリング原則を改めて強調するものです。コネクタとケーブルは必ず一緒に選定しなければなりません。ケーブルが小さすぎると、保持や密閉に必要な圧縮力が十分に得られず、大きすぎると、背面の組み立てが正しく行われなかったり、シーリングシステムが損傷したりする可能性があります。
360度シールド
金属コネクタは円周方向のシールド終端経路を提供できますが、コネクタはEMCチェーンにおける要素の一つにすぎません。効果的なシールドは、ケーブルの編組シールドや箔、背面終端、プラグとレセプタクルのシェル接触、レセプタクルとシャーシの接続、およびシステム接地戦略にも依存します。
ケーブルのシールド全体が細長いドレインワイヤ接続部のみになると、高周波シールド性能が低下する可能性があります。CAN、特にギガビットイーサネットにおいては、コネクタ、ケーブル、終端部を一体のチャネルとして評価する必要があります。
9. IP68:必ず答えなければならない質問
IP68はしばしば「完全防水」と略されますが、この表現は調達や設計において十分な精度を備えていません。IP規格の主張を受け入れる前に、以下の点を確認してください。
- 定格は、プラグとコンセントが接続された状態にも適用されますか?
- 水深と露光時間はどのくらいでしたか?
- ケーブルの直径は指定する必要がありましたか?
- 背面端子には、ガスケット、シールド圧縮金具、またはポッティングが必要ですか?
- パネルレセプタクルには取り付けシールが必要ですか?
- 未使用の容器には保護キャップが必要ですか?
- コンセントの形状によって定格は異なりますか?
- 交尾サイクルを繰り返した後、シールを検査する必要があるか?
- このプロジェクトでは、塩水噴霧試験、温度サイクル試験、または圧力変化試験による検証も必要ですか?
最終的な環境結果は、インストールされたインターフェース全体に属するものであり、シリーズ名単体に属するものではありません。
10.実用的なコネクタ選定チェックリスト
11. この文書化されたアプリケーションが教えること
Rainbow Roboticsの保守マニュアルには、RBQ10インターフェース上でMOCO Fシリーズが実際に使用されていることが明記されています。さらに重要なのは、より広範な公開インターフェースマニュアルには、ロボットコネクタをシステム全体の一部として扱う必要がある理由が示されている点です。
長期的な接続の信頼性は、以下のすべてに依存します。
- 適切な電圧と電流の選択。
- CANおよびイーサネットに適した接点およびケーブル構造。
- 確実な機械的保持力;
- 完全な環境密閉。
- 継続的な遮蔽と意図的な接地。
- ケーブルの支持と張力緩和。
- エラー防止策
- 正しい取り付けと取り外し。
- 再現性のある組み立てと検査。
MOCO Fシリーズは、プッシュプルラッチング、防水構成、ハーフシェルキーイング、シールドをサポートする技術プラットフォームを提供します。最終的な構成は、実際のポート機能、正確な部品番号、ケーブル、環境、検証計画に基づいて選択する必要があります。
よくある質問
RBQ10はMOCOコネクタを使用していますか?
はい。Rainbow Roboticsのオンラインメンテナンスマニュアルには、RBQ10インターフェースコネクタにはMOCO Fシリーズの防水コネクタが使用されていると明記されています。
RBQの外部ポートはすべてMOCOコネクタですか?
公開されている情報源では、そのことは確認できません。外部ポートのページには機能とピン配置が記載されていますが、すべてのコネクタの製造元は明記されていません。
Fシリーズの部品番号はどれですか?
Rainbow Roboticsの公式ウェブサイトには、正確な部品番号、シェルサイズ、挿入構成は記載されていません。外観やピン数から推測しないでください。
RBQ10コネクタはIP68規格に準拠していることが確認されていますか?
Rainbow RoboticsのウェブページにはFシリーズの防水コネクタが記載されていますが、正確な部品番号と定格は公開されていません。MOCOはIP68規格のFシリーズ構成を提供しています。特定のアセンブリの定格は、部品番号のドキュメントと嵌合条件から確認する必要があります。
ケーブルを取り外す際に引っ張ってはいけないのはなぜですか?
ケーブルを引っ張ると、背面クランプ、シールド終端部、導体、接点に負荷がかかる可能性があります。Rainbow Roboticsのマニュアルでは、安全に取り外すためにコネクタのハンドルを持つように指示しています。
電源とCANは1つの円形コネクタを共有できますか?
はい、設計において電流、温度上昇、帰還経路、CANペアの整合性、シールド、接地、および電源スイッチングノイズへの対応がなされていれば可能です。
100Mbpsのケーブルアセンブリをギガビットイーサネットに直接アップグレードすることは可能ですか?
必ずしもそうとは限りません。ギガビットイーサネットでは、一般的に4対の制御された差動信号が必要となり、ペアマッピング、インピーダンス、クロストーク、スキュー、終端処理をより厳密に制御する必要があります。
金属コネクタは優れたEMC性能を保証するのでしょうか?
いいえ。ケーブルシールド、背面終端、筐体接点、シャーシ接続、および接地方式は、連続した低インピーダンス経路を形成する必要があります。
出典と帰属
- レインボーロボティクス — コネクタの取り付け/取り外しMOCO Fシリーズ防水コネクタの使用を確認し、取り扱い手順を説明しています。このページには発行日は記載されていません。
- レインボーロボティクス - 外部港湾情報2つのパネルのレイアウト、ポート機能、ピン配置、および電気情報が記載されています。すべてのポートがMOCO製であるとは限りません。
- MOCOコネクタ — カタログダウンロードFシリーズの最新カタログ情報と製品プラットフォームの説明を提供します。
この記事に記載されている技術値は、リンク先の公開情報源に基づいています。製品プラットフォームの機能は、選択した部品番号の最新仕様書と照らし合わせて確認する必要があります。
インターフェースを完全なシステムとして設計する
ロボットの電源、CAN、イーサネット、または混合信号インターフェースの場合、コネクタ構成を選択する前に、電気負荷、信号レート、ケーブル、環境、嵌合条件、およびテスト計画を定義してください。
