


רובוטים בעלי ארבעה רגליים חייבים לשמור על חיבורי חשמל ונתונים יציבים בזמן שהמכונה הולכת, מסתובבת, מטפסת ונתקלת בפגיעות. הכבלים החיצוניים שלהם נעים עם הפלטפורמה ועשויים להיות חשופים גם לגשם, אבק, משיכה מקרית ותחזוקה חוזרת ונשנית.
במקביל, רובוט עשוי להזדקק לחבר מצלמות, יחידות LiDAR, מקלטי GNSS, מודולי תקשורת ומטענים ספציפיים למשימה. לכן, הממשקים החיצוניים שלו חייבים לעשות יותר מאשר לספק רציפות חשמלית. עליהם לתמוך בשמירה מכנית, הגנת הסביבה, שלמות האות, מניעת שגיאות ושירות מעשי בשטח.
תיעוד טכני ציבורי של Rainbow Robotics מספק מקור שימושי לעולם האמיתי. מדריך התחזוקה שלה קובע כיממשק RBQ10 משתמש במחבר עמיד למים מסדרת MOCO Fמאמר זה מפריד את עובדת היישום המאושרת הזו ממידע הממשק הכללי ויכולות פלטפורמת המחברים המשמשות בניתוח ההנדסי.
1. שימוש מתועד בסדרת MOCO F
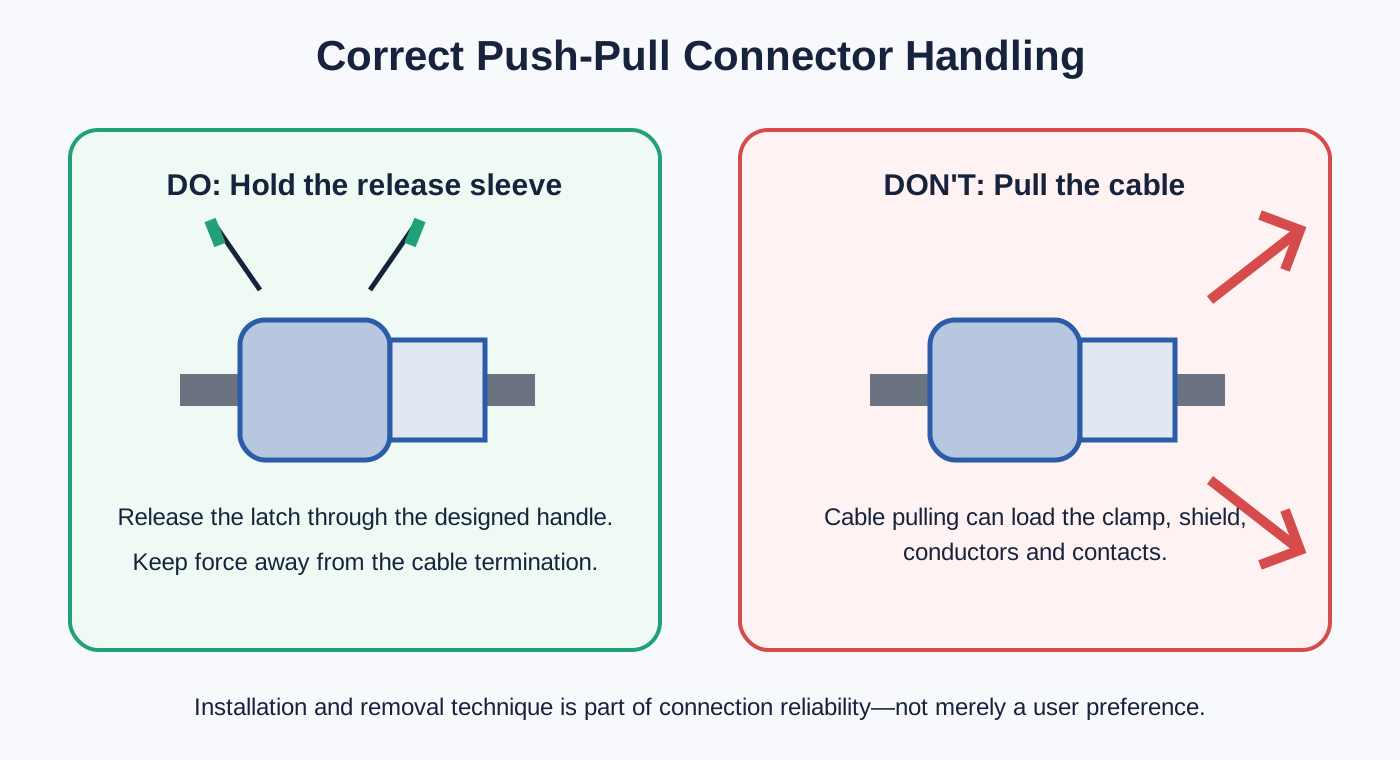
רובוטיקה של ריינבוחיבור/ניתוק מחברבעמוד זה מצוין כי מחבר הממשק RBQ10 משתמש במחבר עמיד למים מסדרת MOCO F. אותו עמוד מסביר כי לאחר חיבורו, המחבר אינו משתחרר על ידי רטט או משיכת החוט. כדי להסירו בבטחה, על המפעיל לאחוז בידית המחבר במקום להפעיל כוח על הכבל מחוץ לאזור זה.
המדריך גם מורה למשתמש ליישר את הסימנים האדומים, ללחוץ על ידית המחבר עד להשלמת החיבור ולאחר מכן לאמת את החיבור.
הוראות אלה חושפות שתי דרישות בסיסיות עבור ממשק רובוט נייד:
- החיבור המחובר חייב להישאר יציב מכנית במהלך תנועת הרובוט והפרעה בכבל.
- יש להפעיל כוח תחזוקה דרך מנגנון השחרור שתוכנן, ולא דרך קצה הכבל.
תאריך פרסום אינו מוצג בדף המקוון. כותרת התחתית הנוכחית שלו מציגה © 2026 Rainbow Robotics, כך שהוא מתואר בצורה המדויקת ביותר כתוכן מדריך מקוון עדכני ולא כהכרזה מתוארכת.
2. מדוע טכניקת ההסרה חשובה
במחבר Push-Pull בעל נעילה עצמית, התקע יוצר נעילה מכנית לאחר חיבור נכון. עומס צירי רגיל על הכבל לא ייחשב כפקודת שחרור. ההסרה מתבצעת על ידי הפעלת הידית או שרוול השחרור הייעודיים כך שמנגנון הנעילה יתנתק.
זה מפריד בין תנאי הפעלה לפעולות תחזוקה:
- במהלך הפעולה, אסור שרטט ותנועת כבל ישחררו את המחבר שלא במתכוון.
- במהלך השירות, המפעיל יכול לפתוח את המחבר במכוון מבלי לסובב אותו מספר סיבובים.
- כאשר כבל נמשך בטעות, הסיומת אינה מיועדת לשמש כמנגנון שחרור.
משיכה ישירה של הכבל עלולה להעביר כוח אל הקולט האחורי, המעטפת, קצה המגן, חיבור ההלחמה או הלחיצה, המוליך והמבודד הפנימי. ייתכן שהנזק לא יופיע מיד כמעגל פתוח. במקום זאת, הוא עלול לייצר התנגדות מגע מוגברת, תקשורת לסירוגין, מיגון פגום או ביצועי איטום מופחתים.
מסיבה זו, הוראות טיפול במדריך תחזוקה אינן העדפה מינורית של המשתמש. זהו חלק מאסטרטגיית האמינות של הממשק המלא.
3. מדוע ממשקי רובוטים בעלי ארבעה רגליים תובעניים
עומסים מכניים דינמיים
כלב בעל ארבעה רגלים מאיץ, עוצר, מסתובב, מרים ונוחת שוב ושוב. הממשק חייב לעמוד בעומסים משתנים בזמן שהכבל מאובטח כך שמשקלו ותנועתו לא יפעלו ברציפות על הקצה.
שינויים תכופים במודולים
ניתן להתקין או להחליף מטענים וחיישנים בהתאם למשימה. הממשק חייב לתמוך בתחזוקה מהירה מבלי להתפשר על נעילה חיובית או אימות חיבור.
מים וזיהום
סביבות חיצוניות ותעשייתיות עלולות לחשוף ממשקים ללחות, אבק ולכלוך. האיטום תלוי בזוג המחוברים, בקוטר הכבל, בחומרה האחורית, בהרכבת הפאנל ובכיסויי המגן - ולא רק בשם המחבר.
פונקציות חשמליות מעורבות
להספק סוללה, להספק עזר, ל-CAN ול-Ethernet יש דרישות שונות של זרם, הארקה, מיגון ושלמות אות, גם כאשר הם משתמשים במארזים עגולים דומים.
4. מה מראה ארכיטקטורת ממשק ה-RBQ הציבורית
רובוטיקה של ריינבומידע על יציאות חיצוניותדף מסמך שתי פריסות פאנל. הבדל גלוי אחד הוא שמות שני יציאות USB-C: גרסה 1 משתמשתVISIONוMOTION, בעוד שגרסה 2 משתמשתU-PCוR-PC.
שתי הגרסאות כוללות חשמל, פונקציות משולבות של חשמל ותקשורת, קישוריות עצירת חירום וגישה ישירה למחשב. המפרטים המתועדים הרלוונטיים לניתוח זה מסוכמים להלן.
| מִמְשָׁק | פונקציה מתועדת בפומבי | התמקדות בהנדסה |
|---|---|---|
| POWER | VCC ו- GND; הספק סוללה 42.0–58.4 וולט; מקסימום 5 אמפר. | קיבולת זרם, התנגדות מגע, עליית טמפרטורה, ירידת מתח, קוטביות ומדיניות חיבור חי. |
| PWR-CAN / PWR/CAN | VCC, GND, CAN גבוה ו-CAN נמוך; הספק סוללה 42.0–58.4 וולט; מקסימום 10 אמפר; CAN מחובר למחשב הרובוט. | החזרת חשמל, שלמות זוג CAN, בידוד, מיגון, הארקה ורעש מיתוג. |
| רשת LAN 12V, גרסה 1 | 12 וולט, מקסימום 2 אמפר, ועוד שני זוגות אתרנט; אתרנט מהיר במהירות 100 מגה-ביט לשנייה. | מיפוי דו-זוגי, שימור פיתול, רציפות מגן וצימוד הספק לאות. |
| 12V/LAN, גרסה 2 | ממשק בעל 12 מגעים עם ארבעה זוגות Gigabit Ethernet, GND, +12 V ושני מצבי רזרביים; צריכת חשמל למצלמה היא 2-3 A. | גיאומטריה של ארבעה זוגות, עכבה, קרוסטוק, הטיה של זוגות, איכות סיום ובדיקת ערוצים. |
5. כוח: יציאה דו-מגעית אינה בעיית עיצוב פשוטה
ממשק ה-POWER הציבורי מכיל VCC ו-GND ונושא ספק כוח של סוללות 42.0–58.4 וולט עם זרם מקסימלי מוצהר של 5 אמפר. למרות שמספר הפינים נמוך, שאלות התכנון הן מהותיות.
מהנדס צריך לוודא:
- מתח עבודה ומקסימום;
- זרם רציף וחולף;
- התנגדות מגע ועליית טמפרטורה מותרת;
- חתך רוחב של המוליך וירידת מתח הכבל;
- הפחתת טמפרטורה ותנאי סגירה;
- דרישות זחילה, מרווח ובידוד;
- האם ניתן לחבר את הממשק או לא לחבר אותו בזמן שהוא מופעל;
- הגנה על קוטביות וקביעת מפתחות;
- שחרור מתחים אחורי ותמיכה בכבלים.
דירוג מגע שנמדד בתנאי מעבדה אחד אינו נשאר תקף באופן אוטומטי במארז חם או כאשר מספר מגעים נושאים זרם בו זמנית. יש לפרש את הדירוג עבור התוספת, הכבל וסביבת ההפעלה המדויקים.
אם לעומס חיצוני יש זרם כניסה גבוה, אין לצפות שהמחבר יפעל כמתג הפעלה בלתי מבוקר. יש להגדיר את רצף ההפעלה של המערכת ואת נוהל התחזוקה בהתאם.
6. PWR-CAN: שילוב נתוני הספק ובקרה
ממשק PWR-CAN המתועד משלב אספקת סוללה עם CAN High ו-CAN Low. סידור זה יכול להפחית את מספר פתחי הפאנל והכבלים הנדרשים עבור מודול חיצוני, אך הוא אינו רק תרגיל חיווט בעל ארבעה חוטים.
שמור את זוג הדיפרנציאל CAN
CAN High ו-CAN Low צריכים להישאר זוג שזור (Spinal Cut) לאורך כמה שיותר מהערוץ. פריקה מוגזמת ליד המחבר עלולה להגביר את הרגישות למצב משותף (Common mode) וליצור אי רציפות עכבתית. רשת CAN טיפוסית במהירות גבוהה משתמשת בכבל בעל עכבה אופיינית של כ-120 אוהם וסיום בשני קצוות האפיק.
המחבר עצמו אינו מסוף האפיק, אך הקצאת המגעים, הפרדת הזוגות וסיום אחורי - כולם משפיעים על הערוץ.
שלוט בנתיב החזרת החשמל
מעגל חשמל של 10 אמפר יכול ליצור ירידת מתח ורעשי מיתוג בנתיב החזרה. אם ייחוס התקשורת והחזרת החשמל מטופלים ללא אסטרטגיית הארקה מוגדרת, רעשי החשמל עלולים להשפיע על המשדר-מקלט.
לכן, סקירת העיצוב צריכה להתייחס ל:
- האם משדר-מקלט ה-CAN מבודד;
- האם הארקת אות והארקת חשמל משותפות;
- היכן מסתיים מגן הכבל;
- האם התקנים מחוברים יכולים לפתח הפרש פוטנציאלי בין הארקה;
- כיצד נשלטים על טרנזיינטים של מיתוג הספק;
- כיצד מסודרים מגעי החשמל והאות בתוך התוספת.
7. 100 Mbps ו-Gigabit Ethernet דורשים חשיבה שונה
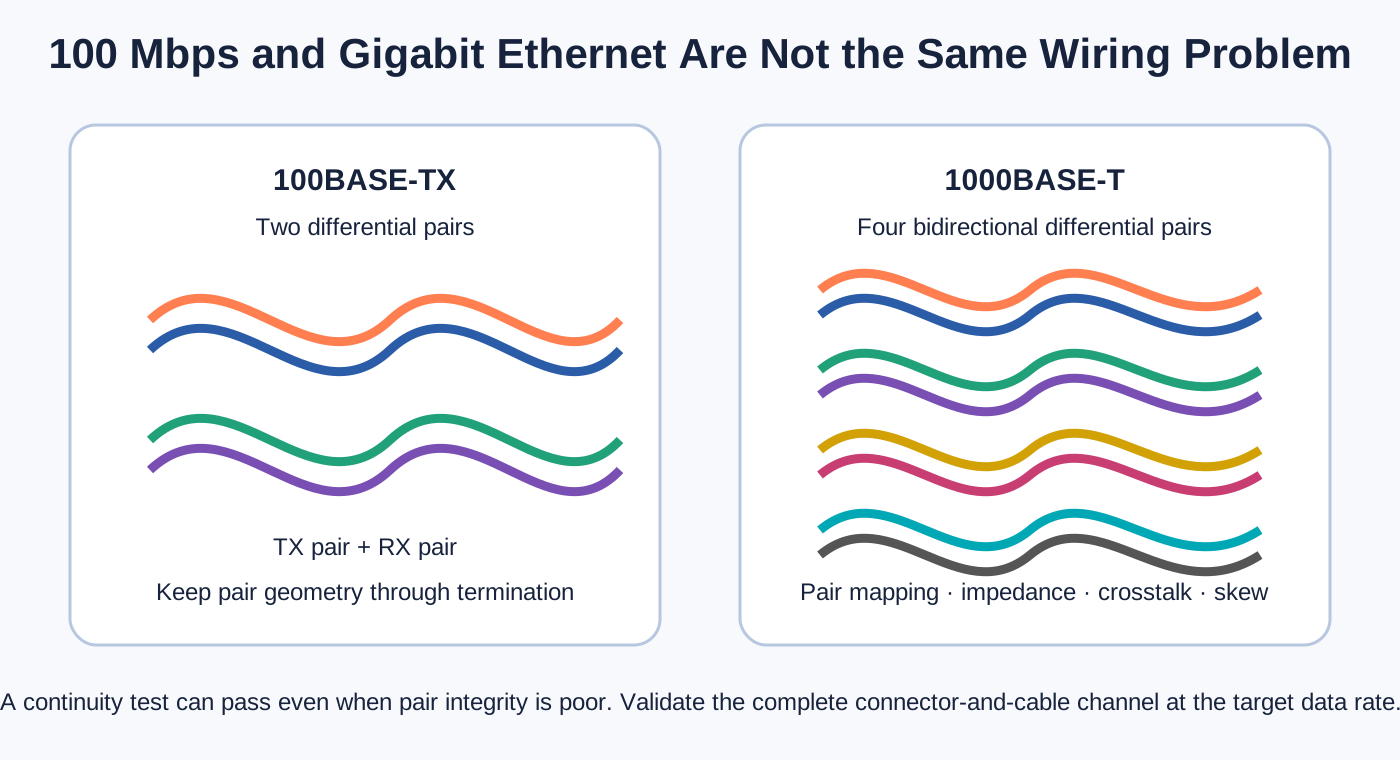
גרסת הפאנל הציבורי הראשון משתמשת בממשק 12V-LAN עם שני זוגות Ethernet ו-Fast Ethernet של 100 Mbps. השנייה משתמשת בממשק 12V/LAN בעל 12 מגעים וארבעה זוגות Gigabit Ethernet.
זה יותר משינוי במספר הפינים.
100BASE-TX
100BASE-TX משתמש בדרך כלל בשני זוגות דיפרנציאליים: זוג שידור אחד וזוג קליטה אחד. שילוב זוגות אלה עם מתח של 12 וולט יכול לייצר ממשק קומפקטי של כבל יחיד עבור ציוד היקפי. מכלול הכבלים עדיין זקוק למיפוי זוגות מבוקר, פריקה מוגבלת במחבר, הפרדה נאותה ממוליכי חשמל ומיגון רציף במידת הצורך.
1000BASE-T
1000BASE-T משתמש בדרך כלל בכל ארבעת זוגות הדיפרנציאליים עבור שידור דו-כיווני. בנוסף לדרישת יותר מגעים, הוא שם דגש רב יותר על גיאומטריית הזוג, עכבה, ערב-דיבור בקצה הקרוב והרחוק, השהייה מזוג לזוג ועקביות סיום.
כבל יכול לעבור בדיקת רציפות פשוטה ועדיין לא לספק קישור ג'יגה-ביט יציב. מיפוי זוגות שגוי, פיתול מוגזם, סיום מגן לקוי או עיוות מכני עלולים להוביל לירידה בקצב הקישור, אובדן חבילות או פעולה לסירוגין.
עבור אסמבלי ג'יגה-ביט, אימות עשוי לכלול ניתוח ערוצים, בדיקות משא ומתן על קישורים, בדיקת תעבורה או בדיקת שגיאות סיביות, בהתאם לסיכון הפרויקט.
8. מדוע סדרת MOCO F מתאימה לסוג בעיה זה
הציבור של MOCOדף הורדת הקטלוגמתאר את סדרת F כפלטפורמת מחברים חיצונית בעלת מפתח חצי-קליפה, 2-27 מגעים, אפשרויות IP68 ומיקום עמיד בפני רעידות. מידע על המוצר בסדרת F של MOCO מתאר גם נעילה עצמית מסוג Push-Pull, תצורות רב-קוטביות וניפוי של 360 מעלות.
נעילה עצמית בדחיפה-משיכה
תפס דחיפה-משיכה מספק חיבור חיובי תוך מתן אפשרות לשחרור מכוון דרך ידית המחבר. הוא מתאים היטב למודולים חיצוניים הזקוקים להתקנה או החלפה קבועים.
עם זאת, אין להתייחס למילים "דחיפה-משיכה" או "עמידות בפני רעידות" כתחליף לדרישת פרויקט כמותית. אם יישום דורש ספקטרום רעידות ספציפי, תאוצה, משך זמן או מגבלת הפרעה, יש לאמת את המחבר ומכלול הכבל המדויקים מול תנאים אלה.
מפתוח חצי קליפה
קידוד חצי-קליפה מסייע בכיוון התקע והשקע. בפאנל עם מספר ממשקים דומים, זה מפחית את הסיכון לחיבור לא מיושר. מניעת שגיאות מלאה עשויה לדרוש גם דפוסי הכנסה שונים, גדלי קליפות, קידוד מכני, צבעים ותוויות פאנל עמידות.
תצורות עמידות למים
פלטפורמת סדרת F יכולה לספק תצורות IP68, אך ההצהרה המדויקת מבחינה טכנית היא:
יהיה זה שגוי להניח שכל גרסה מסדרת F, כל מצב לא מחובר או כל קוטר כבל מספקים את אותה הגנה.
קוטר הכבל ואיטום אחורי
חומר ההדרכה הפנימי של MOCO מבחין בין מבנים אחוריים עמידים למים לבין כאלה שאינם עמידים למים, ומציין רכיבים נוספים הקשורים לדחיסה ואיטום של המגן. כמו כן, הוא מפרט טווחי קוטר כבלים עבור גדלי מעטפת שונים.
זה מחזק כלל הנדסי מרכזי: יש לבחור את המחבר והכבל יחד. כבל קטן מדי עלול לא להיות דחוס מספיק לשמירה ואיטום; כבל גדול מדי עלול למנוע הרכבה נכונה של החלק האחורי או לפגוע במערכת האיטום.
מיגון של 360 מעלות
מחבר מתכת יכול לספק נתיב סיכום היקפי של מיגון, אך המחבר הוא רק אלמנט אחד בשרשרת ה-EMC. מיגון יעיל תלוי גם בצמה או ברדיד הכבל, בסיומת האחורית, במגע הקליפה בין התקע לשקע, בחיבור בין השקע לשלדה ובאסטרטגיית הארקת המערכת.
אם מיגון כבל מלא מצטמצם לחיבור חוט-ניקוז ארוך ודק, ביצועי המיגון בתדר גבוה עלולים להיפגע. עבור CAN ובמיוחד עבור Gigabit Ethernet, יש להעריך את המחבר, הכבל והסיום כערוץ אחד.
9. IP68: שאלות שחייבות להיות מענות עליהן
IP68 מקוצר לעתים קרובות ל"אטום לחלוטין", אך ניסוח זה אינו מדויק מספיק לצורך רכש או הנדסה. לפני קבלת תביעת IP, יש לאשר:
- האם הדירוג חל כאשר התקע והשקע מחוברים?
- מה עומק המים ומשך החשיפה בו נעשה שימוש?
- האם נדרש קוטר כבל מוגדר?
- האם הסיומת האחורית דורשת אטם, חומרה לדחיסת מגן או שקע?
- האם שקע הפאנל דורש אטם התקנה?
- האם כלי קיבול שאינו בשימוש דורש מכסה מגן?
- האם סגנונות שקעים שונים מדורגים בצורה שונה?
- האם יש לבדוק את האטמים לאחר מחזורי חיבור חוזרים?
- האם הפרויקט דורש גם אימות באמצעות ריסוס מלח, מחזורי תרמי או שינוי לחץ?
התוצאה הסביבתית הסופית שייכת לממשק המותקן המלא, ולא לשם סדרה בנפרד.
10. רשימת בדיקה מעשית לבחירת מחברים
11. מה מלמד יישום מתועד זה
תיעוד התחזוקה של Rainbow Robotics מאשר שימוש בפועל בסדרת MOCO F על ממשק RBQ10. חשוב מכך, תיעוד הממשק הציבורי הרחב מראה מדוע יש להתייחס למחבר רובוט כחלק ממערכת שלמה.
אמינות החיבור לטווח ארוך תלויה בכל הגורמים הבאים:
- בחירת מתח וזרם נכונים;
- מבני מגעים וכבלים מתאימים עבור CAN ו-Ethernet;
- שמירה מכנית חיובית;
- איטום סביבתי מלא;
- מיגון רציף והארקה מכוונת;
- תמיכה בכבלים והקלה על מתיחה;
- אמצעים למניעת שגיאות;
- חיבור והסרה נכונים;
- הרכבה ובדיקה חוזרות ונשנות.
סדרת MOCO F מספקת פלטפורמה טכנית שיכולה לתמוך בנעילה מסוג Push-Pull, תצורות עמידות למים, מפתחות חצי-קליפה ומיגון. יש עדיין לבחור את התצורה הסופית סביב פונקציית היציאה האמיתית, מספר החלק המדויק, הכבל, הסביבה ותוכנית האימות.
שאלות נפוצות
האם ה-RBQ10 משתמש במחבר MOCO?
כן. מדריך התחזוקה המקוון של Rainbow Robotics מציין במפורש שמחבר הממשק RBQ10 משתמש במחבר עמיד למים מסדרת MOCO F.
האם כל היציאות החיצוניות של RBQ הן מחברי MOCO?
המקורות הציבוריים אינם מוכיחים זאת. דף היציאות החיצוניות מתעד פונקציות והקצאות פינים, אך אינו מזהה את היצרן של כל מחבר.
איזה מספר חלק מסדרת F משמש?
דפי Rainbow Robotics הציבוריים אינם חושפים את מספר החלק המדויק, גודל המעטפת או תצורת התוספת. אין להסיק זאת מהמראה או מספר הפינים.
האם מחבר ה-RBQ10 הספציפי אושר כ-IP68?
דף Rainbow Robotics הזמין מזהה מחבר עמיד למים מסדרת F אך אינו מפרסם את מספר החלק והדירוג המדויקים. MOCO מציעה תצורות סדרת F עם עמידות IP68; יש לאשר את הדירוג של מכלול ספציפי מתיעוד מספר החלק ותנאי החיבור שלו.
למה אסור למשוך את הכבל בזמן ההסרה?
משיכת הכבל עלולה להעמיס על המהדק האחורי, קצה המגן, המוליכים והמגעים. מדריך Rainbow Robotics מורה למשתמש לאחוז בידית המחבר להסרה בטוחה.
האם חשמל ו-CAN יכולים לחלוק מחבר עגול אחד?
כן, בתנאי שהתכנון מתייחס לזרם, עליית טמפרטורה, נתיב החזרה, שלמות זוג CAN, מיגון, הארקה ורעשי מיתוג חשמל.
האם ניתן לשדרג כבל במהירות 100 מגה-ביט לשנייה ישירות ל-Gigabit Ethernet?
לא בהכרח. רשת ג'יגה-ביט (Gigabit Ethernet) דורשת בדרך כלל ארבעה זוגות דיפרנציאליים מבוקרים ובקרה הדוקה יותר על מיפוי זוגות, עכבה, ערב-דיבור, הטיה וסיום.
האם מחבר מתכת מבטיח ביצועי EMC טובים?
לא. מגן הכבל, הסיומת האחורית, מגע המעטפת, חיבור המארז ואסטרטגיית ההארקה חייבים ליצור נתיב רציף בעל עכבה נמוכה.
מקורות וייחוס
- Rainbow Robotics - חיבור/ניתוק מחבריםמאשר את השימוש במחבר עמיד למים מסדרת MOCO F ומספק הוראות טיפול. לא מוצג תאריך פרסום בדף.
- Rainbow Robotics - מידע על נמל חיצונימתעד את שני פריסות הפאנלים, פונקציות היציאות, הקצאות הפינים והמידע החשמלי. הוא אינו מייחס כל יציאה ל-MOCO.
- מחברי MOCO - הורדת קטלוגמספק את קטלוג סדרת F הנוכחי ותיאור פלטפורמת המוצר.
הערכים הטכניים במאמר זה מיוחסים למקורות הציבוריים המקושרים. יש לאמת את יכולות פלטפורמת המוצר מול המפרט הנוכחי עבור מספר החלק המדויק שנבחר.
תכנן את הממשק כמערכת שלמה
עבור ממשק הספקת חשמל, CAN, Ethernet או ממשק אותות מעורבים של רובוט, יש להגדיר את העומס החשמלי, קצב האות, הכבל, הסביבה, תנאי החיבור ותוכנית הבדיקה לפני בחירת תצורת המחבר.
